Nº 8, Duxiu San Road, cidade de Ganlin, cidade de Shengzhou, cidade de Shaoxing, província de Zhejiang, China
Categoria de notícias
Categoria de produto
Como calcular a frequência PWM para um motor BLDC: quatro verificações práticas
Um motor refrigerador de ar BLDC de rotor externo de 600 W sai da linha de montagem operando a uma portadora de 8 kHz. Na bancada de testes, as pás emitem um ruído forte, a superfície do enrolamento sobe 22 graus C acima da temperatura de saída e o traço da corrente de fase mostra uma faixa de ondulação com quase metade da largura da fundamental. Nada está com defeito. A unidade simplesmente nunca foi compatível com o enrolamento.
A resposta curta sobre como calcular a frequência PWM para um motor BLDC é que você não está escolhendo um número, está resolvendo o maior dos três andares e depois verificando um teto. Os pisos vêm da constante de tempo elétrica do enrolamento, da ondulação permitida da corrente pico a pico e da frequência elétrica (comutação) do motor na velocidade máxima. O teto vem da perda de comutação, do tempo morto, do orçamento do gate-drive e da resolução do contador do microcontrolador. Para um motor de ventilador de rotor externo de 220 V na classe de 350 W a 1.500 W com 8 a 12 mH de indutância de fase, os três andares geralmente convergem em algum lugar entre 12 kHz e 20 kHz. Para um motor de baixa indutância e alta velocidade com 100 a 200 microhenry de indutância de fase, a mesma aritmética leva você a 40 kHz ou mais, e a verificação do teto começa a ser difícil.
O que se segue é a sequência de cálculo na ordem que o mantém longe de problemas: reúna dados de enrolamento defensáveis, calcule o corte RL, calcule o piso de ondulação, calcule o piso de comutação e, em seguida, teste o valor escolhido em relação à perda e ao teto de tempo antes de gravá-lo no firmware.
Quatro frequências diferentes são chamadas de "frequência PWM"
A maior parte da confusão neste tópico vem da mistura de quatro frequências separadas que aparecem em um drive BLDC. Apenas um deles é carregado no registro do temporizador.
| Quantidade | Definição | Valor de referência | Onde está definido |
|---|---|---|---|
| Velocidade mecânica | Rotações do eixo por minuto | 1300rpm | Requisito de aplicação |
| Frequência elétrica | rpm x pares de pólos / 60 | 86,7 Hz (4 pares de pólos) | Resultado da velocidade e contagem de ímãs |
| Taxa de passo de comutação | Seis etapas: 6 x frequência elétrica; controle orientado a campo: uma atualização de setor por ciclo elétrico | 520 Hz para seis passos | Algoritmo de controle |
| Frequência da operadora | Frequência de comutação do estágio de potência | 12 a 20 kHz | Este é o número que estamos calculando |
| Comando PWM | Sinal de ponto de ajuste de velocidade ou torque alimentado no inversor, separado do estágio de potência | 100 Hz a 2 kHz | Controlador host ou PLC |
A última linha merece um aviso. Muitas falhas de campo atribuídas à “frequência PWM errada” acabam sendo um problema de sinal de comando. Um inversor que espera um comando de serviço de 1 kHz, de 10 a 90 por cento e recebe um sinal de 20 kHz irá ignorá-lo ou lerá um ciclo de trabalho travado, porque o filtro de entrada e a rotina de captura foram projetados em torno de uma forma de onda muito mais lenta. Verifique as especificações da interface antes de tocar na operadora.
Etapa um: colete dados sinuosos que você possa realmente defender
O cálculo é tão bom quanto os valores de indutância e resistência por trás dele, e as folhas de dados são frequentemente descuidadas com ambos. Três hábitos compensam.
Meça por fase, não linha a linha
Um medidor LCR colocado em dois terminais lê a combinação em série de duas fases. Para um enrolamento em estrela balanceado, o valor por fase é metade dessa leitura, mas apenas se o rotor estiver estacionário e o terceiro terminal estiver flutuante. Registre qual convenção você usou, porque um erro de fator de dois aqui muda o nível de ondulação por um fator de dois.
Meça em uma frequência próxima à operadora pretendida
Laminações, correntes parasitas e efeito pelicular tornam a frequência da indutância dependente. Um enrolamento que lê 10 mH a 100 Hz pode ler 8mH a 10 kHz e 7 mH a 20 kHz. Como você está avaliando a ondulação, use o valor na banda de frequência que você planeja executar e anote a frequência de teste do medidor na folha de teste.
Use o pior caso quente e saturado
A resistência do cobre aumenta cerca de 0,393 por cento por grau C. Uma resistência de fase de 1,10 ohm a 25 graus C torna-se aproximadamente 1,42 ohm em um enrolamento de 100 graus C, o que aumenta o corte RL em quase 30 por cento. A indutância se move na direção oposta sob carga: com o dobro da corrente nominal, o enrolamento de um ventilador pode perder de 30 a 50 por cento de sua indutância de pequenos sinais à medida que o circuito magnético se aproxima da saturação e o piso de ondulação aumenta proporcionalmente. Audite ambas as excursões.
Anote cinco números antes de calcular qualquer coisa: resistência por fase a 25 graus C, indutância por fase na frequência portadora pretendida, contagem de ímãs (pares de pólos = ímãs / 2), corrente nominal de fase e tensão do barramento CC, incluindo o caso realista mais alto. Um motor de 220 V alimentado por um estágio ativo de correção do fator de potência vê 380 a 400 V CC em vez de 310V, o que é uma penalidade de ondulação de 25% que muitos primeiros protótipos não percebem.
Etapa dois: o corte RL fornece o limite inferior
Cada fase é um resistor e um indutor em série, e esse par forma um filtro passa-baixa de primeira ordem. Sua frequência de corte é:
f_c = R / (2 x pi x L)
Abaixo desta frequência a corrente pode seguir a média comandada dentro de um ciclo de comutação. Acima dele, o enrolamento começa a calcular a média da tensão aplicada para você. A regra prática amplamente citada é operar a portadora em dez vezes o corte ou mais, o que dá ao loop de corrente largura de banda suficiente para manter o valor comandado e evita que a forma de onda da corrente fique atrasada em relação ao comando de tensão em um grande ângulo de fase.
Observe o que o corte em si não é. A fórmula f = R / (2 x pi x L) que circula nos fóruns é o ponto de corte, não uma transportadora recomendada. Operar um motor BLDC em sua própria frequência de corte RL produz forte ondulação de torque e ruído audível, porque o enrolamento não consegue suavizar nada nessa taxa.
Usando o motor de referência: R = 1,10 ohm a 25 graus C, L = 8 mH medido a 10 kHz. A constante de tempo é 8 mH / 1,10 ohm = 7,3 ms e f_c = 1 / (2 x pi x 7,3 ms) = 21,9 Hz. Dez vezes isso é 219Hz. Corrigido para um enrolamento quente de 1,42 ohm, o corte é de 28,3 Hz e o piso de dez vezes é de 283 Hz.
Para um motor de ventilador de indutância média, o piso RL é, portanto, trivial. Ele só se torna obrigatório em máquinas de indutância muito baixa e em motores onde um projetista adicionou deliberadamente indutância em série. Trate isso como um piso de sanidade, não como a resposta.
Etapa três: a ondulação atual define o piso real
Este é o cálculo que realmente decide o número da maioria das unidades. Durante um período de comutação, a tensão aplicada carrega a indutância do enrolamento e a corrente de ondulação pico a pico é:
delta_I = V_bus x D x (1 - D) / (L x f_pwm)
onde D é o dever instantâneo dessa perna. A expressão atinge o pico em D = 0,5, o que simplifica o pior caso para V_bus / (4 x L x f_pwm). Reorganizado para a frequência que você precisa:
f_pwm é maior ou igual a V_bus / (4 x L x delta_I_allow)
Escolha delta_I_allow como uma fração da corrente nominal de fase. Dez a vinte por cento mantêm as perdas de ferro e cobre modestas e dão ao circuito de corrente um alvo fácil; acima de trinta por cento você começa a ver aquecimento extra, ruído audível e, em unidades sem sensor, uma observação de back-EMF mais barulhenta.
Motor de referência novamente: V_bus 310 V CC, L 8 mH, corrente de fase nominal 2,5 A, ondulação permitida de 20 por cento, portanto delta_I_allow = 0,5 A pico a pico.
f_pwm é maior ou igual a 310 / (4 x 0,008 x 0,5) = 310 / 0,016 = 19.375 Hz
Isso é arredondado para 20 kHz. A 12 kHz, o mesmo motor transporta 0,81 A de ondulação, aproximadamente 32% da classificação, e a 8 kHz transporta 0,97 A, perto de 39%. Essa é exatamente a faixa ondulada visível na unidade com falha no parágrafo inicial e explica tanto o gemido quanto os 22 graus C extras.
Três correções melhoram a estimativa. A modulação de vetor espacial com injeção de terceiro harmônico produz aproximadamente 15% menos ondulação no pior caso do que a expressão senoidal acima, portanto, uma estimativa de 20 kHz geralmente se comporta como 18 kHz. Se o motor funcionar com baixo índice de modulação durante a maior parte de sua operação, o pior caso em D = 0,5 poderá nunca ocorrer no ponto de operação, e você poderá trocar alguma margem de ondulação por menor perda de comutação. Por outro lado, se o motor precisar sobreviver a um rotor travado ou a um profundo afundamento de tensão, a carga passará de 0,5 e o pior caso se tornará real.
Etapa quatro: mantenha ciclos de comutação suficientes por etapa de comutação
A portadora também precisa ser rápida em relação à frequência elétrica do motor, caso contrário o inversor terá poucas oportunidades por setor para regular a corrente. Calcule primeiro a frequência elétrica:
f_elec = rpm x pares de pólos / 60
Para o motor de referência a 1300rpm com quatro pares de pólos, f_elec = 86,7 Hz. Na comutação de seis etapas, cada ciclo elétrico contém seis etapas, portanto a taxa de etapas é de 520 Hz. Uma diretriz comum é de pelo menos dez, de preferência vinte, períodos PWM por etapa de comutação, o que coloca o piso em 5,2 a 10,4 kHz. Observe que isso agora excede o piso RL e está se aproximando do piso de ondulação, e é por isso que os ventiladores nesta classe se agrupam em torno de 12 a 16 kHz.
O controle orientado a campo tem uma restrição ligeiramente diferente. O loop de corrente normalmente é atualizado uma vez por período da portadora, portanto, a portadora deve ter pelo menos dez vezes a frequência elétrica para manter o loop estável na velocidade máxima e muito mais se você quiser baixa ondulação de torque em baixa velocidade. A detecção de corrente de derivação única adiciona um limite mais rígido: a derivação só é legível durante janelas definidas do período de comutação, portanto, em serviço muito alto, as janelas de medição diminuem e o inversor pula as medições ou abaixa a portadora.
Motores de alta velocidade quebram totalmente a diretriz. Um motor de 20.000 rpm com quatro pares de pólos tem f_elec = 1333Hz e uma taxa de seis passos de 8 kHz. Exigir vinte períodos PWM por etapa exigiria 160 kHz, o que é impraticável para uma ponte de transistor bipolar de porta isolada e caro mesmo com carboneto de silício. Os drives reais nesse regime mudam para um pulso efetivo por etapa de comutação, sincronizando o PWM com o evento de comutação em vez de funcionar livremente. O ponto mais amplo permanece: se a sua frequência elétrica se aproximar de alguns quilohertz, o cálculo da portadora deve ser feito em conjunto com o esquema de modulação, e não separadamente.
Se você quiser a sequência de comutação e a temporização do setor com mais profundidade, esta explicação do como um controlador BLDC transforma PWM em comutação percorre o padrão do portão passo a passo.
Tomando o motor do ventilador de referência como caso, o projeto do rotor externo de 220 V 600 W na série DC149 é uma correspondência realista para esses números, e seus dados de enrolamento publicados são uma verificação cruzada útil com suas próprias medições de bancada.
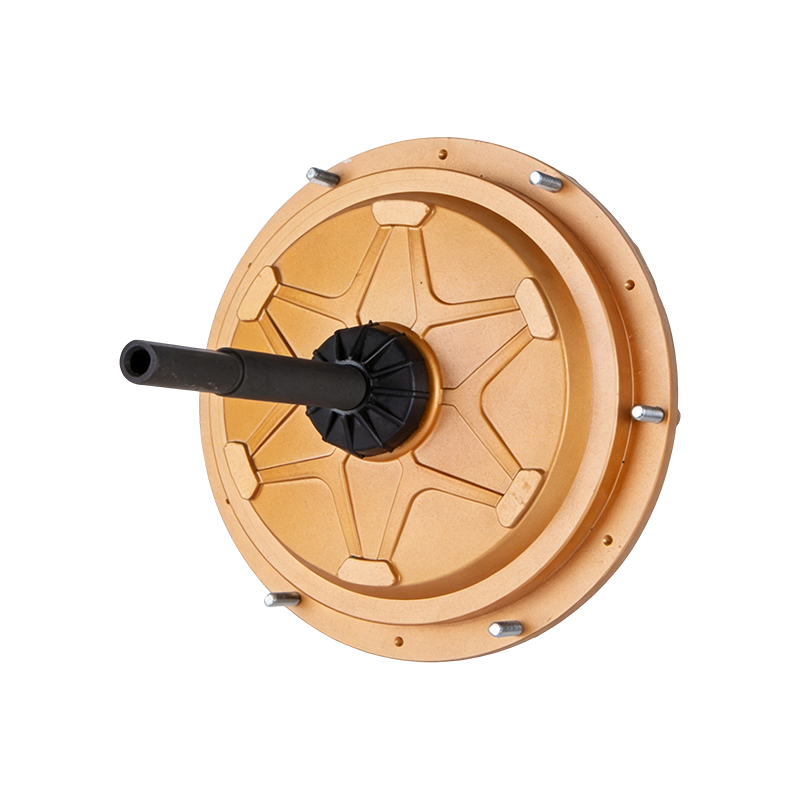 Motor refrigerador de ar BLDC de rotor externo DC149 220 V 600 W Motor BLDC de rotor externo de 220 V 600 W para refrigeradores de ar, com dados de enrolamento publicados que podem ser comparados com medições de bancada. Ver Produto →
Passo Cinco: Teste o Candidato Contra o Teto
Uma vez conhecidos os pisos, o limite superior decide quanta margem você pode pagar. Quatro restrições são importantes, e as duas primeiras geralmente se vinculam primeiro.
Perda de comutação
Uma estimativa aproximada por dispositivo é P_sw = 0,5 x V_bus x I_phase x (t_on t_off) x f_pwm. Com um barramento de 310 V, corrente de fase de pico de 3,5 A, 100 ns de tempo de transição combinado e uma portadora de 16 kHz, cada dispositivo dissipa cerca de 0,87 W apenas com a comutação. Em 20 kHz isso se torna 1,08 W e em 8 kHz cai para 0,43 W. Multiplique pelo número de dispositivos ativos em seu esquema de modulação, adicione a perda de condução e verifique a resistência térmica do pacote e do dissipador de calor. Uma margem de junção de 25 graus C no pior ambiente é uma meta de projeto sensata e é o número que geralmente mata um plano ambicioso de 40 kHz em uma placa resfriada naturalmente.
Tempo morto e largura mínima de pulso
O tempo morto é um imposto fixo sobre o ciclo de trabalho. Em 16 kHz, o período é de 62,5 microssegundos, portanto, um tempo morto de 1 microssegundo custa 1,6% do período; em serviço comandado de 5%, isso representa um erro de 32% na tensão aplicada, produzindo distorção de corrente e ondulação de torque em baixa velocidade. Tempos mortos mais curtos reduzem o erro, mas aumentam o risco de disparo à medida que a temperatura da junção aumenta e o dispositivo atrasa o desvio. Muitos gate drivers também especificam um pulso de entrada mínimo, normalmente de 50 a 200 ns, que limita a faixa de serviço utilizável em altas frequências portadoras.
Resolução do temporizador
Um temporizador de 100 MHz no modo alinhado ao centro fornece 6.250 contagens por período a 16 kHz, portanto a etapa de serviço é de cerca de 0,016 por cento. A 80 kHz, o mesmo temporizador produz 1.250 contagens e passos de 0,08%. Ambos são viáveis, mas o case grosseiro limita a regulação fina da corrente com carga leve.
Ruído acústico e EMC
A banda de 8 a 12 kHz é o pior lugar para a audição humana, o que é um dos motivos pelos quais os drives de 8 kHz soam tão desagradáveis. Mudar para 16 kHz ajuda a maioria dos adultos, mas não todos; 20 kHz e acima geralmente é inaudível, mas aumenta a perda e as emissões irradiadas. A modulação de portadora aleatória ou pontilhada espalha o espectro e elimina o tom puro, ao custo de uma ondulação de corrente ligeiramente mais alta e de um esquema de amostragem de corrente mais complexo. No lado EMC, frequências portadoras mais altas fazem com que o filtro de entrada e o cabo do motor se comportem pior, portanto, um projeto que passa a 12 kHz não é automaticamente compatível com 24 kHz.
Uma comparação trabalhada entre duas classes de motores
As mesmas quatro verificações produzem respostas muito diferentes dependendo da indutância do enrolamento. A tabela abaixo executa um motor de ventilador de indutância média e um motor de alta velocidade de baixa indutância através da aritmética idêntica.
| Parâmetro | Motor do ventilador do refrigerador de ar | Motor soprador de alta velocidade |
|---|---|---|
| Barramento CC | 310 V | 48V |
| Resistência de fase a 25 C | 1,10ohm | 0,05ohm |
| Indutância de fase na portadora | 8 mH | 120 microhenry |
| Pares de pólos | 4 | 4 |
| Velocidade máxima | 1300rpm | 20.000 rpm |
| Corrente nominal de fase | 2,5 A | 20 A |
| Corte de RL | 21,9Hz | 66Hz |
| Piso RL dez vezes | 219 Hz | 663Hz |
| Ondulação permitida (20 por cento, 15 por cento) | 0,5 A | 3A |
| Piso ondulado | 19,4 kHz | 33,3 kHz |
| Frequência elétrica at top speed | 86,7Hz | 1333 Hz |
| Piso de comutação (20 períodos por etapa) | 10,4 kHz | 160 kHz, não alcançável |
| Operadora selecionada | 20 kHz | 40 kHz com PWM sincronizado com comutação |
A coluna de alta velocidade é a mais instrutiva. Seu piso de ondulação de 33 kHz já é alto para uma ponte de 48 V, e a diretriz de comutação é inacessível, portanto, o projeto tem que aceitar menos períodos PWM por etapa e compensar com um tempo de loop de corrente mais apertado e melhor filtragem de back-EMF. Este é um compromisso normal de engenharia, não um erro, mas tem de ser consciente. Se você comprar um motor desse tipo com um controlador integrado, o compromisso já está embutido no firmware e você não poderá alterá-lo.
O que as unidades integradas significam para o seu cálculo
Muitos motores de ventiladores e resfriadores de ar agora são fornecidos com o inversor montado na blindagem final, e a frequência portadora é fixada na escolha do fabricante do inversor, geralmente de 16 a 20 kHz. Para o comprador, a aritmética acima torna-se um exercício de verificação e não um exercício de design.
Solicite a frequência de comutação por escrito e pergunte se é fixa ou configurável. Em seguida, faça as duas perguntas que revelam se o número foi escolhido deliberadamente: qual é a ondulação pico a pico medida na carga nominal e qual é a margem de temperatura da junção no ambiente nominal máximo. Um fornecedor que pode responder a ambas fez o cálculo. Um fornecedor que cota apenas uma frequência não o fez.
Confirme também qual PWM a folha de dados está descrevendo. Motores de ventilador comutados eletronicamente na classe de 350 W a 1.500 W normalmente aceitam um comando analógico de 0 a 10 V ou um comando PWM de baixa frequência enquanto executam uma portadora interna fixa, e confundir os dois produzirá um problema de comissionamento que parece uma falha de firmware.
Para uma instalação de 380 V onde o inversor já está integrado e o portador está fixo, a verificação prática é se a indutância do enrolamento e a ondulação publicada são consistentes naquele portador, que é a questão que vale a pena colocar ao fornecedor de um motor de ventilador EC de 380 V 1500 W.
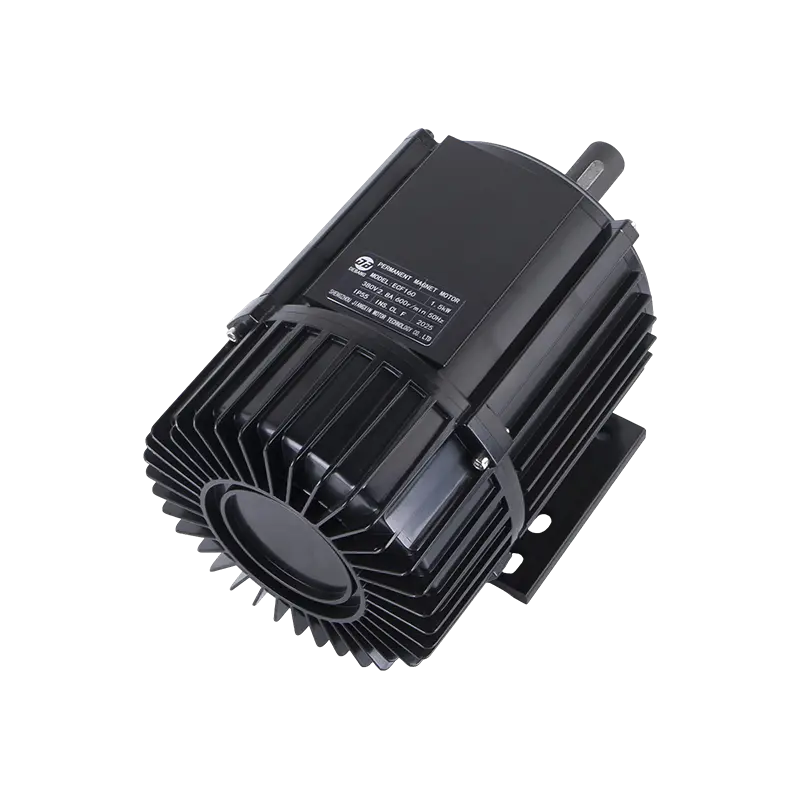 Motor de ventilador EC ECF160 380 V 1500 W para resfriadores evaporativos Motor ventilador EC 380 V 1500 W para resfriadores evaporativos; a indutância do enrolamento e a ondulação publicada podem ser verificadas em um portador fixo. Ver Produto →
Validação na bancada: quatro medidas que resolvem o argumento
Os cálculos restringem o campo; medições escolhem o vencedor. Execute esses quatro testes na frequência candidata e em um passo de cada lado dela, por exemplo, 12, 16 e 20 kHz.
- Ondulação atual. Capture a corrente de fase com um shunt compensado ou uma ponta de prova de alta largura de banda, com carga de 25%, 50% e 100%. Compare a banda pico a pico com o valor permitido. Observe a ondulação que cresce mais rápido do que o previsto com a carga, o que sinaliza a saturação da indutância.
- Temperatura do enrolamento e do dispositivo. Mergulhe na carga nominal até que as temperaturas se estabilizem e depois compare os dois ou três candidatos. Uma diferença de 2 a 4 graus C no aumento do enrolamento entre 16 e 20 kHz é típica e indica o que a perda de comutação extra está comprando.
- Eficiência no ponto de operação. Meça a potência CC de entrada e a potência do eixo ou do ar no ciclo de trabalho real da aplicação, e não em um único ponto nominal. As cargas dos ventiladores seguem uma lei cúbica, portanto a maior parte da energia anual é gasta bem abaixo da velocidade máxima, onde a portadora e o esquema de modulação são mais importantes do que na carga nominal.
- Varredura acústica. Opere o motor de 10 a 100 por cento da velocidade em cada portadora candidata e ouça os tons. Preste atenção às ressonâncias estruturais na carcaça do ventilador, pois um transportador silencioso em uma velocidade pode excitar uma ressonância de suporte em outra.
Guarde a folha de medidas junto com o registro do projeto. Quando um cliente relata uma reclamação de ruído dois anos depois, a diferença entre uma escolha deliberada de 16 kHz e uma escolha acidental torna-se muito visível.
Erros que se repetem em projetos reais
- Usando a indutância da folha de dados sem frequência de teste. Um valor obtido em 100 Hz pode exagerar o desempenho da ondulação em 20% ou mais.
- Esquecendo o barramento de correção do fator de potência. A ondulação aumenta com a tensão do barramento, portanto, um motor de 220 V em um link de 390 V CC carrega 26% mais ondulação do que o mesmo motor em um link de 310 V.
- Dimensionamento apenas a 25 graus C. A resistência quente aumenta o corte RL e a saturação diminui a indutância; ambos empurram o fundo ondulado para cima.
- Presumir que uma operadora mais alta é sempre melhor. Acima de aproximadamente 24 kHz em uma placa resfriada naturalmente, a perda de comutação e a distorção de tempo morto geralmente custam mais do que a melhoria de ondulação compra.
- Confundindo o comando PWM com a portadora. São sinais diferentes com especificações diferentes e uma incompatibilidade parece uma falha de controle.
- Alterar a portadora sem reajustar o loop de corrente. Os ganhos de loop adequados para 8 kHz são geralmente muito agressivos em 20 kHz e o sintoma é a oscilação sob etapas de carga.
Onde o cálculo chega na prática
Para um resfriador de ar evaporativo ou um ventilador industrial motor de serviço na faixa de 350 W a 1500 W com 6 a 12 mH de indutância de fase, a aritmética converge em 12 a 20 kHz e 16 kHz é um padrão razoável com 20 kHz como caminho de atualização quando a ondulação ou ruído exige. Abaixo de 8 kHz, os enrolamentos de indutância média carregam muita ondulação para permanecerem silenciosos e frios. Acima de 24 kHz, os custos de comutação e de tempo morto geralmente superam o benefício em uma ponte resfriada por convecção. Para motores de alta velocidade e baixa indutância, o piso sobe para 30 a 40 kHz e o esquema de modulação deve ser reconsiderado ao mesmo tempo.
Quando o motor e o inversor são especificados juntos, o arranjo mais limpo é fixar o portador, publicar a indutância e a resistência do enrolamento naquele portador e indicar a ondulação na carga nominal. Para um motor de resfriador de ar de rotor externo de 220 V 1500 W operando em um transportador interno fixo, essa combinação é o que torna o ruído e o comportamento térmico previsíveis antes da construção do primeiro protótipo.
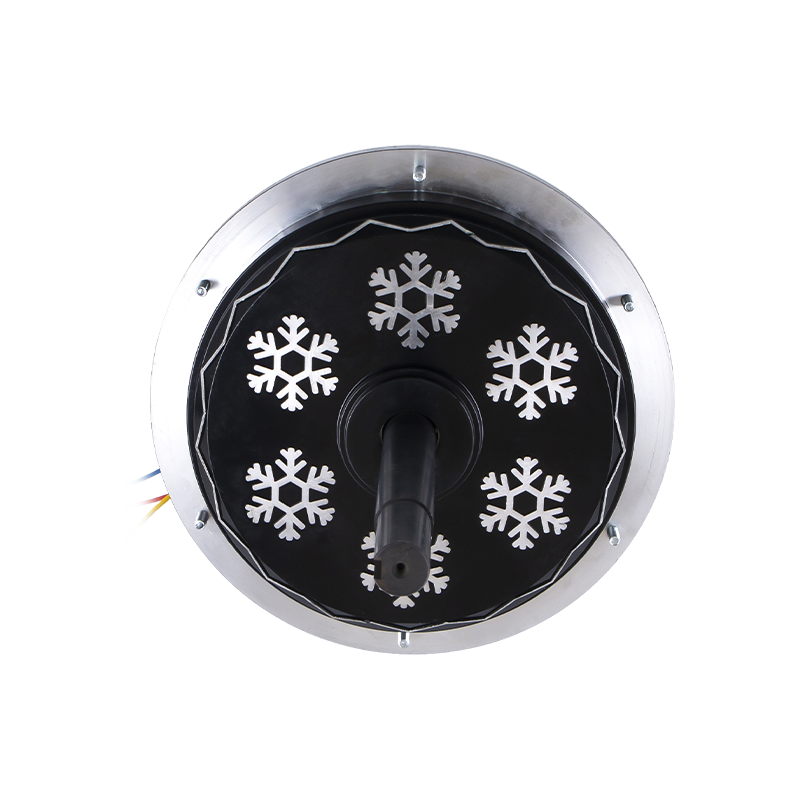 Motor refrigerador de ar BLDC de rotor externo DC198 220 V 1500 W Motor refrigerador de ar BLDC com rotor externo de 220 V e 1.500 W para emparelhamento de inversores fixos, onde a indutância do enrolamento e a ondulação da carga nominal tornam o ruído e o comportamento térmico previsíveis. Ver Produto →
A lista de verificação de trabalho é curta. Meça a indutância por fase na frequência portadora e na condição quente e saturada. Calcule o ponto de corte RL e multiplique por dez. Calcule o piso de ondulação de V_bus / (4 x L x delta_I_allow) em D = 0,5. Calcule a frequência elétrica e confirme que você ainda obtém dez ou mais períodos de comutação por etapa de comutação ou altere o esquema de modulação, caso contrário. Em seguida, verifique a perda de comutação, o tempo morto e a resolução do temporizador no valor escolhido e confirme com uma varredura de bancada em três frequências candidatas. Faça isso uma vez por emparelhamento motor-drive e a pergunta deixará de ser uma suposição.
Relacionado Produtos
-
 Motor externo do refrigerador de ar BLDC DC149 220V / 700W
-
 Motor externo do refrigerador de ar de DC144 220V 600W BLDC
-
 Motor externo do refrigerador de ar de DC149 220V 850W BLDC
-
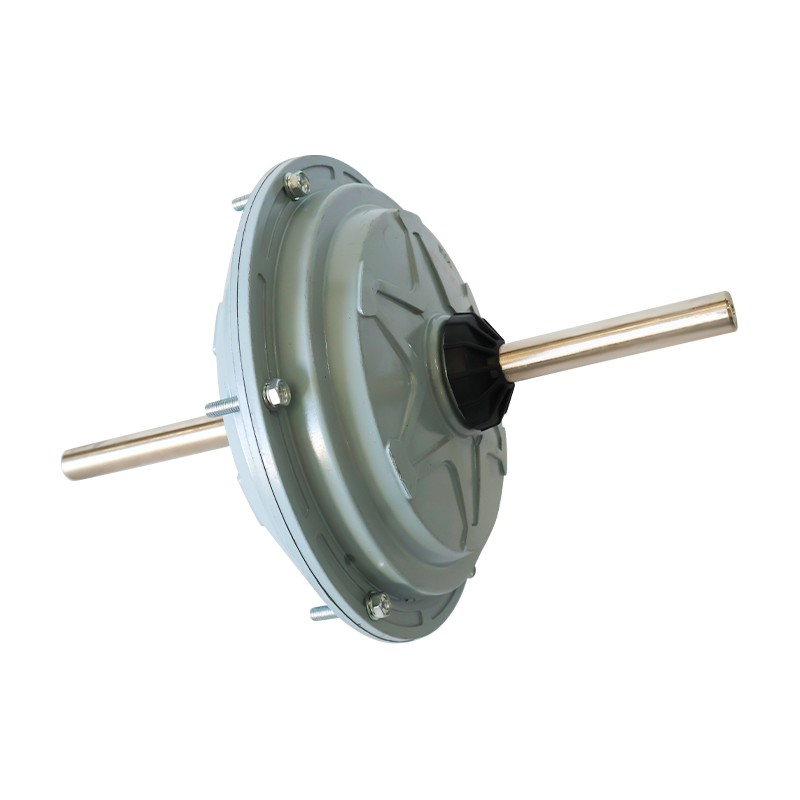 Motor externo do refrigerador de ar de DC144 220V 600W BLDC
-
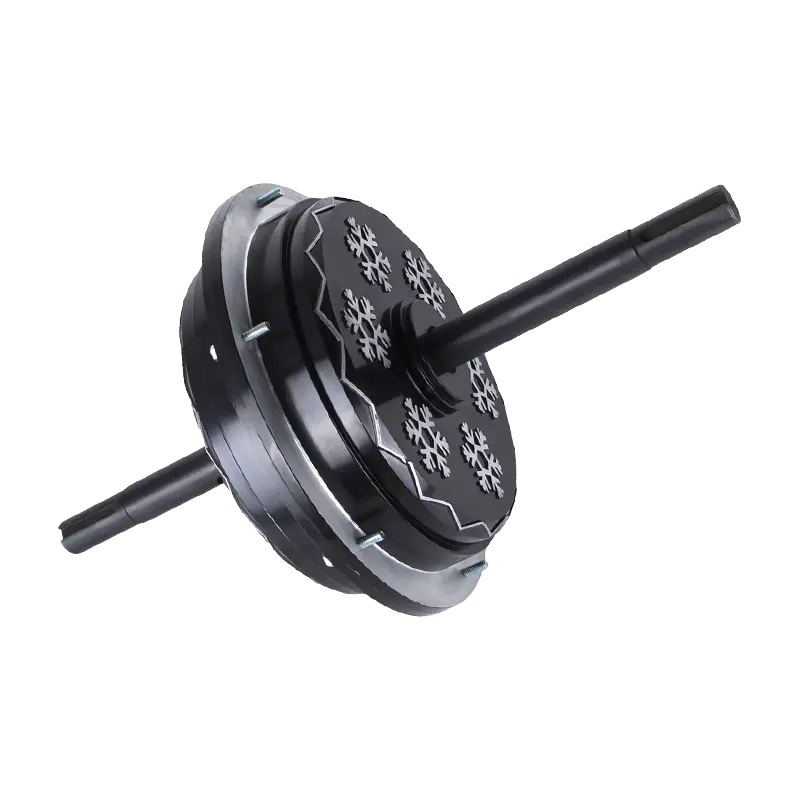 Motor externo do refrigerador de ar de DC198 220V 1500W BLDC
-
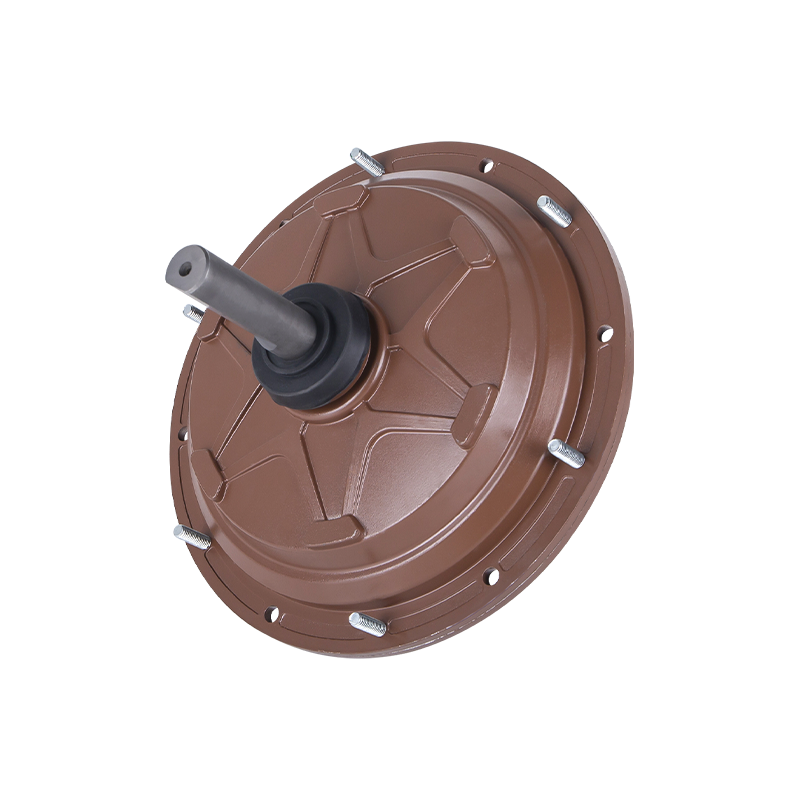 Motor externo do refrigerador de ar de DC149 220V 650W BLDC
 Pronto para personalizar
Seus produtos motorizados?
Somos fabricantes profissionais de motores, fornecendo energia potente, estável e eficiente núcleos para todas as indústrias através de artesanato de precisão e inovação.
Contate-nos
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Endereço da empresa
Direitos de autor© by Shengzhou Jiangxin Motor Technology Co., Ltd. Todos os direitos reservados.
Fabricantes por atacado de motores de ventiladores industriais