Nº 8, Duxiu San Road, cidade de Ganlin, cidade de Shengzhou, cidade de Shaoxing, província de Zhejiang, China
Categoria de notícias
Categoria de produto
Como funciona um controlador de motor BLDC? PWM, comutação e dicas de seleção
Quando um motor do refrigerador de ar BLDC de rotor externo alimentado por 220 V CC gira, você não ouvirá o estalo do comutador nem verá poeira de escova. O rotor gira suavemente e sua velocidade é regulada por um circuito eletrônico compacto que fica em algum lugar dentro do equipamento. Esse circuito é o controlador do motor BLDC. Seu trabalho parece simples: transformar a energia CC em correntes trifásicas comutadas sequencialmente e saber exatamente quando comutá-las. O resultado é um motor autossíncrono que segue o campo do estator sem contatos mecânicos. A qualidade desse controlador determina se o motor funciona de forma silenciosa, eficiente e durante anos sem superaquecimento.
O que um controlador de motor BLDC realmente faz
Um controlador de motor BLDC executa três funções principais: dar partida no motor, ajustar a velocidade e controlar o torque. Ele aceita um comando do usuário, como velocidade ou torque alvo, detecta a posição do rotor e energiza a sequência correta de enrolamento no momento certo. Como a direção e a magnitude das correntes nos três enrolamentos do estator determinam como o rotor de ímã permanente se move, o controlador deve saber qual enrolamento deve ser alimentado e quando alterá-lo.
Para um motor BLDC trifásico, o estator possui enrolamentos trifásicos espaçados de 120 graus. O rotor carrega ímãs permanentes. O controlador cria um campo magnético rotativo que persegue os pólos do rotor. À medida que o rotor se move, o controlador avança a sequência de comutação para que o campo continue puxando o rotor para frente. Em um motor CC com escovas, o comutador mecânico e as escovas realizam essa comutação. Em um motor BLDC, o controlador faz isso eletronicamente, por isso é frequentemente chamado de comutação eletrônica.
Componentes principais de um controlador de motor BLDC
Cada controlador BLDC, desde um simples driver de ventilador até um servo amplificador, consiste em alguns blocos essenciais. Cada bloco deve funcionar junto em microssegundos:
- Microcontrolador ou DSP: executa o algoritmo de comutação, calcula os ciclos de trabalho PWM e gerencia as condições de falha.
- Gate driver: converte os sinais lógicos de baixa tensão do microcontrolador em tensões de porta de alta tensão que ligam e desligam os interruptores.
- Estágio de potência (MOSFETs ou IGBTs): forma a ponte inversora trifásica que comuta a corrente do motor principal.
- Sensor de posição: sensores de efeito Hall, um codificador ou um circuito de detecção BEMF que informa ao controlador onde está o rotor.
- Sensores de corrente: medem a corrente de fase para controle de torque e proteção contra sobrecorrente.
- Fonte de alimentação: fornece tensão CC limpa aos circuitos de controle e sensores.
Toda esta montagem forma um circuito fechado em tempo real. O microcontrolador lê a posição do rotor e o feedback da corrente muitas vezes por segundo e atualiza o próximo estado de comutação. Sem feedback de posição ou corrente, um controlador só pode funcionar em modo de malha aberta, o que leva a baixa eficiência, perda de comutação e possíveis danos.
Como a posição do rotor é detectada
A detecção da posição do rotor é a base do controle BLDC. O controlador deve saber onde está o rotor magnético antes de poder comutar a próxima fase. Existem dois métodos principais.
O primeiro utiliza sensores de efeito Hall. Três sensores Hall são colocados a 120 graus elétricos de distância no estator. À medida que os pólos do rotor passam por eles, os sensores produzem padrões digitais de alto/baixo que informam ao microcontrolador em qual dos seis setores o rotor está atualmente. Este método é simples, robusto e amplamente utilizado em equipamentos industriais de baixo custo. A desvantagem é a fiação extra do sensor e a sensibilidade à temperatura e à interferência magnética.
O segundo método é o controle sem sensor. Ele detecta os cruzamentos por zero da força eletromotriz traseira (BEMF) no enrolamento de fase não energizado. À medida que o rotor gira, cada enrolamento gera um EMF induzido. O ponto onde este EMF muda de polaridade indica um alinhamento conhecido do rotor. Ao detectar esses cruzamentos de zero, o controlador pode calcular o próximo ponto de comutação. O controle sem sensor economiza custos de fiação e componentes, mas em velocidades muito baixas o BEMF é muito fraco para ser medido, então o motor precisa de uma rotina de inicialização para ativá-lo antes de mudar para operação em malha fechada.
Para ventiladores e equipamentos de resfriamento, incluindo motores de resfriador de ar BLDC de rotor externo, a velocidade de operação geralmente é alta o suficiente para controle sem sensor. No entanto, aplicações que exigem posicionamento preciso em baixa velocidade preferem sensores Hall.
Comutação: Seis Passos e FOC
Uma vez conhecida a posição do rotor, o controlador decide qual padrão de comutação aplicar. O método mais básico é a comutação em seis etapas, também chamada de comutação trapezoidal ou em bloco. Ele divide cada ciclo elétrico em seis setores. Em cada setor, dois enrolamentos são energizados enquanto o terceiro fica flutuando. A corrente flui através de um enrolamento para o centro e sai pelo outro, criando um vetor magnético que avança em etapas. Esta abordagem é fácil de implementar em um microcontrolador e usa lógica simples de sensor Hall.
A limitação é que a forma de onda da corrente é retangular, o que produz ondulação de torque. Em velocidades mais baixas, a ondulação pode se traduzir em ruído audível e vibração mecânica.
O controle orientado a campo, ou FOC, é mais avançado. Ele transforma as correntes trifásicas em um sistema rotativo de coordenadas dq, onde o eixo d se alinha com o fluxo magnético do rotor e o eixo q controla o torque. Ao regular a corrente neste referencial, o motor se comporta como uma máquina CC excitada separadamente. FOC produz correntes de fase quase senoidais, o que produz torque suave em toda a faixa de velocidade. O custo é maior esforço computacional, um microcontrolador rápido e detecção de corrente mais complexa.
| Característica | Seis etapas | FOC |
|---|---|---|
| Forma atual | Retangular | Senoidal |
| Ondulação de torque | Presente | Baixo |
| Baixo-speed performance | Moderado | Excelente |
| Carga computacional | Baixo | Alto |
| Custo de implementação | Baixoer | Altoer |
| Uso típico | Ventiladores, bombas e sopradores | Servo drives, robôs, ferramentas de precisão |
Para motores de resfriador de ar BLDC de rotor externo grande, seis etapas geralmente são suficientes. Mas quando o objetivo do projeto é baixo ruído e uma ampla faixa de velocidade, um controlador FOC torna-se a melhor escolha, especialmente em níveis de potência mais elevados.
 Motor externo do rotor BLDC de DC198 220V 1500W para refrigeradores de ar Este motor sem escova de alta potência foi desenvolvido para resfriadores evaporativos de serviço pesado, apresentando enrolamentos de cobre puro, proteção IP54 e isolamento classe F para operação confiável em ambientes industriais adversos. Ver Produto →
Controle de corrente e torque PWM
Depois de escolhida a sequência de comutação, o controlador deve regular a tensão e a corrente. A maioria dos controladores usa modulação por largura de pulso (PWM). No PWM, os interruptores de alimentação são ligados e desligados em uma frequência fixa, geralmente entre 10 kHz e 30 kHz. Ao alterar a relação de tempo ligado, ou ciclo de trabalho, o controlador define a tensão média aplicada aos enrolamentos. Um ciclo de trabalho de 50% significa que a chave fica ligada metade do tempo em cada período PWM, produzindo aproximadamente metade da tensão do barramento.
Para controle de torque, a corrente é a variável mais importante. Num motor BLDC, o torque desenvolvido é proporcional à corrente de fase, pelo menos abaixo da saturação magnética. O controlador mede a corrente usando um resistor shunt ou transformador de corrente, compara-a com um valor de referência e ajusta o ciclo de trabalho PWM para forçar a corrente real a seguir a referência. Este é um ciclo de feedback de corrente e é o que dá ao motor rigidez e capacidade de resposta.
Recursos robustos de proteção devem fazer parte de qualquer controlador sério. Proteção contra sobrecorrente, desligamento por sobretemperatura, bloqueio de subtensão e detecção de travamento evitam falhas precoces. Para os compradores que comparam controladores, a presença dessas proteções é tão importante quanto a potência nominal.
Combinando um controlador com um motor de ventilador BLDC
Combinar um controlador com um motor não é apenas uma questão de classe de tensão. A tensão do barramento, a corrente de pico de fase, a constante de contra-EMF, o faseamento do sensor Hall, a faixa de velocidade e o perfil de torque de carga devem ser compatíveis.
Considere um de nossos motores refrigeradores de ar BLDC de rotor externo: a série DC149 funciona com entrada de 220 Vcc e cobre níveis de potência de 600 W a 850 W. Este tipo de motor é normalmente montado em equipamentos de resfriamento evaporativo. A carga é um ventilador, que segue uma curva quadrada de torque. A corrente de inicialização pode ser duas a três vezes a corrente nominal, portanto o controlador deve ser capaz de fornecer uma sobrecarga de curto prazo sem desarmar. Ao mesmo tempo, a oscilação da tensão de entrada da rede pode afetar o barramento CC, portanto, um controlador robusto precisa de uma ampla tolerância à tensão de entrada e de uma boa regulação.
 Motor BLDC de rotor externo DC149 220V 600W para refrigeradores de ar Este motor sem escova de 600 W oferece acionamento direto de 220 V, alto torque e longa vida útil livre de manutenção, tornando-o adequado para aplicações de resfriamento contínuo de serviço pesado em oficinas e armazéns. Ver Produto →
Outro ponto prático é o design térmico. Um controlador executado em um gabinete quente reduzirá sua saída. Se o motor do refrigerador de ar for instalado em um ambiente apertado e cheio de poeira, a placa do controlador deverá ter revestimento isolante e seu estágio de alimentação deverá ter área de cobre suficiente ou fluxo de ar forçado. Essas escolhas impactam o custo total e a confiabilidade do sistema. Para fabricantes de equipamentos de tratamento de ar, comparar a proteção do controlador e as curvas de desclassificação é uma parte essencial da avaliação do fornecedor. Temos mais detalhes sobre aplicações de ventiladores industriais que pode ajudá-lo a enquadrar esses requisitos.
Considerações Práticas em Ventiladores e Equipamentos de Resfriamento
Os equipamentos de ventilação e refrigeração impõem exigências especiais ao controle do motor BLDC. Ao contrário de uma carga de torque constante, um ventilador é uma carga de torque quadrática: o torque aumenta com o quadrado da velocidade e a potência aumenta com o cubo. Isso significa que o controlador deve gerenciar uma carga muito leve em baixa velocidade e uma carga que aumenta acentuadamente em alta velocidade. Um controlador ajustado para um servo motor pode não lidar bem com essa característica.
Além disso, muitos ventiladores usam motores de rotor externo, onde o rotor é a camada externa e o estator está dentro. O motor geralmente é integrado diretamente no impulsor do ventilador, deixando espaço limitado para o controlador. Em alguns produtos, o controlador é integrado na caixa de terminais do motor ou até mesmo montado em uma placa de circuito impresso separada dentro da caixa do ventilador. Essa integração afeta a forma como o calor é dissipado e como o controlador é protegido contra umidade e poeira.
Para ventiladores EC, o controlador é parte integrante do conjunto do motor. O ventilador recebe a tensão da linha CA, retifica-a para CC e, em seguida, usa o controlador BLDC para acionar o motor. Os usuários simplesmente conectam o ventilador à alimentação CA e obtêm a economia de energia de um inversor CC sem precisar de um VFD externo. Nossa série ECF35010 é um bom exemplo desse design compacto de EC, usando entrada de 220 V e saída de 350 W.
 Motor de ventilador comutado eletronicamente ECF-350-10 220V 350W Este motor de ventilador EC integra um controlador e retificador BLDC, alcançando até 95% de eficiência e baixo ruído, ideal para refrigeradores de ar evaporativos onde a economia de energia e a operação silenciosa são prioridades. Ver Produto →
Ao selecionar um motor BLDC de rotor externo para aplicações de resfriador de ar, a corrente nominal do controlador e a resistência e indutância do motor devem ser combinadas. Um controlador subdimensionado superaquecerá; um que seja superdimensionado pode resultar em custos desnecessários e desperdício de espaço. Uma referência útil é nosso artigo sobre motor externo do refrigerador de ar BLDC considerações de projeto.
Conclusão
Os controladores de motor BLDC são a inteligência por trás de cada motor sem escova. Eles usam feedback de posição, lógica de comutação e PWM para transformar eletricidade CC em torque de rotação contínua. A escolha entre seis etapas e FOC afeta a suavidade, o custo e a complexidade, enquanto a correspondência das classificações de tensão e corrente determina se um motor funciona com segurança em plena carga. Para engenheiros e compradores que trabalham com resfriadores de ar, ventiladores EC e outros sopradores industriais, entender como funciona um controlador BLDC é o primeiro passo para selecionar uma combinação confiável de motor e controlador.
Relacionado Produtos
-
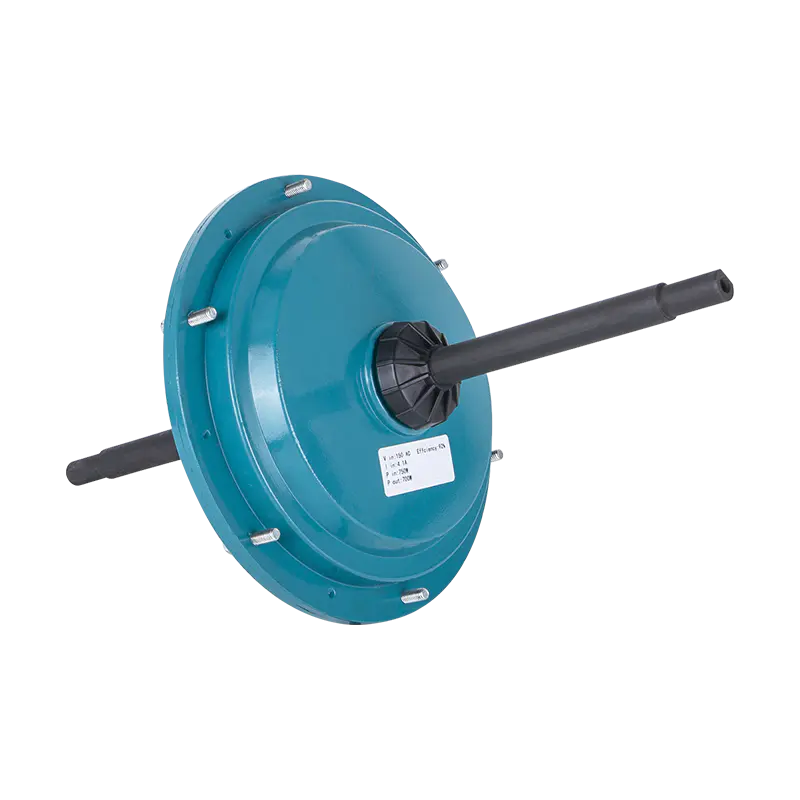 Motor externo do refrigerador de ar BLDC DC149 220V / 700W
-
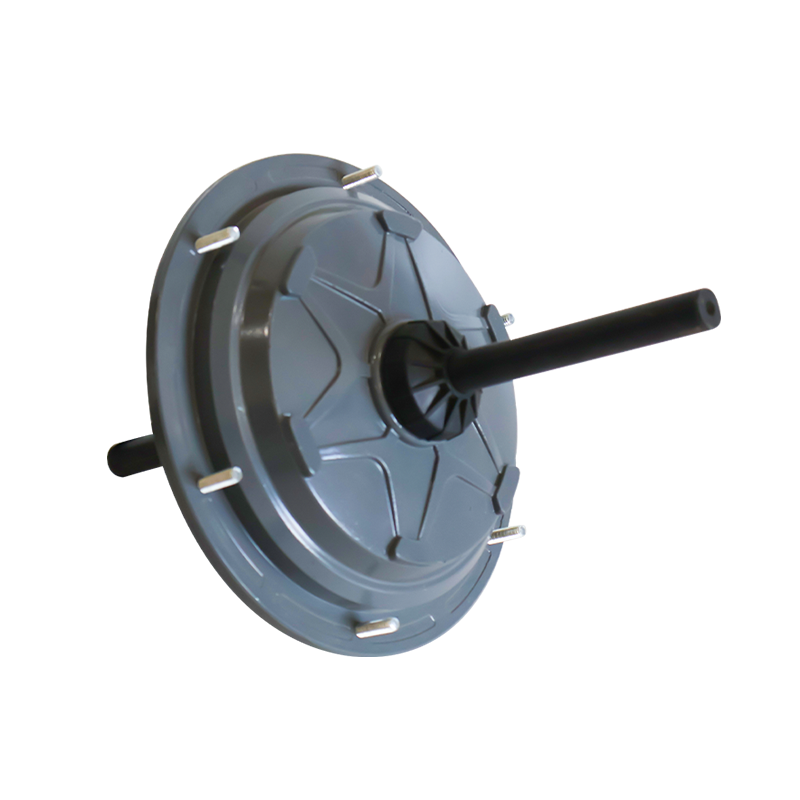 Motor externo do refrigerador de ar de DC144 220V 600W BLDC
-
 Motor externo do refrigerador de ar de DC149 220V 850W BLDC
-
 Motor externo do refrigerador de ar de DC144 220V 600W BLDC
-
 Motor externo do refrigerador de ar de DC198 220V 1500W BLDC
-
 Motor externo do refrigerador de ar de DC149 220V 650W BLDC
 Pronto para personalizar
Seus produtos motorizados?
Somos fabricantes profissionais de motores, fornecendo energia potente, estável e eficiente núcleos para todas as indústrias através de artesanato de precisão e inovação.
Contate-nos
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Endereço da empresa
Direitos de autor© by Shengzhou Jiangxin Motor Technology Co., Ltd. Todos os direitos reservados.
Fabricantes por atacado de motores de ventiladores industriais