Nº 8, Duxiu San Road, cidade de Ganlin, cidade de Shengzhou, cidade de Shaoxing, província de Zhejiang, China
Categoria de Notícias
Categoria de Produtos
Back EMF de um motor BLDC: como calculá-lo a partir da velocidade, Kv e fluxo
Um motor de ventilador BLDC de 48 V está funcionando a 3.000 rpm e o osciloscópio mostra uma forma de onda linha a linha de pico de 30 V. O limite de cruzamento por zero sem sensor do controlador é definido próximo à metade do barramento CC. O motor dará partida de maneira confiável e a tensão medida é realmente o EMF traseiro? A resposta depende de como a constante EMF posterior é definida, se o valor é fase ou linha a linha e se é pico ou RMS. Errar nessas definições pode transformar um cálculo simples em uma configuração errada do controlador ou em uma ordem de motor incompatível.
A resposta curta é: calcule o EMF de E = Ke ×ω , onde Ke é a constante EMF posterior e ω é a velocidade angular mecânica. Use a mesma base de fase/linha e pico/RMS da constante. Se apenas Kv estiver disponível, converta-o primeiro. Se o motor já estiver na bancada, meça a forma de onda e calcule Ke a partir de uma velocidade conhecida. As seções abaixo mostram cada método, as conversões de unidades que causam mais erros e as verificações que vale a pena fazer antes de um pedido de compra ser liberado.
A fórmula central e o que cada símbolo significa
Para um cálculo de primeira passagem, use a forma mecânica:
E fase, pico = Ke fase, pico ×ω m
Aqui, ω m é a velocidade do eixo em radianos por segundo: ω m = 2πn/60, com n em rpm. Ke deve estar em V por radianos/s. Se a folha de dados fornecer Ke em V/krpm, V/rpm ou Kv em rpm/V, converta-o antes de multiplicar. A mesma equação funciona para um motor BLDC trapezoidal e uma máquina PM senoidal, mas a interpretação da forma de onda muda: para motores trapezoidais, use a amplitude plana; para motores senoidais, use pico ou RMS consistentemente.
Para uma máquina senoidal com ligação de fluxo conhecida, a forma física é:
E fase, pico =p×λ m ×ω m
onde p é o número de pares de pólos e λ m é a ligação de fluxo de pico por fase em voltas Wb. O valor da fase RMS é E fase, pico / √2. Para tensão senoidal linha a linha, multiplique o valor RMS da fase por √3. Para um motor trapezoidal de seis etapas, o topo plano linha a linha costuma ser próximo do dobro do valor do topo plano da fase, mas confirme a forma de onda porque a relação exata depende da comutação e do arranjo do enrolamento.
| Quantidade | Símbolo | Unidade | O que confirmar |
|---|---|---|---|
| Velocidade mecânica | n | rpm | Velocidade do eixo, não frequência elétrica |
| Velocidade angular | ω m | rad/s | ω m = 2πn/60 |
| Constante EMF traseira | Ke | V/(rad/s) | Fase ou linha a linha; pico ou RMS |
| EMF de retrocesso | E telefone | V | Use a mesma base que Ke |
| EMF traseiro linha a linha | E LL | V | √3 para RMS senoidal; cerca de 2× topo plano para trapezoidal |
| Frequência elétrica | f e | Hz | f e = p × n / 60 |
Convertendo unidades de Kv, Ke e folha de dados sem erros dispendiosos
Kv é geralmente expresso em rpm por volt. Para um cálculo estilo DC sem carga, a constante de contra-EMF em V/(rad/s) é:
Ke = 60 / (2π × Kv) = 9,549 / Kv
Se Kv for 100 rpm/V, Ke será cerca de 0,0955 V/(rad/s). A 3.000 rpm, ω m é 314,16 rad/s, então o EMF calculado é de cerca de 30,0 V. Se a folha de dados definir Kv linha a linha, esse 30,0 V é um valor linha a linha. Se Kv for baseado em fase, será um valor de fase. O número só é o mesmo quando a base é a mesma.
Para motores industriais, Ke é frequentemente dado em V/krpm. Converta-o dividindo por 104,72, porque 1.000 rpm equivalem a 104,72 rad/s. Um Ke de 12 V/krpm é, portanto, 0,1146 V/(rad/s). A 1.500 rpm, o EMF traseiro é 0,1146 × 157,08 = 18,0 V na mesma base de fase/linha da folha de dados.
Um risco de compra comum é um fornecedor cotar “Ke = 0,12” sem unidades. Isso é V/rpm, V/(rad/s), V/krpm, pico de fase ou RMS linha a linha? Um fator de 2 ou √3 pode estar oculto nesse único número. Peça a definição por escrito e pergunte a forma de onda e a velocidade de teste usada para obtê-la. Se o motor for projetado para controle sem sensor, solicite também o EMF traseiro na velocidade mínima de operação, não apenas na velocidade nominal.
Cálculo a partir de dimensões físicas e ligação de fluxo
Quando um protótipo não possui uma folha de dados útil, a ligação de fluxo é o caminho mais direto. Se a equipe de projeto conhece a ligação de fluxo de pico por fase, use E fase, pico =p×λ m × ω m . Por exemplo, p = 4,λ m = 0,05 Wb-voltas e n = 1.500 rpm dá ω m = 157,08rad/s. O EMF de retorno da fase de pico é 4 × 0,05 × 157,08 = 31,4 V. O valor da fase RMS é 22,2 V e o valor RMS senoidal linha a linha é 38,5 V.
Se a ligação de fluxo não estiver disponível, mas o enrolamento e o circuito magnético forem conhecidos, o cálculo pode ser feito a partir de espiras por fase, fator de enrolamento, fluxo de entreferro por pólo e velocidade. Na prática, a incerteza na densidade do fluxo no entreferro, no fator de empilhamento da laminação e nos efeitos do enrolamento final é grande o suficiente para que um valor calculado deva ser tratado como uma estimativa de projeto. Enrole uma amostra, gire-a a uma velocidade segura e meça a forma de onda. Essa medição também é a maneira mais rápida de confirmar se a forma de onda pretendida está mais próxima de sinusoidal ou trapezoidal. Para obter informações básicas sobre comutação e comportamento da forma de onda, o Artigo sobre o princípio de funcionamento do BLDC é uma referência útil.
Método de medição: escopo, perfuração e rotação segura sem carga
Na bancada, desconecte o controlador e gire o motor com uma furadeira, torno ou outro motor. Meça a tensão linha a linha com uma ponta de prova diferencial ou uma entrada isolada do osciloscópio. Não exceda a classificação de modo comum da ponta de prova e não conecte uma ponta de prova do osciloscópio aterrada a uma ponte trifásica ativa. A uma velocidade conhecida, capture a forma de onda e registre a amplitude plana ou o pico senoidal e os valores RMS, dependendo do tipo de motor.
Calcule Ke a partir da tensão e velocidade medidas: Ke =E medido /ω m . Em seguida, verifique a frequência elétrica com f e = p × n / 60. Um motor de quatro pólos girando a 1.200 rpm deve apresentar frequência elétrica de 80 Hz, ou um período de 12,5 ms. Se a frequência estiver errada, verifique a contagem de pólos ou a velocidade real do eixo. Se a amplitude for menor que o esperado, verifique a atenuação da ponta de prova, a conexão do enrolamento e se a medição é de fase ou linha a linha.
Para uma verificação rápida da produção, gire a uma velocidade fixa baixa, registre a tensão da linha pico a pico e compare-a com uma amostra em boas condições. Isso não substitui um teste completo do motor, mas detecta voltas erradas no enrolamento, fases invertidas e problemas magnéticos antes que o motor chegue à linha de montagem. Mantenha a velocidade de teste bem abaixo da velocidade nominal máxima e use um dispositivo de teste protegido.
Por que a tensão terminal não é o EMF traseiro sob carga
Sem carga, a tensão terminal está próxima da EMF traseira porque a corrente é pequena. Sob carga, a tensão aplicada deve superar a EMF, a queda resistiva e a queda indutiva: V fase = E fase I × RL × di/dt. Um motor com resistência de fase de 0,5 Ω transportando 10 A tem uma queda resistiva de 5 V antes de qualquer perda de indutância ou inversor ser considerada. É por isso que um cálculo feito apenas a partir do barramento CC pode superestimar a velocidade disponível ou subestimar a corrente em uma determinada carga.
A operação PWM adiciona outra camada. O inversor aplica uma tensão cortada e a ondulação da corrente do motor depende da frequência de chaveamento e da indutância. Quedas de diodo, tempo morto e resistência do cabo também removem a margem de tensão. Para controle sem sensor, o comparador de cruzamento zero vê a forma de onda terminal, e não uma fonte de EMF posterior ideal. Os filtros usados para remover o ruído PWM introduzem atraso de fase, e o atraso se torna mais importante à medida que a frequência elétrica aumenta. Calcule o EMF esperado nas velocidades mínima e máxima e, em seguida, verifique o limite do comparador e o atraso do filtro em relação a esses valores.
Colocando o cálculo em uma consulta motora
Uma consulta útil indica o contra-EMF necessário em uma velocidade definida, a faixa do barramento CC, a base fase/linha e a tolerância aceitável. Por exemplo: “A 2.400 rpm, o pico EMF linha a linha deve ser de 42 V ±5%, medido com o motor a 25 °C e acionado por um motor principal externo.” Isso é muito mais claro do que pedir um “motor de 0,2 Ke” porque elimina a ambigüidade da unidade antes que as amostras sejam construídas. Se o motor for para aplicação em ventilador ou refrigerador de ar, indique também a curva de carga e a velocidade mínima na qual a partida sem sensor deve funcionar.
Para operação com resfriador de ar, um motor BLDC de rotor externo pode simplificar o pacote mecânico porque o ventilador pode ser montado diretamente no rotor. Uma opção representativa é a 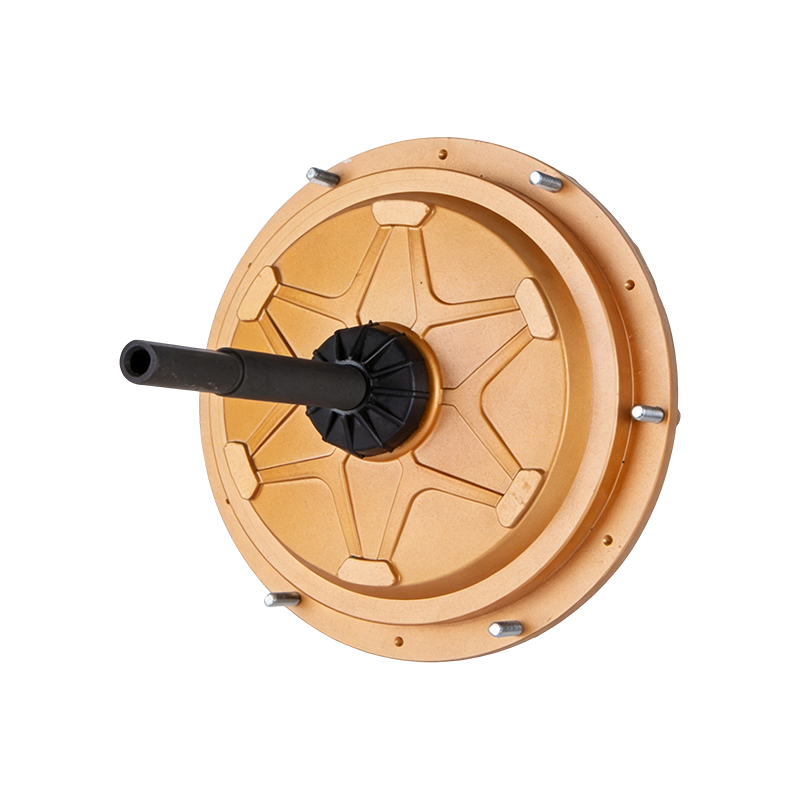 Motor externo do refrigerador de ar de DC149 220V 600W BLDC Motor BLDC de rotor externo de 220 V 600 W para refrigeradores de ar, oferecendo montagem direta do ventilador, proteção IP55 e um design livre de manutenção adequado para tarefas de resfriamento industrial. Ver Produto → Motor refrigerador de ar BLDC externo de 600 W. Para sistemas de ventilação maiores, um motor de ventilador EC pode ser mais adequado; o
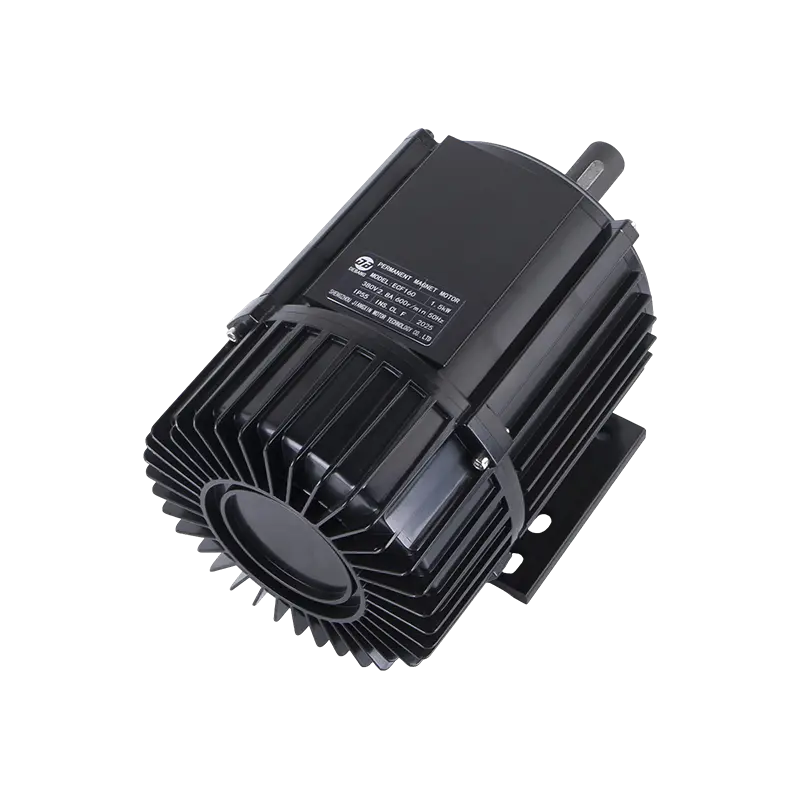 Motor de ventilador EC ECF160 380V 1500W Motor de ventilador EC de alta eficiência para refrigeradores de ar evaporativos, com saída de 380 V 1500 W, proteção IP55 e operação de baixo ruído adequado para sistemas de ventilação maiores. Ver Produto → O motor do ventilador EC de 1.500 W é um exemplo. O página de aplicação de ventilador industrial mostra como essas famílias de motores são mapeadas para cargas de ventiladores. Use o cálculo de EMF posterior para verificar a margem de controle de baixa velocidade, não apenas a potência nominal.
Exemplos resolvidos e uma verificação final de sanidade
Exemplo 1 — Conversão Kv. Kv = 100 rpm/V, n = 3.000 rpm. Ke = 9,549/100 = 0,0955 V/(rad/s). ω m = 314,16rad/s. E = 30,0 V na mesma base que Kv. Se Kv for linha a linha, o resultado será linha a linha.
Exemplo 2 — folha de dados Ke. Ke = pico linha a linha de 0,12 V/(rad/s), n = 3.000 rpm. E LL, pico = 0,12 × 314,16 = 37,7 V. Com um barramento de 48 V, a margem ideal é de cerca de 10,3 V antes de quedas resistivas e do inversor.
Exemplo 3 – ligação de fluxo. p = 4, λ m = 0,05 Wb-voltas, n = 1.500 rpm. E fase, pico = 31,4 V, E fase,rms = 22,2 V e E LL,rms = 38,5 V para uma máquina senoidal.
Antes de aceitar um resultado, execute esta lista de verificação:
- Anote se a tensão é fase ou linha a linha.
- Anote se o valor é pico, pico a pico ou RMS.
- Converta a velocidade em rad/s mecânicos, não em rad/s elétricos.
- Converta Ke em V/(rad/s) e mantenha a mesma base.
- Verifique o resultado em relação a uma medição sem carga em baixa velocidade.
- Deixe margem de tensão para resistência, indutância, diodos e atraso de controle.
Essa medição final é a etapa mais valiosa. Um EMF calculado é tão bom quanto suas definições de unidade; uma forma de onda medida em uma velocidade conhecida expõe erros de fase, polaridade e forma de onda imediatamente.
Relacionado Produtos
-
 Motor externo do refrigerador de ar BLDC DC149 220V / 700W
-
 Motor externo do refrigerador de ar de DC149 220V 650W BLDC
-
 Motor externo do refrigerador de ar de DC144 220V 600W BLDC
-
 Motor externo do refrigerador de ar de DC144 220V 600W BLDC
-
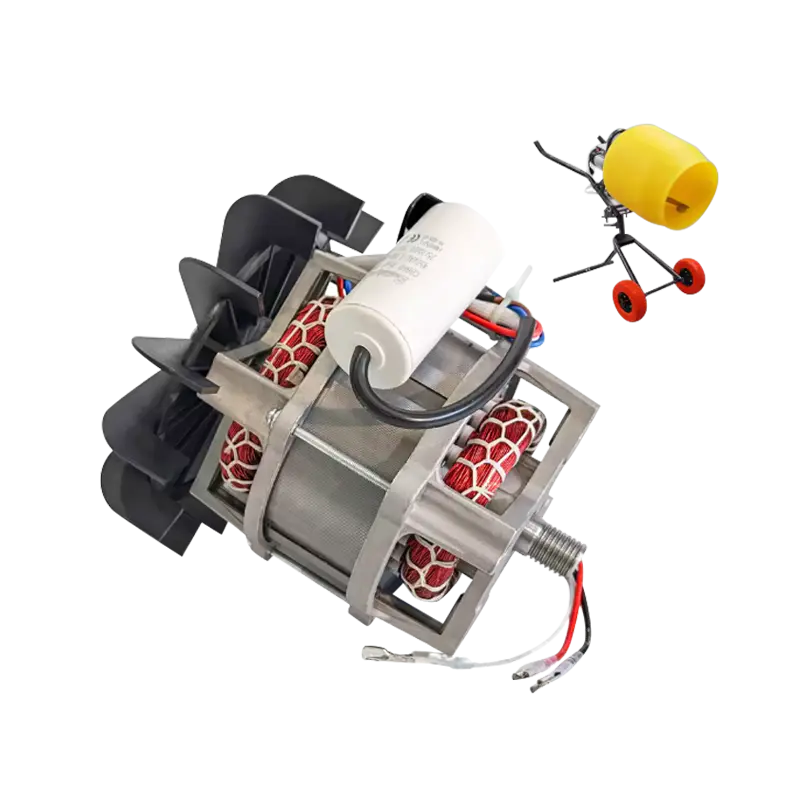 YY71-2 230V 500W Mini motor misturador de cimento
-
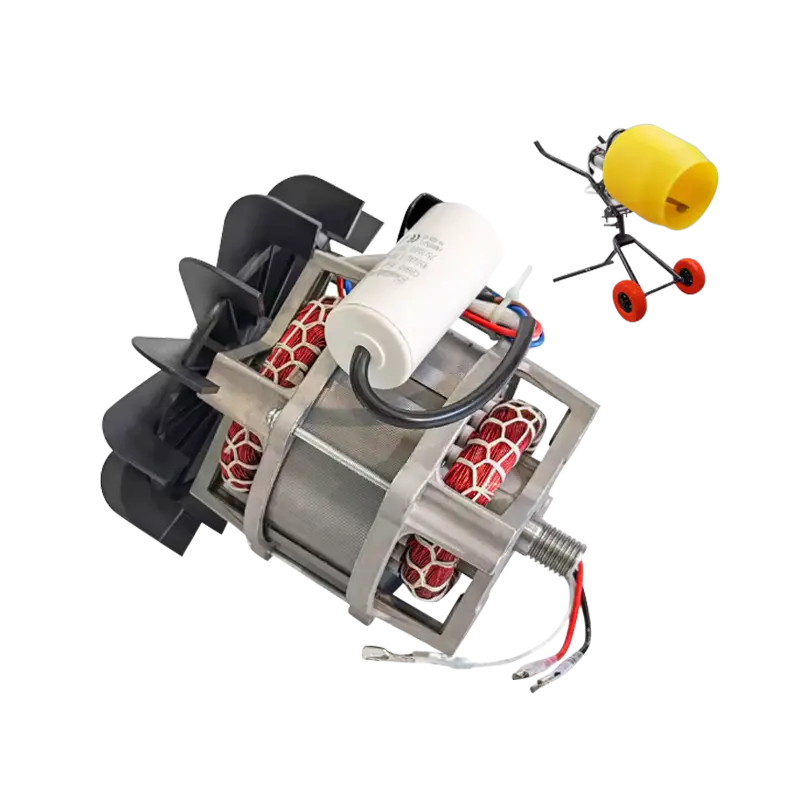 YY71-2 230V 375W Mini motor misturador de cimento
 Pronto para personalizar
Seus produtos motorizados?
Somos fabricantes profissionais de motores, fornecendo energia potente, estável e eficiente núcleos para todas as indústrias através de artesanato de precisão e inovação.
Contate-nos
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Endereço da empresa
Direitos de autor© by Shengzhou Jiangxin Motor Technology Co., Ltd. Todos os direitos reservados.
Fabricantes por atacado de motores de ventiladores industriais