Nº 8, Duxiu San Road, cidade de Ganlin, cidade de Shengzhou, cidade de Shaoxing, província de Zhejiang, China
Categoria de notícias
Categoria de produto
Como projetar um motor BLDC: um guia completo de engenharia passo a passo para 2026
Projetar um motor CC sem escovas (BLDC) é um processo sistemático de engenharia que começa com uma especificação de carga, não com um grau de ímã ou contagem de enrolamentos. Acerte a especificação e cada etapa seguinte se tornará uma troca estruturada; se errar, nenhum refinamento magnético ou eletrônico recuperará o tempo de desenvolvimento perdido. Na experiência da Shengzhou Jiangxin Motor Technology, um fabricante profissional de motores com produção em Shengzhou, Zhejiang, a maioria dos projetos BLDC malsucedidos remonta a uma especificação incompleta, a uma restrição ambiental não declarada ou a uma meta de eficiência que não pode ser alcançada dentro do envelope escolhido. Este artigo descreve o procedimento completo de projeto para um motor BLDC trifásico: definição de requisitos, seleção da topologia, projeto do circuito magnético, cálculo de enrolamentos, especificação da eletrônica de comutação, gerenciamento de calor, validação de protótipos e preparação para fabricação. O objetivo é fornecer aos engenheiros de projeto e às equipes técnicas de compras uma estrutura prática que possam aplicar antes do pedido do primeiro ímã.
Entenda o motor BLDC antes de projetar um
Um motor BLDC é uma máquina síncrona de ímã permanente acionada por um inversor eletrônico. O rotor carrega ímãs permanentes, o estator carrega o enrolamento trifásico e o controlador cria continuamente um campo do estator à frente do rotor para que o torque seja produzido sem qualquer contato mecânico. Como o comutador e as escovas de um motor CC com escovas são substituídos por comutação eletrônica, não há perdas nas escovas, nem poeira de carbono, nem faíscas. Para o projetista, isso altera todo o espaço de otimização: a eficiência melhora de 10 a 20 pontos percentuais com potência comparável, a vida útil é governada pelos rolamentos e pelo isolamento em vez do desgaste das escovas, e o comportamento do motor pode ser ajustado alterando o algoritmo de controle, bem como a geometria.
Duas famílias de comutação dominam a prática de projeto. A comutação trapezoidal de seis etapas energiza duas fases do motor por vez e comuta eletronicamente o conjunto energizado a cada 60 graus elétricos. É simples, de baixo custo e perfeitamente adequado para ventiladores, compressores e bombas de velocidade fixa ou levemente reguladas. A comutação senoidal, geralmente implementada como controle orientado ao campo, aplica correntes variantes no tempo com perfil senoidal a todas as três fases. Ele produz um torque mais suave, menos ruído acústico e melhor eficiência de carga parcial, razão pela qual praticamente todos os motores de ventiladores EC e motores modernos de resfriadores de ar usam controle senoidal. A frase "motor EC" significa simplesmente um motor DC sem escovas com a eletrônica integrada na carcaça do motor; você ouvirá os termos "BLDC" e "EC" usados de forma intercambiável, com a diferença sendo ênfase em vez de hardware.
| Tecnologia motora | Comutação | Eficiência relativa | Manutenção | Complexidade de controle | Aplicação típica |
|---|---|---|---|---|---|
| DC escovado | Escovas mecânicas | Médio | Substituição de escova | Muito simples | Ferramentas elétricas, motores de partida |
| Indução CA | Deslizamento de frequência da rede | Médio-low at partial load | Baixo | Simples para velocidade fixa | Bombas, ventiladores, compressores |
| BLDC/CE | Inversor eletrônico | Alta em toda a faixa de carga | Muito baixo | Requer controlador | Motores de ventiladores, refrigeradores de ar, auxiliares EV, drives de precisão |
Esta comparação é importante porque a eletrônica de controle usada para um motor BLDC não é um acessório aparafusado posteriormente. Eles definem a tensão de tensão no isolamento do enrolamento, a forma de onda da corrente que aquece o cobre, a ondulação de torque que atinge a carga e os modos de falha aos quais o motor deve sobreviver. Consequentemente, o projeto do motor e o projeto do inversor devem ser desenvolvidos em conjunto. Um motor otimizado para operação em seis etapas terá formato trapezoidal de back-EMF; um motor destinado ao controle orientado ao campo deve ter um formato de contra-EMF senoidal, que é estabelecido pela largura do arco magnético e pelo padrão de magnetização. Tentar forçar um projeto de enrolamento para atender a ambas as estratégias resulta em ruído, vibração ou perda desnecessária de energia.
Defina os requisitos e especificações do projeto
O primeiro resultado do projeto não é um modelo tridimensional; é uma especificação escrita. Uma especificação completa fixa a janela operacional com firmeza suficiente para que um fabricante de motores possa citar um estudo de viabilidade, propor uma combinação de slot e pólo e estimar o custo sem fazer nove perguntas esclarecedoras ao cliente. Nas revisões de engenharia realizadas na Jiangxin Motor, os projetos que avançam mais rapidamente são aqueles que chegam com uma folha de especificações curta, mas completa: tensão nominal, faixa de velocidade, torque, ciclo de trabalho, envelope, temperatura ambiente, alvo de ruído e eficiência alvo.
- Tensão nominal e tolerância: um sistema de bateria possui uma ampla faixa (por exemplo, 10,5 V a 13,8 V para 12 V nominais), enquanto uma fonte de alimentação retificada possui uma faixa mais estreita; o enrolamento e o controlador devem sobreviver ao limite superior.
- Potência nominal de saída ou torque e velocidade contínuos: indique qual é fixo no ponto de projeto, pois um ventilador classificado por potência se comporta de maneira completamente diferente de um transportador classificado por torque.
- Faixa de velocidade: um ventilador pode precisar de controle de velocidade de 30% a 100%, o que altera o back-EMF mínimo que um controlador sem sensor pode medir.
- Ciclo de trabalho: trabalho contínuo (S1) é o padrão para ventiladores; um atuador ou moedor de café pode ser intermitente (S2 ou S3) e pode tolerar densidade de corrente muito maior.
- Envoltório mecânico e interface do eixo: diâmetro máximo, comprimento da pilha, extensão do eixo, encaixe por pressão ou rasgo de chaveta e padrão de furo de montagem.
- Ambiente: temperatura, umidade, poeira e gases corrosivos; um motor de ventilador para uma fazenda de gado enfrenta amônia e lavagens frequentes, enquanto um resfriador de ar evaporativo enfrenta alta umidade e condensação de água.
- Limite de ruído acústico em dB(A) a um metro, medido na própria conduta ou caixa.
- Meta de eficiência no ponto nominal e, para produtos de velocidade variável, em pontos representativos de carga parcial.
- Vida útil e confiabilidade esperadas, geralmente expressas em horas de operação (10.000 horas, 20.000 horas) ou número de partidas.
- Normas aplicáveis: segurança do produto, EMC, classe de isolamento e critérios de aprovação interna do cliente.
| Parâmetro | Valor alvo | Nota de projeto |
|---|---|---|
| Tensão nominal | 220 V CA retificado, cerca de 310 V CC | A tensão do barramento impulsiona a contagem de voltas |
| Potência de saída nominal | 150 W | Na velocidade aerodinamicamente nominal |
| Velocidade nominal | 1.350 rpm | Ajustável de 400 a 1.400 rpm |
| Torque contínuo | 1,0 N·m | Corresponde a 150 W a 1.350 rpm |
| Torque máximo | 1,5 N·m por 10 s | Para queda da rede e recuperação de estol |
| Eficiência | 82% mínimo no ponto avaliado | Motor medido mais controlador |
| Classe de isolamento | Classe B, 130°C | Ambiente 40 °C, aumento de 90 K |
| Ruído | Máximo 55 dB(A) a 1 m | Em um duto de ar livre |
| Classe de proteção | IP44 | Gotejamento de água e partículas |
O tipo de carga determina principalmente o envelope de torque. Um ventilador centrífugo segue leis de afinidade: o fluxo é proporcional à velocidade, a pressão à velocidade ao quadrado e a potência do eixo à velocidade ao cubo. A demanda de torque do motor, portanto, aumenta com o quadrado da velocidade. A meia velocidade, um ventilador requer apenas cerca de um quarto do seu torque nominal; em alta velocidade, o torque da carga está no máximo. Uma bomba de deslocamento positivo ou um transportador, por outro lado, exige torque constante em toda a faixa de velocidade, portanto o motor deve ser projetado para alta corrente em baixa velocidade. Esta distinção única altera o design térmico, o volume do ímã e a estratégia de controle.
Escreva a especificação antes do primeiro arquivo CAD e bloqueie-o com uma assinatura. No fluxo de desenvolvimento de produto da Jiangxin Motor, cada pedido de amostra BLDC é verificado em relação a um formulário de especificação antes que o cronograma de enrolamento seja liberado. Se faltar um parâmetro como a temperatura ambiente, a amostra é construída sob suposições arbitrárias e o teste de qualificação falha posteriormente.
Escolha a topologia do motor
A primeira decisão arquitetônica é entre um arranjo de rotor interno e um rotor externo. A conclusão de décadas de desenvolvimento de motores de eletrodomésticos é clara: para ventiladores, resfriadores de ar e sopradores de acionamento direto, um motor BLDC de rotor externo é quase sempre a melhor escolha. Para cargas acopladas ao eixo que funcionam em alta velocidade ou exigem baixa inércia do rotor, um motor com rotor interno continua sendo a escolha certa.
Um motor de rotor externo tem o estator no centro e os ímãs permanentes colados ou montados no interior de um rotor em forma de copo que gira em torno do estator. O copo pode ser estendido axialmente para transportar diretamente a pá do ventilador, eliminando correias, polias e caixas de engrenagens. O maior diâmetro do rotor aumenta o braço de alavanca sobre o qual atua a tensão de cisalhamento eletromagnético, de modo que um determinado torque é alcançado com menor volume magnético e menor carga magnética. Como a massa rotativa está do lado de fora, o motor se comporta naturalmente como um volante, que suaviza as pulsações de torque da carga do ventilador, em vez de amplificá-las.
- Vantagem do rotor externo: integração do cubo do ventilador de acionamento direto, alta densidade de torque em baixa velocidade, comprimento axial curto e ação natural de movimentação de ar da superfície do rotor.
- Limitação externa do rotor: maior momento de inércia, resfriamento menos conveniente do estator através do eixo e um procedimento de balanceamento mais complicado para grandes diâmetros.
- Vantagem do rotor interno: pequena inércia do rotor, fácil acoplamento a um fuso ou correia e vedação mais simples em torno de um eixo pequeno.
- Limitação do rotor interno: necessita de uma caixa de engrenagens ou correia para cargas de ventilador de baixa velocidade e um pacote axial mais longo para o mesmo torque.
Uma vez fixada a topologia, a combinação de slot e pólo é a segunda escolha mais fundamental. Para pequenos motores BLDC de rotor externo, dominam os estatores trifásicos com enrolamentos concentrados: cada dente do estator carrega uma bobina, não há saliências de enrolamento entre os pólos e as bobinas podem ser enroladas em bobinas por máquinas automáticas. As duas combinações mais utilizadas são 12 slots com 10 pólos de rotor (12S10P) e 12 slots com 14 pólos de rotor (12S14P). Ambos produzem uma forma de onda rica em harmônicos, adequada para controle de seis etapas ou orientado a campo, e ambos fornecem um múltiplo mínimo comum alto entre slots e pólos, o que divide o torque de engrenagem em muitos eventos pequenos, em vez de um grande evento. Uma combinação de 9 slots e 6 pólos é ocasionalmente usada para motores muito pequenos porque precisa de menos cobre, mas tem uma atração magnética desequilibrada maior e é menos indulgente com a assimetria de fabricação.
Para ventiladores, escolha uma contagem de pólos que mantenha a frequência elétrica em uma faixa confortável. A 1.400 rpm, um motor de 10 pólos tem uma frequência elétrica de cerca de 117 Hz; um motor de 14 pólos com cerca de 163 Hz. Frequência elétrica mais alta significa mais perda de núcleo na laminação do estator e mais eventos de comutação por revolução no controlador, portanto contagens de pólos muito altas devem ser evitadas para projetos de alta velocidade. Por outro lado, poucos pólos forçam um ferro posterior mais espesso a transportar o fluxo do rotor.
Um exemplo da abordagem de rotor externo em escala de produção é a linha de motores de refrigeradores de ar BLDC de rotor externo Jiangxin. O tamanho da carcaça de 149 mm é construído como um estator de 12 slots com um rotor em forma de copo projetado para combinar com o impulsor de um resfriador evaporativo e está disponível em níveis de potência de 600 W a 850 W a 220 V.
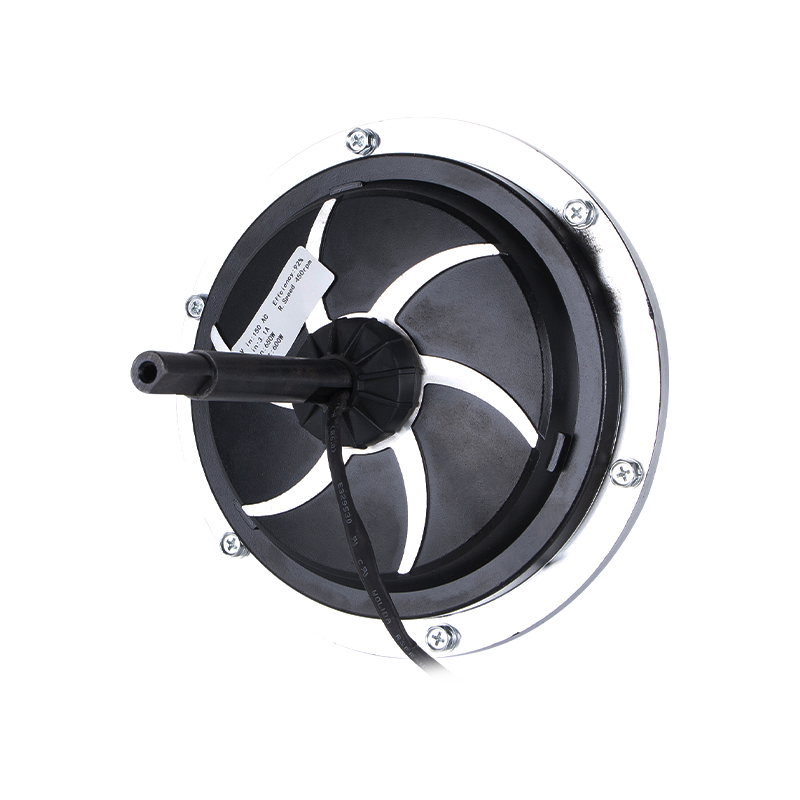 Motor refrigerador de ar BLDC de rotor externo Jiangxin DC149 220V 850W Este motor de rotor externo em escala de produção aciona diretamente os impulsores do resfriador evaporativo, oferecendo até 850 W a 220 V com alta eficiência e longa vida útil, correspondendo à discussão anterior sobre o desempenho do circuito magnético em grandes aplicações de movimentação de ar. Ver Produto →
Projete o Circuito Magnético
Com a topologia fixa, o circuito magnético define o potencial de torque e eficiência. As escolhas dominantes são o grau do ímã, o arco e a espessura do pólo magnético, o comprimento do entreferro, o grau de laminação do estator e a geometria do caminho do fluxo.
Selecione o grau magnético
Neodímio-ferro-boro sinterizado (NdFeB) é o padrão para a maioria dos motores BLDC utilitários porque seu produto de energia máximo, de aproximadamente 35 MGOe (N35) a mais de 50 MGOe (N52), pode produzir uma densidade de fluxo de entreferro de 0,8 a 1,1 T em um estator compacto. A classificação de temperatura do ímã deve corresponder à pior temperatura do enrolamento: os graus N padrão toleram cerca de 80 °C, enquanto os graus H, SH e UH estendem a faixa operacional para 120 °C, 150 °C e 180 °C, respectivamente. Os ímãs de ferrite são muito mais baratos, mas têm um produto energético uma ordem de grandeza menor; eles são usados somente quando a pressão de custo é extrema, a temperatura ambiente é alta ou o diâmetro do motor não é restrito.
Definir o entreferro e o arco do pólo
A densidade do fluxo no entreferro é selecionada principalmente pelo custo e eficiência. Em um BLDC com ventilador pequeno, uma meta razoável é de 0,6 a 0,85 T no entreferro. O entreferro em si varia de 0,3 mm para um motor de 60 mm a 0,8 mm para um motor de 200 mm; um entreferro maior reduz o risco de contato rotor-estator na produção e reduz o torque de denteamento, mas força mais material magnético a estabelecer a mesma densidade de fluxo. A largura do arco magnético controla a forma da onda back-EMF. Um arco polar de cerca de 120 graus elétricos produz um back-EMF trapezoidal adequado para comutação de seis etapas; arcos polares de 150 a 170 graus com magnetização graduada produzem um back-EMF quase senoidal adequado para controle orientado a campo.
Minimize o torque de engrenagem
O torque de engrenagem é o incômodo mais visível na operação do ventilador em baixa velocidade. É preferência dos ímãs se alinharem com os dentes do estator e isso cria vibração, ruído acústico e pulsações de velocidade em baixas RPM. Três contramedidas são práticas na produção em massa. Primeiro, escolha uma combinação de slot e pólo com um múltiplo mínimo comum alto, como 12S10P ou 12S14P. Em segundo lugar, magnetize os ímãs com uma inclinação ou use laminações de estator distorcidas. Terceiro, projete o arco polar ligeiramente maior ou menor que um número inteiro de passos de ranhura. Cada contramedida adiciona um pequeno custo de fabricação, portanto, o melhor projeto usa a combinação de slot e pólo para resolver a maior parte do problema e adiciona distorção somente quando o alvo de ruído é severo.
Nesta fase, a análise de elementos finitos é padrão. Uma simulação magnetostática bidimensional da seção transversal fornece o mapa de densidade de fluxo, a forma de onda back-EMF e o valor do torque de engrenagem. O projetista também deve calcular o torque máximo teórico a partir do volume do rotor: para um pequeno BLDC resfriado a ar, a tensão de cisalhamento eletromagnética, que representa o torque por unidade de área de superfície do rotor, fica na faixa de 10 a 30 kN/m². Se o torque alvo exigir uma tensão de cisalhamento além dessa faixa, o motor precisará de mais material magnético, melhor resfriamento ou uma estrutura maior.
Projete o estator e o enrolamento
O enrolamento é onde a especificação elétrica passa a ser cobre e isolamento. O núcleo do estator é construído a partir de lâminas de aço elétrico não orientadas em espessuras de 0,35 a 0,5 mm. Classes como 50JN470 ou 50JN600 são típicas para motores de eletrodomésticos; o aço mais fino de 0,35 mm reduz a perda de ferro em alta frequência elétrica, mas custa mais em estampagem e empilhamento. Os revestimentos de laminação devem resistir à temperatura de cura da resina do enrolamento; o revestimento isolante padrão C5 é adequado a 200 °C em intervalos curtos.
A contagem de voltas é o parâmetro de enrolamento mais importante. Ele define a constante de tensão, ou seja, quanto back-EMF o motor gera em uma determinada velocidade. Um grande número de voltas produz uma alta constante de tensão, o que é bom para o torque em baixa velocidade, mas limita a velocidade máxima porque o back-EMF se aproxima da tensão do barramento. Um baixo número de voltas produz uma baixa constante de tensão, o que permite alta velocidade, mas força alta corrente para um determinado torque e produz altas perdas.
Para uma estimativa de primeira ordem, defina o pico de back-EMF linha a linha no ponto de operação contínua para cerca de 80% a 90% da tensão do barramento CC ao usar a comutação de seis etapas, deixando a tensão restante para a queda da resistência do enrolamento e a queda do inversor. Para controle orientado a campo senoidal, a relação depende da profundidade da modulação, mas o mesmo princípio se aplica: o back-EMF total mais a queda resistiva na velocidade máxima deve ficar abaixo da faixa de saída linear do inversor. Na prática, os projetistas do BLDC calculam a constante back-EMF a partir do modelo de elementos finitos, constroem um protótipo, giram-no a uma velocidade conhecida e medem a tensão; a contagem de voltas é então dimensionada inversamente ao quadrado da relação do diâmetro se a estrutura precisar ser alterada.
A seleção da bitola do fio segue a densidade da corrente. Para um motor de ventilador resfriado naturalmente com funcionamento contínuo, mantenha a densidade de corrente RMS na faixa de 4 a 6 A/mm². Se o motor estiver integrado em um duto onde o fluxo de ar passa pela carcaça, como um resfriador de ar evaporativo ou um ventilador EC, 6 a 8 A/mm² é prático; o funcionamento intermitente permite até 10 A/mm² por curtos períodos. Por exemplo, um motor de 150 W com um barramento de 310 V consumindo uma corrente de fase RMS de cerca de 0,7 A precisaria de aproximadamente 0,17 mm² de cobre por volta para uma densidade de corrente de 4,5 A/mm², que é em torno de AWG 25. Fios trançados ou paralelos são usados quando um único fio se torna muito rígido ou muito grosso para enrolar em um dente pequeno.
As conexões estrela e delta se comportam de maneira diferente. A conexão estrela (estrela) é padrão para enrolamentos BLDC trifásicos: a tensão de fase é menor, a tensão de isolamento é menor e as correntes de terceiro harmônico que circulam em um enrolamento delta são eliminadas. Os enrolamentos delta são raros em motores de ventiladores BLDC precisamente porque geram correntes harmônicas circulantes que adicionam perda e calor sem contribuir com torque. A menos que haja uma razão específica, o enrolamento deve ser trifásico conectado em estrela.
O fator de preenchimento do cobre, a relação entre a seção transversal do cobre e a área total do slot, tem um forte efeito na eficiência. Bobinas concentradas enroladas aleatoriamente atingem 0,4 a 0,5; bobinas enroladas com fio pré-formado podem atingir 0,5 a 0,6. Um fator de preenchimento mais alto reduz a resistência do enrolamento e, portanto, a perda de cobre, mas requer fios mais duros e equipamentos de enrolamento mais caros. O projetista deve verificar se o custo do preenchimento premium é justificado pela meta de eficiência; se o alvo for modesto, uma bobina de agulha mais simples com enchimento de 0,45 pode ser suficiente.
Projete o Rotor e o Pacote Mecânico
O rotor carrega os ímãs e fornece o torque ao eixo ou cubo. Em um motor de rotor externo, o rotor é um copo de aço trefilado ou usinado que desempenha três funções: forma o caminho de retorno magnético, retém os ímãs e carrega a pá do ventilador ou interface de acoplamento. A espessura do aço no caminho magnético, o ferro traseiro, deve ser suficiente para conduzir o fluxo magnético sem saturação. Para um rotor de 10 pólos com cerca de 130 mm de diâmetro com ímãs N35, um ferro traseiro de 4 a 6 mm mantém a densidade de fluxo em aproximadamente 1,5 T, próximo ao limite de saturação do aço elétrico. O ferro traseiro mais espesso adiciona peso, inércia e custo de material.
Os ímãs montados na superfície são fixados no furo interno do copo do rotor por meio de adesivo estrutural. Para aplicações de ventiladores com velocidades de ponta moderadas, a retenção do adesivo normalmente é suficiente. Para velocidades mais altas, uma luva de retenção de aço inoxidável ou uma faixa de fibra de carbono resiste à expansão centrífuga dos ímãs. A magnetização pós-montagem em um acessório dedicado é o método preferido de produção em massa porque evita o manuseio de componentes magnetizados e garante a sincronia magnética.
O arranjo dos rolamentos determina a vida útil, o ruído e o preço. Os rolamentos de esferas são usados quando a carga axial ou a vida útil esperada excede o que os rolamentos deslizantes podem fornecer; eles também sobrevivem a temperaturas ambientes mais altas porque liberam melhor o calor através da pista externa. Os mancais de deslizamento são atraentes em motores de ventilador de baixo custo, onde o eixo é vertical ou a carga axial é insignificante, mas sua vida útil diminui drasticamente com a temperatura e a contaminação. Para um motor destinado a funcionar 20.000 horas em um refrigerador de ar em um ambiente empoeirado, especifique rolamentos de esferas vedados com graxa vitalícia.
O equilíbrio mecânico é especialmente crítico em rotores externos de grande diâmetro. Um rotor desequilibrado produz vibração na frequência de rotação, que é transmitida às pás do ventilador e se torna um ruído audível. Para motores de ventiladores pequenos, o grau de equilíbrio ISO 1940 G6.3 é comumente aceito; para produtos residenciais silenciosos, o grau G2.5 é especificado. O balanceamento dinâmico em dois planos é uma operação de produção padrão para rotores cuja largura é superior a 20% do seu diâmetro.
Finalmente, o eixo e a interface de montagem devem respeitar o próprio processo de montagem. Eixos retos com corte em D são facilmente pressionados no cubo do ventilador; eixos com rasgo de chaveta concentram a tensão e exigem um ajuste de chaveta apertado para acoplamentos de ventiladores. Os flanges de montagem devem ser projetados em torno do padrão de furo do alojamento do dispositivo final, porque qualquer adaptador aumenta o comprimento axial e o custo. O projetista deve especificar tolerâncias de concentricidade e perpendicularidade entre o eixo, o copo do rotor e o furo do estator; um orçamento dimensional típico para um motor de ventilador pequeno é um desvio radial de 0,02 mm entre o eixo e o furo do estator e um desvio da face axial de 0,05 mm.
Projete a eletrônica de comutação e acionamento
Nenhum motor BLDC está completo sem sua eletrônica de acionamento. O controlador realiza a comutação, controla a velocidade e protege o motor. O motor e o controlador devem ser projetados como um sistema único porque o controlador define a tensão de tensão, a forma de onda da corrente e os limites de segurança.
Escolha o esquema de comutação
O método de comutação mais econômico continua sendo a comutação em bloco de seis etapas com sensores Hall. Três dispositivos de comutação de efeito Hall são colocados no estator com exatamente 120 graus elétricos de espaçamento; eles detectam os pólos magnéticos do rotor e acionam os seis eventos de comutação do inversor por período elétrico. Os sensores Hall simplificam a inicialização e funcionam de forma confiável quando parados, o que é importante para aplicações que precisam iniciar sob carga. A penalidade de custo é de três sensores mais um pequeno anel magnético, que é insignificante na lista total de materiais, mas acrescenta etapas de montagem.
A comutação sem sensor de seis etapas remove os sensores Hall e estima a posição do rotor a partir dos cruzamentos de zero do back-EMF. O motor precisa então de apenas três fios e um controlador, uma arquitetura de produto muito limpa para motores selados ou encapsulados. A desvantagem é que o back-EMF não existe parado; o controlador usa um pulso de alinhamento para levar o rotor a uma posição conhecida e, em seguida, executa uma rampa de aceleração em malha aberta até que o back-EMF seja mensurável. O controle sem sensor é a escolha padrão para motores de ventiladores que sempre iniciam sem carga.
Para aplicações que exigem ruído muito baixo e ondulação de velocidade zero, o controle orientado em campo é a melhor solução. O controle orientado ao campo regula os componentes ortogonais da corrente do estator para manter as correntes de fase senoidais em relação ao ângulo do rotor. Elimina as pulsações de torque de seis etapas, reduz o ruído acústico e melhora a eficiência de carga parcial. O custo de implementação é um microcontrolador mais rápido e detecção de corrente de alta resolução nas linhas de fase.
Construa o inversor e a proteção
O estágio do inversor é uma ponte completa trifásica. Para motores de até cerca de 1 kW na tensão de rede, os MOSFETs são o dispositivo de comutação dominante; acima disso, os IGBTs tornam-se atraentes. A frequência de chaveamento deve ser definida para pelo menos 16 a 20 kHz, acima da faixa audível, para evitar o ruído metálico causado pela portadora PWM. Um capacitor de cerâmica ou filme no barramento CC absorve a ondulação de comutação; um capacitor eletrolítico fornece tempo de espera do barramento. O controlador deve monitorar a tensão do barramento CC, as correntes de fase e a temperatura do enrolamento, e implementar bloqueio de subtensão, desarme por sobrecorrente e corte por sobretemperatura. Para ventiladores com rotor bloqueado, o controlador deve detectar a condição e tentar novamente após um pequeno atraso, em vez de queimar o enrolamento.
Todas essas funções residem em uma placa de controle que eventualmente passa a fazer parte da carcaça do motor, o que significa que o projeto térmico do controlador pertence ao mesmo orçamento que as perdas do motor. As resistências térmicas da junção à caixa e da caixa ao ambiente do MOSFET, a área de cobre da PCB e o movimento do ar sobre a placa de controle devem ser verificados por teste. Um erro comum é projetar um motor extremamente eficiente e um controlador que dissipe 15 W em um pequeno gabinete selado; o sistema combinado falha na qualificação de temperatura.
Se você não está familiarizado com os detalhes do sequenciamento de comutação e da estratégia PWM, uma breve introdução sobre como funciona um controlador de motor BLDC é útil antes de se comprometer com uma arquitetura eletrônica; o método de controle afeta diretamente a especificação do motor.
A linha de motores de ventilador Jiangxin EC é um exemplo de produção desse projeto integrado: a placa de controle eletrônico, o estator trifásico e o rotor são embalados dentro de um único invólucro, de modo que o cliente conecta apenas a alimentação e recebe um motor de velocidade variável pronto para uma entrada de controle.
 Motor de ventilador CE Jiangxin ECF-155-10 380V 2200W Um motor de ventilador EC integrado de alta potência com proteções integradas e ampla tolerância de tensão, adequado para HVAC e ventilação industrial. Seu design compacto ressalta a importância do gerenciamento térmico e da confiabilidade em sistemas de ventiladores de velocidade variável. Ver Produto →
Projeto para gerenciamento térmico
O gerenciamento térmico, e não o desempenho elétrico, é o motivo pelo qual a maioria dos protótipos BLDC precisam de uma segunda iteração. O limite de temperatura do enrolamento é a restrição rígida: a classe de isolamento define a temperatura total máxima permitida, que para Classe B é 130 °C, Classe F 155 °C e Classe H 180 °C. Com uma temperatura ambiente de 40 °C, um motor Classe B pode subir 90 K no ponto quente do enrolamento. Se o aumento de temperatura previsto se aproximar desse limite, o motor deverá ser reprojetado com menor densidade de perda, em vez de apenas receber um ventilador externo maior.
As perdas disponíveis para conversão em calor são a perda de cobre da resistência do enrolamento, a perda de ferro nas laminações do estator, a perda por fricção e vento dos rolamentos e rotor, e a perda de comutação e condução do controlador. Em baixa velocidade e alto torque, a perda de cobre domina; em alta velocidade com carga leve, a perda de ferro e a perda de comutação dominam. O mapa de eficiência ao longo da faixa operacional deve ser calculado e medido nos pontos de projeto, pois o ponto nominal por si só não revela um gargalo térmico em velocidade parcial.
O calor sai de um motor BLDC por condução através do núcleo do estator para dentro da carcaça e por convecção das superfícies externas. Em um motor de ventilador com rotor externo, o copo do rotor move o ar, de modo que o coeficiente de convecção natural na superfície do rotor é significativamente maior do que em um invólucro estático. Isso cria um ciclo de design favorável: quanto maior a velocidade, mais forte será o resfriamento, o que compensa parcialmente as maiores perdas de ferro e de comutação em alta velocidade. No entanto, as bobinas do estator estão enterradas dentro de uma camada de aço e resina de enrolamento, de modo que o gargalo é a queda de temperatura do cobre para a carcaça. Um bom contato térmico entre a pilha do estator e a carcaça é mais valioso do que um dissipador de calor de alumínio espesso no suporte; use uma resina de alta condutividade térmica ou um invólucro termoencolhível quando o orçamento permitir.
Quantifique o caminho térmico em vez de adivinhar. Meça a temperatura do enrolamento com termopares embutidos nas espiras da extremidade da bobina ou com um método baseado em resistência, mapeando o aumento de temperatura no ponto nominal, no ponto de sobrecarga e no ponto de velocidade mínima onde o auto-resfriamento é mais fraco. Câmeras infravermelhas são úteis para identificar pontos quentes locais no inversor e nas laminações, mas não conseguem ver o ponto quente do enrolamento dentro do estator; um termopar é o método de referência.
Para equipamentos externos, como refrigeradores de ar evaporativos e ventiladores para aviários, a temperatura ambiente no verão pode se aproximar de 45 °C a 55 °C dependendo da região, e o motor pode ser montado diretamente no fluxo de ar. Especifique a temperatura ambiente no contrato de aquisição; a diferença entre uma especificação ambiente de 40 °C e 50 °C altera o grau do ímã e o fator de preenchimento de cobre necessário e, portanto, altera o preço.
Prototipar, testar e validar
Um motor BLDC que existe apenas em simulação não tem valor. Um protótipo físico deve ser construído antecipadamente, instrumentado e medido. O plano de desenvolvimento deve reservar de duas a quatro rodadas de iteração, pois o primeiro protótipo quase nunca atende às especificações completas ao mesmo tempo.
- Resistência do enrolamento e indutância de fase: medida com medidor LCR a 1 kHz; os valores devem corresponder ao cálculo dentro de 10%, caso contrário, o fator de preenchimento ou a contagem de giros serão desativados.
- Forma de onda Back-EMF: gire o rotor com um motor de acionamento em uma velocidade fixa e registre a tensão linha a linha; verifique a amplitude do pico e o formato da onda, trapezoidal para controle de seis etapas e senoidal para controle orientado a campo.
- Teste sem carga: ligue o motor com seu controlador e meça a corrente e a velocidade sem carga; a diferença entre a velocidade sem carga e a velocidade nominal indica o desempenho magnético.
- Desempenho de carga: acople o motor a um dinamômetro e registre torque, velocidade, potência de entrada, potência de saída e eficiência em toda a faixa de carga.
- Mapa de eficiência: um mapa de velocidade e torque, usado para validar as configurações do controlador, como ângulo de avanço e loops de corrente, e para confirmar a meta de carga parcial.
- Aumento de temperatura: aplicar a carga nominal na câmara ambiente pretendida; registre a temperatura do enrolamento até o estado estacionário, com um critério de aprovação de pelo menos 15 K abaixo do limite de isolamento para serviço contínuo.
- Ruído e vibração: meça o ruído acústico no duto real a um metro e execute uma transformada rápida de Fourier para separar o ruído eletromagnético (harmônicos de frequência elétrica e frequência de passagem de slot) do ruído mecânico (rolamento e desequilíbrio).
- Teste de isolamento: aplicar um teste de alto potencial de aproximadamente duas vezes a tensão nominal mais 1.000 V CA por um minuto; verifique a resistência de isolamento com um megôhmetro.
- Confiabilidade: um funcionamento contínuo de 1.000 a 2.000 horas em carga nominal, com medição periódica da potência de entrada, verifica se os ímãs, adesivos e rolamentos estão estáveis.
Os dados de teste devem ser comparados com a especificação em uma revisão de projeto por escrito. Lançar um lote de produção com base no desempenho de um único motor é inaceitável porque a tolerância do enrolamento, a variação do ímã e as diferenças de pré-carga do rolamento irão distribuir o desempenho. No processo de aprovação de amostra da Jiangxin Motor, pelo menos duas ou três amostras são medidas no final da linha, e o valor mediano mais o spread devem permanecer dentro da janela de especificação.
Os testes de qualificação para motores de ventiladores também devem incluir recuperação de travamento, medição de corrente de rotor travado, quedas e picos de tensão de entrada e ciclagem de temperatura, uma vez que um ventilador travado pode superaquecer em segundos. Se o produto alvo for vendido em vários países, os testes de isolamento e EMC deverão ser repetidos para os respectivos padrões e as folhas de dados do motor atualizadas adequadamente.
Considere a fabricação e o custo antecipadamente
Um projeto de motor que não possa ser fabricado de forma econômica nunca sairá do laboratório. Os direcionadores de custos em um motor BLDC pequeno não são distribuídos igualmente e as decisões de projeto tomadas nos estágios iniciais têm influência descomunal.
| Item de custo | Participação típica no custo do motor | Alavanca de design ou aquisição |
|---|---|---|
| Ímã (NdFeB) | 20% a 35% | Escolha N35 ou N38 em vez de N42 se o orçamento de densidade de fluxo permitir; pequenos ganhos na qualidade do ímã são desproporcionalmente caros |
| Laminação de aço e estampagem | 15% a 25% | Escolha um formato de laminação padrão compartilhado por vários tamanhos de moldura; evite protótipos cortados a laser na produção em massa |
| Enrolamento de cobre | 10% a 15% | Um fator de preenchimento mais alto necessita de enrolamento automatizado; um preenchimento moderado com fio padrão reduz o custo do equipamento |
| Rolamentos | 8% a 15% | Os rolamentos de esferas são um impulsionador do preço; use rolamentos deslizantes somente se a vida útil permitir |
| Eletrônica do controlador | 10% a 20% | O seis passos sem sensor é o controle mais barato; o controle orientado a campo adiciona um microcontrolador e sensores de corrente |
| Montagem e teste | 10% a 15% | Projete a inserção do ímã para ser compatível com dispositivos de pressão; usar estações de balanceamento automático em linha |
O custo magnético é o lugar mais fácil para destruir um orçamento. Os preços do NdFeB flutuam com o fornecimento de elementos de terras raras, e um motor que utiliza 20% mais volume magnético do que o necessário absorve uma penalidade de custo permanente. Arcos polares maiores melhoram o formato do back-EMF, mas consomem material magnético caro; o ganho de torque é linear na espessura do ímã, mas satura rapidamente na largura do arco. Simular a sensibilidade da espessura do ímã no início do projeto; a diferença entre os ímãs de 3 mm e 4 mm pode ser visualmente preocupante, mas eletricamente insignificante, e pode decidir se o produto atinge seu preço-alvo.
A automação do enrolamento é a segunda decisão importante. Enrolamentos concentrados em estatores dentados podem ser enrolados por bobinadeiras de agulhas com alta repetibilidade. Um projeto com um grande número de voltas e fio fino é lento para enrolar; reduzir as voltas selecionando um grau de ímã mais alto costuma ser mais barato do que pagar por um minuto extra de enrolamento por estator. Por outro lado, um projeto com fio grosso que não pode ser enrolado sem fios paralelos pode degradar o fator de preenchimento; especifique fios finos paralelos em vez de um fio grosso quando o formador da bobina não puder aceitá-lo.
As tolerâncias de fabricação no rotor também criam perdas de rendimento. A compressão do adesivo magnético, o assentamento irregular do ímã e os copos do rotor fora do círculo causam desequilíbrio e ruído. O projeto deve incluir recursos de localização, como faces de ressalto e furos piloto no copo do rotor, mantendo a tolerância dimensional consistente entre o furo do estator e o furo do rotor. Finalmente, todo motor completo é testado no final da linha; o plano de teste deve fazer parte da linha de produção e não ser uma reflexão tardia em um laboratório separado. Estações de teste automatizadas medem a resistência do enrolamento, o isolamento, a corrente sem carga e a resposta à carga nominal, e classificam as unidades que ficam fora da janela de especificação antes de chegarem ao cliente.
Trabalhe com um fabricante experiente de motores BLDC
Nem todo projeto justifica a construção de um laboratório interno de desenvolvimento de motores. O cruzamento económico é impulsionado pelo volume, prazo de entrega e competência interna. Uma empresa que produz 10.000 ventiladores por ano raramente recuperará o custo de uma licença de elementos finitos, um dinamômetro, um dispositivo de magnetização e o tempo de engenharia necessário para levar um motor do conceito à produção. Um fabricante de motores experiente pode levar uma especificação diretamente ao protótipo, e é exatamente assim que a maioria dos fabricantes de equipamentos de pequeno e médio porte lançam produtos BLDC no mercado.
A Jiangxin Motor Technology, operando em sua fábrica em Shengzhou, Zhejiang, é um desses parceiros de fabricação. A empresa desenvolve e constrói motores CA e CC e micromotores, obteve a certificação do sistema de gestão de qualidade ISO 9001 e exporta seus produtos para mais de 60 países. Seu portfólio de produtos inclui motores de refrigeradores de ar BLDC de rotor externo, motores de ventiladores EC, motores de ventiladores para criação de gado, motores de ventiladores de plástico reforçado com vidro e motores de misturadores de concreto, o que significa que a equipe de engenharia já otimizou combinações de slots e pólos e parâmetros de controle para aplicações muito próximas de um ventilador típico ou produto de movimentação de ar. O motor do resfriador de ar BLDC com rotor externo de estrutura de 198 mm da Jiangxin, por exemplo, fornece 1.500 W a 220 V e é usado em grandes resfriadores evaporativos, mostrando como uma plataforma de design estabelecida pode ser ampliada em vez de reinventada.
 Motor do refrigerador de ar BLDC de rotor externo Jiangxin DC198 220V 1500W Um motor BLDC de rotor externo para serviço pesado com potência nominal de 1.500 W para grandes resfriadores evaporativos e sistemas de ventilação, com isolamento classe F e proteção IP54. Ele exemplifica uma plataforma de design escalável ao informar os fabricantes sobre projetos BLDC. Ver Produto →
Ao instruir um fabricante sobre um projeto de design BLDC, forneça o seguinte material na consulta inicial:
- O perfil de carga: torque versus velocidade, ciclo de trabalho e quaisquer eventos de sobrecarga.
- A entrada elétrica: tensão do barramento CC ou tensão e frequência da rede elétrica.
- O envelope mecânico: diâmetro máximo, comprimento da pilha, dimensões do eixo, padrão de montagem e cubo do ventilador ou interface do impulsor.
- O ambiente: faixa de temperatura ambiente, umidade, poeira, exposição a produtos químicos e se o motor é vedado ou ventilado.
- As metas que mais importam: eficiência, ruído, vida útil ou custo inicial. Classifique-os, porque um motor não pode maximizar todos os quatro ao mesmo tempo.
- Os padrões que o produto final deve atender, incluindo diretivas de segurança e EMC.
A resposta do fabricante a este resumo deve incluir uma declaração de viabilidade, uma combinação proposta de slot e pólo, valores de desempenho previstos no ponto nominal, dimensões estimadas, um conceito de resfriamento e um cronograma de desenvolvimento. No processo Jiangxin, a próxima etapa é uma revisão do projeto entre a equipe de engenharia do cliente e a equipe de desenvolvimento da fábrica de motores, onde a classe do ímã, as voltas do enrolamento, a estratégia do controlador e as amostras de confiabilidade são acordadas por escrito. Somente após essa revisão a fábrica libera o cronograma de enrolamento e inicia a ferramentaria. Essa porta colaborativa evita a forma mais cara de ambiguidade, a diferença entre o que o departamento de marketing do cliente acredita e o que o motor pode entregar fisicamente.
Se você tiver uma especificação preliminar em mãos, a maneira mais rápida de avançar é discutir o perfil de carga e o envelope com o departamento de engenharia da fábrica através de o canal de contato ; até mesmo um esboço da curva do leque ajuda os projetistas a identificar a primeira iteração correta.
O projeto bem-sucedido do motor BLDC não é o produto de um único insight; é o resultado acumulado de decisões disciplinadas em todas as etapas do circuito: especificação, topologia, circuito magnético, enrolamento, comutação, gerenciamento térmico, validação e fabricação. A especificação limita o desempenho alcançável. A topologia define a arquitetura física. O circuito magnético e o enrolamento definem a eficiência e o torque. O controlador decide o ruído, o comportamento de inicialização e a proteção, e o processo de produção determina a repetibilidade e o custo. Cada disciplina pode ser reduzida a um conjunto administrável de escolhas, e cada escolha pode ser verificada em relação às especificações escritas. Um fabricante de motores com experiência em produção em série pode comprimir o ciclo de desenvolvimento de dois anos em poucos meses, porque os modos de falha, os limites de teste e as tolerâncias de fabricação já são conhecidos. Use a folha de especificações, use as portas de teste e contrate um parceiro de produção com antecedência suficiente para tornar o projeto fabricável a partir do primeiro protótipo.
Relacionado Produtos
-
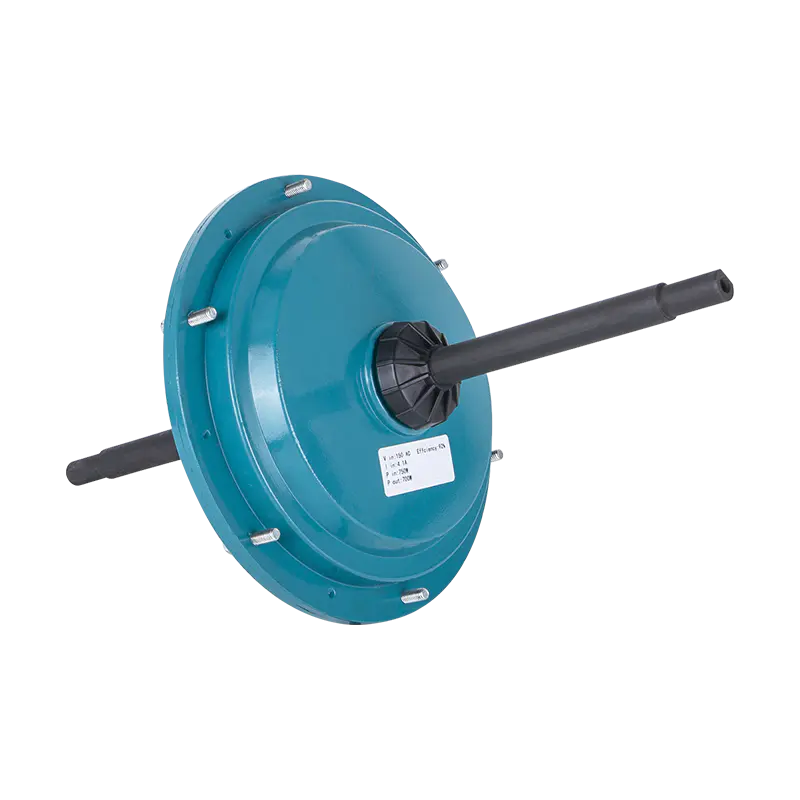 Motor externo do refrigerador de ar BLDC DC149 220V / 700W
-
 Motor externo do refrigerador de ar de DC144 220V 600W BLDC
-
 Motor externo do refrigerador de ar de DC149 220V 850W BLDC
-
 Motor externo do refrigerador de ar de DC144 220V 600W BLDC
-
 Motor externo do refrigerador de ar de DC198 220V 1500W BLDC
-
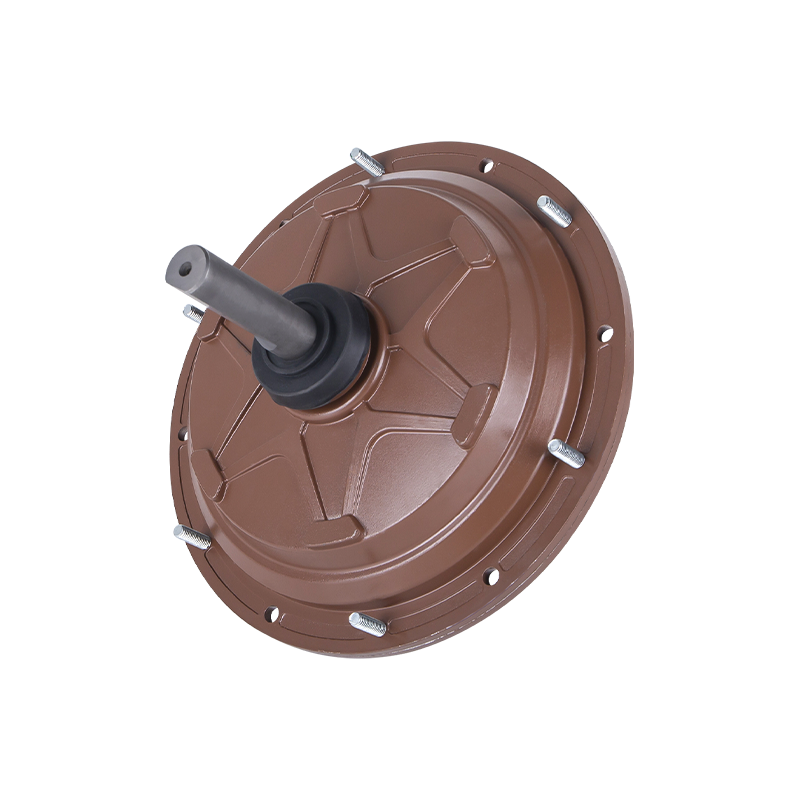 Motor externo do refrigerador de ar de DC149 220V 650W BLDC
 Pronto para personalizar
Seus produtos motorizados?
Somos fabricantes profissionais de motores, fornecendo energia potente, estável e eficiente núcleos para todas as indústrias através de artesanato de precisão e inovação.
Contate-nos
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Endereço da empresa
Direitos de autor© by Shengzhou Jiangxin Motor Technology Co., Ltd. Todos os direitos reservados.
Fabricantes por atacado de motores de ventiladores industriais