Nº 8, Duxiu San Road, cidade de Ganlin, cidade de Shengzhou, cidade de Shaoxing, província de Zhejiang, China
Categoria de notícias
Categoria de produto
Como conectar o motor BLDC ao controlador: um guia completo de fiação e configuração
Quando um motor Brushless DC (BLDC) chega na sua bancada ou na máquina do cliente, a primeira dúvida é quase sempre a mesma: como faço para conectar esse motor ao controlador sem danificar nenhum dos componentes? A resposta é direta quando você separa os poucos fios envolvidos: enrolamentos trifásicos, cinco linhas de sensores Hall e um par de alimentação CC. Se você acertar a ordem das fases e o faseamento Hall, o motor funcionará suavemente desde o primeiro giro. Se você errar, verá ruído, vibração, superaquecimento ou nenhum movimento. Este guia fornece a sequência exata de conexão necessária, os motivos de cada etapa e as verificações de segurança que evitam erros dispendiosos em um ambiente industrial.
Compreendendo as conexões do motor e do controlador BLDC
Antes de pegar uma chave de fenda ou um ferro de soldar, é útil entender por que um motor BLDC é diferente de um motor de indução trifásico padrão. Um motor BLDC possui ímãs permanentes no rotor e o estator carrega bobinas trifásicas. Para gerar torque, o controlador precisa saber a posição do rotor o tempo todo. Portanto, a maioria dos motores BLDC industriais possuem sensores internos de efeito Hall que enviam um sinal de posição de volta ao controlador.
Como um motor DC sem escova produz torque
O controlador comuta a corrente através das fases do estator em uma sequência que segue a posição do rotor. As correntes de fase criam um campo magnético rotativo que puxa os ímãs permanentes do rotor. Em um motor BLDC trifásico, a sequência de comutação é A-B-C ou A-C-B, dependendo se você deseja rotação no sentido horário ou anti-horário. Como a comutação é eletrônica, não há escovas que possam sofrer desgaste, razão pela qual os motores BLDC são usados em aplicações que exigem longa vida útil e controle de velocidade previsível.
Três tipos de feedback: sensores Hall, codificadores e sem sensor
A maioria dos motores BLDC industriais são equipados com sensores Hall no estator. Esses sensores geralmente são classificados em 5 V e produzem um sinal de comutação que informa ao controlador qual par de fases precisa ser energizado em seguida. Alguns motores de última geração possuem codificadores para posição precisa ou feedback de velocidade, mas o esquema de conexão é diferente. Os controladores BLDC sem sensor estimam a posição do rotor a partir do EMF traseiro, mas são mais comuns em ventiladores de baixo custo encontrados em eletrodomésticos e pequenos projetos de ventilação. Para os fins deste guia, quando falamos sobre conectar um motor BLDC a um controlador, estamos lidando principalmente com motores com sensor Hall, que são o padrão para refrigeradores de ar, ventiladores e bombas industriais.
O que o controlador deve entregar
Um controlador BLDC precisa obter energia CC da fonte, convertê-la em formas de onda PWM trifásicas, ler as entradas do sensor Hall e fornecer uma maneira de controlar a velocidade e a direção. Ele também precisa de um capacitor de barramento CC para suavizar a tensão, um circuito sensor de corrente para limitar a sobrecarga e, às vezes, um canal de frenagem ou regeneração. Ao conectar o motor, você está essencialmente criando um circuito fechado entre o estágio de saída do controlador e os sensores Hall do motor. Se algum desses links for quebrado, o controlador não poderá comutar o motor corretamente e o motor irá parar ou funcionar de forma irregular.
Identificação de fios e pinagens padrão
Os motores e controladores BLDC modernos usam fios codificados por cores, mas os códigos de cores não são universais. Um controlador de um fabricante pode usar vermelho, amarelo e azul para os fios de fase, enquanto outro pode usar preto, verde e branco. Da mesma forma, os fios do sensor Hall costumam ser um feixe de cinco fios que usa fio de bitola fina. A melhor abordagem é identificar a função de cada fio antes de conectar qualquer coisa, usando a placa de identificação e a folha de dados do motor. Se as etiquetas estiverem faltando, use um multímetro para mapear os fios.
Fios de fase: U, V, W
Os fios trifásicos transportam a energia que cria o torque. Em um motor BLDC típico, esses fios são rotulados como U, V e W, ou às vezes A, B e C. O controlador gera três fases de meia ponte, portanto, cada fio de fase do motor deve ir para o terminal do controlador correspondente. Se você trocar quaisquer fios de duas fases, o campo magnético gira na direção oposta. Isso pode ser exatamente o que você deseja se o motor precisar girar no sentido anti-horário, mas se os sensores Hall também não estiverem invertidos, o motor não funcionará corretamente.
Fios do sensor Hall
Os sensores Hall geralmente são alimentados por 5V ou às vezes 12V, dependendo do tipo de sensor. O conjunto de sensores normalmente contém cinco fios: uma alimentação positiva, um terra e três fios de sinal para Salão A, Salão B e Salão C. Os fios de sinal são aqueles que mudam de estado conforme o rotor passa por cada sensor. Os fios do sinal Hall devem ser conectados aos pinos de entrada Hall do controlador na ordem correta das fases. Se os sinais Hall e as saídas de fase forem incompatíveis, o controlador energizará a bobina do estator errada no momento errado, criando correntes altas e um motor muito quente.
Sinais de energia, terra e controle
O controlador possui uma entrada de alimentação CC para a bateria ou alimentação CA retificada. O controlador também possui um terminal terra ou comum, uma entrada de acelerador/analógica para controle de velocidade e, muitas vezes, uma entrada de direção ou pino de habilitação. Em alguns controladores, o sinal do acelerador é uma tensão analógica de 0-5 V, enquanto em outros é um sinal PWM. Você precisa combinar a entrada do controlador com a fonte de comando que planeja usar, seja um potenciômetro externo, uma saída analógica do CLP ou um painel de controle de velocidade dedicado.
Cores e funções típicas dos fios
A tabela a seguir fornece um ponto de partida comum para muitos motores e controladores BLDC industriais. Sempre verifique a função exata com a folha de dados antes de ligar a energia.
| Grupo de fios | Função | Cor Típica | Destino da conexão |
|---|---|---|---|
| Fase A | Enrolamento de fase do motor | Amarelo | Saída de fase do controlador A |
| Fase B | Enrolamento de fase do motor | Verde | Saída de fase do controlador B |
| Fase C | Enrolamento de fase do motor | Azul | Saída de fase do controlador C |
| Fornecimento de salão | Potência do sensor | Vermelho | Hall do Controlador 5V |
| Terreno do salão | Retorno do sensor | Preto | Controlador Hall GND |
| Hall A | Sinal de posição do rotor A | Branco ou laranja | Sala de controle A |
| Hall B | Sinal de posição do rotor B | Branco ou marrom | Controlador Hall B |
| Hall C | Sinal de posição do rotor C | Branco ou cinza | Controlador Hall C |
| Potência do controlador | Tensão do barramento CC | Vermelho grosso ou preto | Alimentação CC positiva |
| Terra do controlador | Retorno CC | Preto grosso | Alimentação CC negativa |
| Sinal de aceleração | Comando de velocidade | Roxo / marrom | Entrada analógica ou PWM |
Sequência de fiação passo a passo
Depois de identificar todos os fios, a conexão real é uma tarefa mecânica. Trabalhe em uma área limpa e seca e use alívio de tensão em todos os cabos. As etapas a seguir representam uma ordem segura que minimiza o risco para o controlador e o motor. Mesmo que você já tenha conectado motores semelhantes antes, não pule a etapa de verificação de tensão.
Passo 1 - Verifique as classificações do motor e do controlador
Verifique a placa de identificação do motor quanto à tensão nominal do barramento CC. Um motor classificado para 24 V nunca deve ser conectado a um controlador de 220 V. Isto é especialmente importante para ventiladores industriais e motores de resfriadores de ar que vêm nas variantes de 110V, 220V, 380V e 600V. Se o seu motor for uma unidade de rotor BLDC externa de 220 V, use um controlador que possa lidar com pelo menos um barramento de 220 V CC, de preferência com uma margem de 10-20%. Verifique também a classificação de corrente contínua. Um motor de 600 W a 220 V consome cerca de 2,7 A, enquanto um motor de 1500 W na mesma tensão consome cerca de 6,8 A. O controlador deve ser classificado para a corrente de pico, não apenas para a corrente de operação, porque a corrente de partida durante a inicialização pode ser várias vezes o valor nominal.
Passo 2 - Montar e Determinar o Roteamento de Cabos
Monte o controlador em uma superfície metálica plana que possa dissipar o calor. O estágio de energia do controlador produz calor e a dissipação de calor inadequada pode reduzir a vida útil do componente. Afaste os fios de fase dos fios do sensor Hall tanto quanto possível para reduzir a interferência eletromagnética. Se for necessário executá-los no mesmo conduíte, use um cabo blindado e aterre a blindagem na extremidade do controlador.
Passo 3 - Conecte os Fios de Fase
Conecte os fios trifásicos aos terminais de saída U, V e W do controlador. A ordem dessas conexões determina a direção do campo magnético rotativo. Se você tiver um motor que gira no sentido horário, conecte a fase A do motor ao controlador U, a fase B ao V e a fase C ao W. Se não tiver certeza, esta é a primeira configuração a tentar. Deixe o conector Hall desconectado por enquanto e use uma fonte de corrente limitada para testar o motor posteriormente.
Passo 4 - Conecte o Conector Hall
Identifique o conector Hall no controlador. A maioria dos controladores usa um conector de 5 ou 6 pinos. Conecte a alimentação Hall, o aterramento e três fios de sinal Hall de acordo com a pinagem. A potência Hall deve corresponder à tensão do sensor. Se o controlador fornecer 5 V e o motor usar sensores Hall de 12 V, você precisará de um regulador de tensão apropriado ou de um controlador diferente. A tensão de alimentação Hall incorreta pode danificar permanentemente os sensores.
Passo 5 - Conecte Energia e Controle
Conecte os fios de alimentação CC da fonte à entrada de alimentação do controlador. Utilize um fusível ou disjuntor adequado à corrente máxima do motor. O fusível deve ser dimensionado para permitir a corrente normal de funcionamento, mas desarmar durante um rotor bloqueado ou curto-circuito. Conecte o sinal de aceleração ou controle de velocidade à entrada de comando do controlador. Para um teste simples, você pode usar um potenciômetro de 10k para variar o comando de velocidade. Conecte também o sinal de habilitação ou direção se o motor precisar funcionar em uma direção específica.
Etapa 6 - Primeiro teste de inicialização
Antes de aplicar potência total, use uma fonte de bancada de baixa tensão que tenha limitação de corrente ou use um instrumento sensor de corrente no barramento CC. Defina o limite de corrente para 20% da corrente nominal do motor. Aplique potência e aumente lentamente o comando de velocidade. Ouça gemidos, vibrações ou rotação irregular. Se o motor não der partida, a causa mais provável é uma incompatibilidade de fase Hall. Desligue a energia imediatamente e troque quaisquer dois fios de sinal Hall ou troque dois fios de fase e tente novamente.
Ordem das Fases, Fases Hall e Direção
A relação entre a ordem das fases e a sequência do sensor Hall é o conceito mais importante na conexão de um motor BLDC. O controlador precisa saber exatamente qual posição do rotor corresponde a qual padrão de energização de fase. Quando você troca dois fios de fase, mas não troca os fios Hall, a sequência de comutação gira efetivamente 120 graus na direção errada. O motor pode funcionar, mas será menos eficiente, zumbirá e poderá parar sob carga.
Como a ordem das fases afeta a rotação do motor
Se você possui um motor cuja rotação desejada é no sentido horário, o controlador geralmente espera a sequência de fases U-V-W ou U-W-V. A troca de dois fios de fase inverte a direção do campo rotativo. Para uma aplicação de refrigerador de ar ou ventilador, você pode querer uma direção específica do fluxo de ar. Muitos motores industriais possuem uma pequena seta na carcaça que indica a rotação pretendida. Se precisar reverter a direção do projeto, você pode fazê-lo com segurança trocando quaisquer dois fios de fase e também trocando dois fios de sinal Hall. Em alguns controladores, você pode simplesmente alterar um parâmetro de software ou uma chave de direção, o que torna desnecessária a troca física de fios.
Combinando Sensores Hall com a Sequência de Fase
O controlador possui uma tabela de comutação específica que mapeia combinações de estados Hall para estados de comutação de fase. Se os fios do sensor Hall não estiverem conectados na ordem esperada pela tabela, a lógica de comutação será inválida. Por exemplo, se o controlador espera que o Hall A esteja 120 graus à frente do Hall B, mas você conectou os sensores em uma ordem diferente, o controlador pode tentar energizar todas as três fases de uma só vez. Isso pode causar consumo de corrente muito alto e estresse térmico. Uma maneira simples de testar a ordem Hall sem ligar o motor é usar um multímetro e girar o eixo manualmente. Você deverá ver uma sequência repetida de estados digitais em cada saída Hall, com uma mudança de fase de 120 graus. Se a sequência não estiver ordenada, troque os fios do sinal Hall.
Invertendo a direção com segurança
Se o motor estiver funcionando na direção errada sem carga, você poderá pará-lo e realizar uma troca sistemática. Para um arranjo típico de sensor Hall de 120 graus, o método de reversão seguro é trocar quaisquer dois fios de fase e também trocar quaisquer dois fios de sinal Hall. Isso mantém o ângulo elétrico entre o rotor e o estator alinhado. Se você trocar apenas os fios de fase, o controlador ainda lerá a sequência Hall original e o motor não reverterá corretamente; provavelmente irá caçar ou parar. Se você trocar apenas os fios Hall, o controlador tentará a comutação com base na posição errada do rotor, causando sobrecorrente. Sempre execute as duas trocas juntas e teste sem carga com o limite de corrente ativado.
Classificações Elétricas e Proteção
Os parâmetros elétricos que mais importam durante uma conexão são a tensão do barramento CC, a corrente de fase, a corrente de partida e a temperatura operacional máxima permitida. Se você exceder qualquer um deles, corre o risco de danificar o controlador, o motor ou ambos. Aqui estão os principais limites a serem respeitados.
| Parâmetro | Valor Mínimo Seguro | Valor operacional típico | Limite máximo de segurança |
|---|---|---|---|
| Tensão do barramento CC | 200 V | 220V ±10% | 240V por curtos períodos |
| Corrente contínua | 1,0A | 2,0-3,5A para 600W | Corrente nominal do motor |
| Corrente de pico | 2,0A | 4-8A durante a inicialização | 10A por 1 segundo |
| Fusível de proteção | 2A | 5A golpe lento | 8A golpe lento |
| Fornecimento de salão voltage | 4,5 V | 5,0V | 5,5V contínuo |
| Limite térmico | 40°C ambiente | Estrutura de 60-80°C | 90°C no enrolamento |
Para um motor de refrigerador de ar BLDC externo de 220 V com potência nominal de 600 W, a tensão do barramento do controlador deve ser de pelo menos 220 V e o consumo de corrente é modesto o suficiente para que um controlador de ventilador industrial típico possa lidar com isso. O motor foi projetado para operação contínua em refrigeradores de ar evaporativos, onde a carga do ventilador é bastante estável. O controlador deve ter um limite de corrente definido ligeiramente acima da corrente nominal do motor, para que uma pá do ventilador bloqueada acione o circuito de proteção em vez de sobrecarregar os enrolamentos.
 Motor externo do refrigerador de ar do rotor BLDC de 220V 600W Este motor sem escova de 600 W foi construído para operação constante do ventilador em resfriadores evaporativos. Seu acionamento direto de 220 V simplifica a configuração elétrica, mas a limitação adequada da corrente do controlador e o roteamento cuidadoso dos cabos são essenciais em um gabinete industrial. Ver Produto →
Instalação, blindagem e gerenciamento térmico
A maneira como você instala o controlador e direciona os cabos é tão importante quanto a conexão elétrica. Um controlador mal montado pode superaquecer e um cabo de fase longo e não blindado pode causar EMI que corrompe o sinal Hall. Em um gabinete industrial, geralmente há mais de um acionamento de motor; portanto, planeje o layout para manter os fios de sinal sensíveis longe de condutores de alta corrente.
Monte o controlador em um dissipador de calor
Os MOSFETs e o estágio de acionamento do controlador produzem calor que deve ser transferido para a superfície de montagem. A placa de metal do controlador geralmente será o próprio dissipador de calor. Use uma almofada térmica de silicone ou pasta térmica entre o controlador e a placa de montagem e fixe-a com parafusos adequados. Não monte o controlador dentro de uma caixa plástica selada sem ventilação, pois o calor se acumulará e causará redução térmica ou desligamento.
Blindagem e roteamento de cabos
Em um ambiente industrial típico, os fios das fases do motor transportam correntes PWM de alta frequência. As bordas de comutação rápida geram ruído de modo comum. Se os fios de fase longos correrem paralelos aos fios do sensor Hall, o ruído pode acoplar-se às linhas do sensor e causar falsos sinais de comutação. A solução mais simples é encaminhar os fios de fase em um conduíte separado ou usar uma blindagem trançada para o cabo de fase. Você também pode adicionar um núcleo de ferrite ao cabo Hall para suprimir ruídos de alta frequência. Mantenha o cabo hall o mais curto possível, de preferência abaixo de 1 metro, para evitar queda de tensão e interferência.
Aterramento e Retorno de Corrente
Conecte o aterramento do controlador e o aterramento do motor a um ponto de aterramento comum. Evite criar um loop de aterramento onde o aterramento do sinal e o aterramento de alimentação estejam conectados em vários pontos. Se o controlador for alimentado por uma fonte CA retificada, o barramento negativo deverá ser comum ao barramento CC. Conexões de aterramento soltas podem provocar picos de sobretensão e destruir os sensores Hall ou a placa de controle.
Consideração Térmica para o Motor
O que funciona para um nível de potência pode não funcionar para outro. Um motor de refrigerador de ar BLDC externo de 850 W exige um dissipador de calor mais volumoso e um controlador mais robusto do que uma unidade de 600 W. Os MOSFETs do controlador precisam lidar com perdas de comutação maiores, e a estrutura do motor funcionará mais quente nesse nível de potência. Verifique sempre o orçamento total de energia do sistema e a temperatura ambiente da aplicação. Um resfriador de ar evaporativo montado em um armazém quente pode precisar de um gabinete que mantenha o controlador abaixo de 50°C.
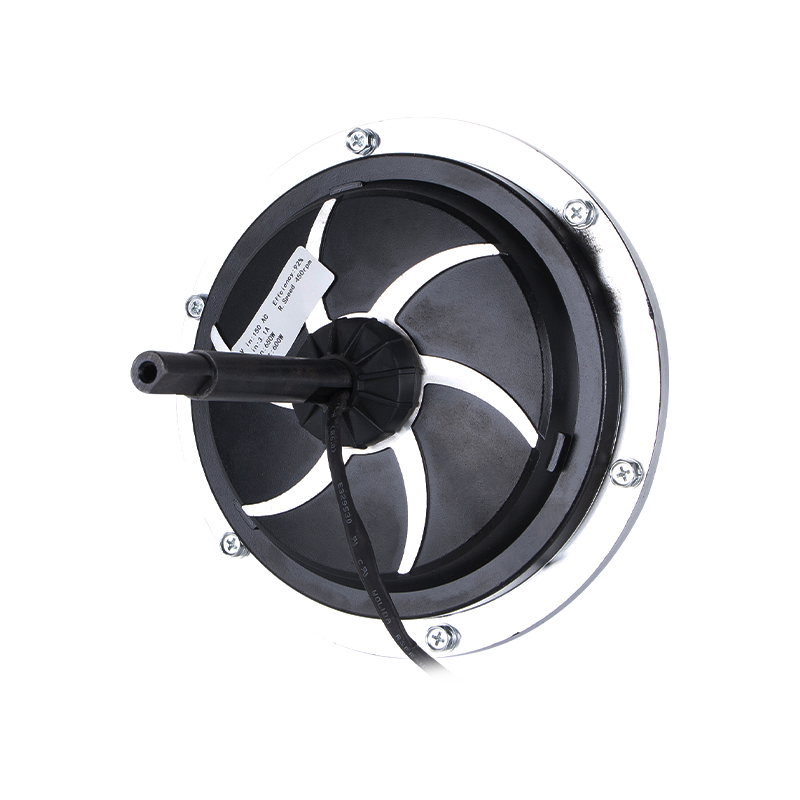 Motor 220V 850W BLDC para aplicações de resfriador de ar de alta potência Com potência nominal de 850 W, este motor de rotor externo exige um controlador robusto e dissipação de calor adequada. Ao testar, use fontes com corrente limitada e observe as fases cuidadosamente para evitar solavancos repentinos ou erros de fiação. Ver Produto →
Testes e solução de problemas seguros
Depois de fazer todas as conexões, a fase de teste é onde você encontra erros de fiação. Utilize uma fonte de alimentação com corrente limitada quando possível e observe o comportamento do motor através de um tacômetro ou medidor de corrente. Nunca teste um motor BLDC segurando-o com os dedos enquanto o controlador sequencia as fases incorretamente. O motor pode sacudir violentamente e as peças rotativas podem prender uma manga ou cabo solto.
Primeiras etapas de inicialização
Defina o comando de velocidade para seu valor mais baixo ou desconecte o acelerador e use uma referência externa de 1V. Aplique energia em uma tensão de barramento CC que aumenta lentamente ou use um variac no lado CA se o controlador tiver um retificador integrado. Observe se há corrente excessiva no amperímetro. A corrente sem carga de um motor BLDC deve ser uma pequena fração de sua corrente nominal. Se você observar a corrente subindo sem qualquer rotação, desligue a energia imediatamente. Isso geralmente significa um fio de fase em curto ou um erro de fase Hall.
Medindo EMF traseiro
Com o motor desconectado do controlador, você pode medir a forma de onda EMF posterior em cada fase girando o eixo com uma furadeira. As três fases devem produzir uma forma de onda sinusoidal simétrica, com 120 graus de mudança de fase entre cada fase. Se a forma de onda estiver faltando em uma fase, há um enrolamento aberto ou um fio desconectado. Este teste de EMF traseiro é útil antes de você aplicar a alimentação do controlador e não requer nenhum controlador.
Tabela de solução de problemas comuns
| Sintoma | Causa provável | Ação Corretiva |
|---|---|---|
| Sem movimento, alto consumo de corrente | Fios de sinal Hall trocados | Troque dois fios Hall ou reordene a conexão do sensor |
| O motor funciona, mas vibra em baixa velocidade | Fornecimento de salão voltage out of range | Verifique e corrija a tensão de alimentação do sensor |
| O motor funciona na direção errada | Ordem de fase invertida ou pino de direção definido incorretamente | Troque quaisquer fios de duas fases e troque quaisquer dois fios Hall |
| O motor dá partida com um guincho alto e depois se acalma | A sequência de fase não corresponde à tabela de comutação do controlador | Valide a ordem das fases em relação à folha de dados do motor |
| O motor superaquece sem carga | Corrente de retenção devido a comutação errada ou tensão de barramento muito baixa | Corrija a tensão do barramento e confirme a sequência de comutação |
| Parada intermitente quando carregado | Limitação de corrente definida muito baixa | Aumente o limite de corrente do controlador ou use um controlador de corrente mais alta |
Conexão de motores BLDC em aplicações de resfriadores de ar industriais
Os princípios de conexão que você seguiu até agora se aplicam a quase todos os motores BLDC, mas os detalhes práticos mudam quando o motor fica dentro de um resfriador de ar evaporativo ou de um grande ventilador industrial. Esses motores geralmente são máquinas BLDC de rotor externo, o que significa que o rotor é o invólucro externo e as pás do ventilador são montadas diretamente nesse invólucro. Este design torna o motor compacto e adequado para aplicações de movimentação de ar, onde o impulsor tem um alto momento de inércia e precisa de aceleração suave e controlada.
Ao conectar um motor de refrigerador de ar BLDC externo, você também precisa confirmar se a interface elétrica e mecânica do motor corresponde ao controlador. Por exemplo, um motor refrigerador de ar BLDC externo de 220 V com potência nominal de 1.500 W é normalmente usado em grandes unidades de ventilação industrial. A tensão do barramento deve ser estável, o conector Hall deve ser classificado para a temperatura operacional do motor e o controlador deve ser capaz de comutar no PWM de alta frequência necessário para a operação silenciosa do ventilador.
Numa aplicação de ar condicionado industrial, o motor pode funcionar durante horas a uma velocidade constante e o caminho do fluxo de ar pode mudar com filtros, persianas e condições ambientais. O limite de corrente do controlador, portanto, deve ser definido para permitir que o motor forneça torque quando as pás do ventilador estão carregadas, sem criar uma condição que superaqueça o enrolamento. Você pode ler mais sobre os princípios de funcionamento desses motores em nosso guia para motores externos de refrigeradores de ar BLDC .
Para a grande maioria desses sistemas de ventiladores, um motor de 1.500 W é frequentemente combinado com um controlador de 220 V que pode fornecer pelo menos 8 A continuamente. Essa combinação é comum em resfriadores evaporativos para fábricas e armazéns, onde a carga de resfriamento é alta. A placa de montagem e os prensa-cabos devem ser escolhidos cuidadosamente porque a vibração mecânica do motor será transferida para o controlador se o controlador for montado diretamente na carcaça do motor. Use uma montagem amortecida ou um gabinete separado.
 Motor BLDC de rotor externo 220V 1500W para resfriamento de serviço pesado Este motor de 1.500 W foi projetado para grandes resfriadores evaporativos industriais, normalmente combinados com um controlador que fornece pelo menos 8A. Para evitar problemas de vibração, monte-o numa base amortecida ou num invólucro separado. Ver Produto →
Se você estiver projetando um pacote de equipamento de refrigeração, também poderá revisar o informações sobre aplicações de ar condicionado industrial para ver como esta linha de produtos se encaixa em um sistema completo. A principal conclusão é que a conexão elétrica representa apenas metade da instalação; a embalagem mecânica e térmica deve ser adequada à aplicação.
Erros comuns a evitar
Mesmo técnicos experientes podem cometer erros simples ao conectar um motor BLDC e um controlador. A lista a seguir abrange os erros mais frequentes que levam a falhas do controlador, danos ao motor ou operação insegura.
- Aplicar tensão antes de verificar a conexão do fio de fase. Se os fios de fase estiverem soltos, o controlador verá uma fase aberta e poderá limitar imediatamente a corrente ou queimar o fusível. Sempre verifique primeiro a estanqueidade mecânica.
- Supondo que os sensores Hall sejam todos iguais. Alguns controladores fornecem 5V, outros 12V. A sobretensão em um sensor Hall de 5 V causa danos permanentes. Verifique a especificação do sensor.
- Ignorando o limite de corrente do controlador. Uma oficina movimentada pode ter um controlador classificado para um motor diferente. Sem definir o limite de corrente corretamente, o motor pode funcionar com corrente de sobrecarga e superaquecer os enrolamentos.
- Conectando a fase e a ordem Hall sem testar em tensão reduzida. O primeiro teste deve ser feito com baixa tensão de barramento ou baixo ciclo de trabalho PWM. Isso detecta erros antes que o controlador forneça potência total.
- Usando bitola de fio insuficiente para os condutores de fase. Um motor de 1500 W a 220 V consome mais de 6 A, portanto os condutores de fase devem ter pelo menos 18 AWG e os cabos de entrada CC devem ser ainda maiores. Fios finos causam queda de tensão e geram calor nos terminais.
- Deixando os fios Hall não utilizados flutuando. Se um controlador tiver um canal Hall não utilizado, ele poderá captar ruído e causar falhas aleatórias. Termine as entradas Hall não utilizadas com um resistor que corresponda à saída do sensor.
- Esquecendo de definir o pino de direção. Muitos controladores possuem uma entrada de baixa velocidade que determina a direção padrão. Se você conectou fisicamente o motor para rotação no sentido horário, definir um pino de direção no sentido anti-horário apenas cortará a fase, e não a reverterá. Planeje juntos a ordem dos fios e a direção do software.
- Teste sem alívio de tensão. A vibração eventualmente quebra as conexões frisadas. Use alívio de tensão no cabo do motor e no conector do controlador para evitar falhas intermitentes posteriormente em serviço.
A conexão de um motor BLDC a um controlador é um processo sistemático que requer atenção à ordem das fases, sinais Hall, classificação de tensão, proteção de corrente e testes seguros. Comece com a identificação correta dos fios, verifique as classificações elétricas, conecte os fios de fase e Hall na sequência correta e, em seguida, execute um primeiro teste controlado. Se algo parecer incomum ou consumir corrente excessiva, pare imediatamente e revise a fiação de fase e Hall. Com a configuração correta, um motor BLDC industrial, como um motor de resfriamento de ar com rotor externo, fornecerá muitos anos de serviço silencioso e eficiente. O mesmo processo que você usou para uma pequena ventoinha de 600 W também se aplica a um sistema de 1500 W, e a tabela de solução de problemas o ajudará a resolver os problemas mais comuns.
Relacionado Produtos
-
 Motor externo do refrigerador de ar BLDC DC149 220V / 700W
-
 Motor externo do refrigerador de ar de DC144 220V 600W BLDC
-
 Motor externo do refrigerador de ar de DC149 220V 850W BLDC
-
 Motor externo do refrigerador de ar de DC144 220V 600W BLDC
-
 Motor externo do refrigerador de ar de DC198 220V 1500W BLDC
-
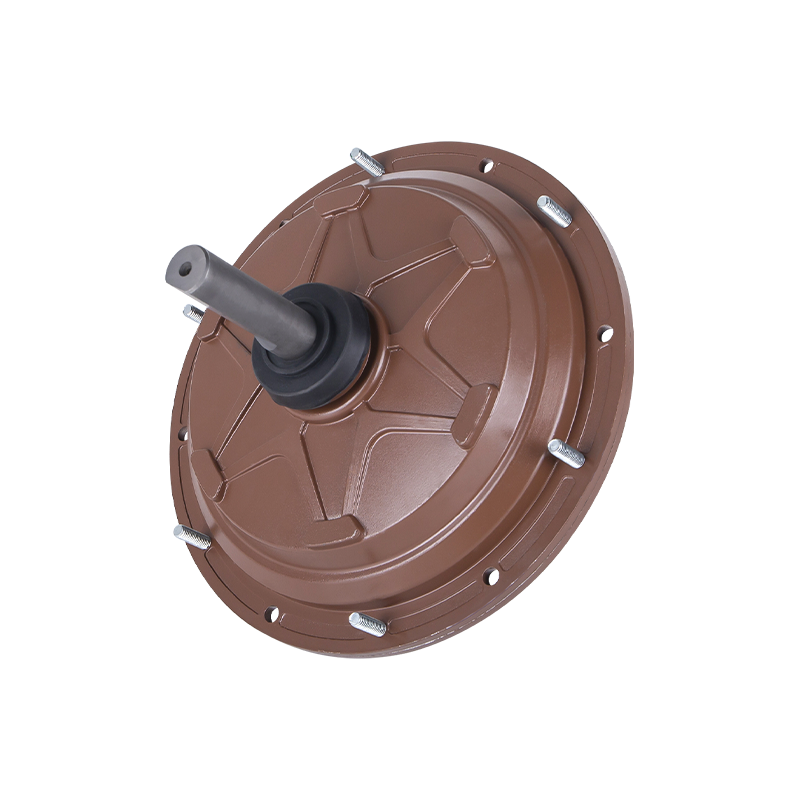 Motor externo do refrigerador de ar de DC149 220V 650W BLDC
 Pronto para personalizar
Seus produtos motorizados?
Somos fabricantes profissionais de motores, fornecendo energia potente, estável e eficiente núcleos para todas as indústrias através de artesanato de precisão e inovação.
Contate-nos
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Endereço da empresa
Direitos de autor© by Shengzhou Jiangxin Motor Technology Co., Ltd. Todos os direitos reservados.
Fabricantes por atacado de motores de ventiladores industriais