Nº 8, Duxiu San Road, cidade de Ganlin, cidade de Shengzhou, cidade de Shaoxing, província de Zhejiang, China
Categoria de Notícias
Categoria de Produtos
Guia completo do motor EC: O que é um motor EC e qual é a diferença entre motores de ventilador DC e EC
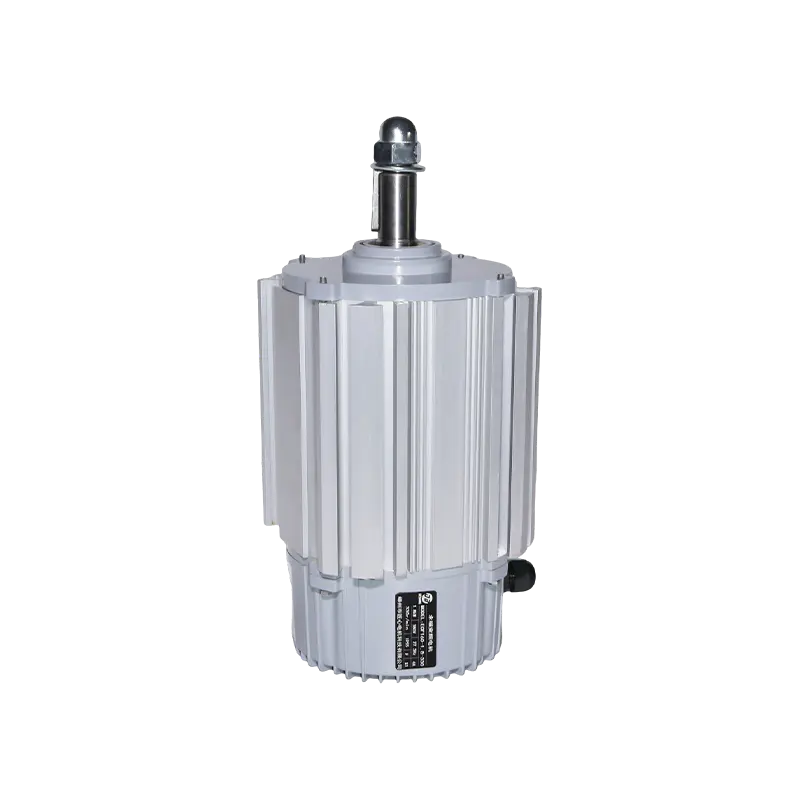
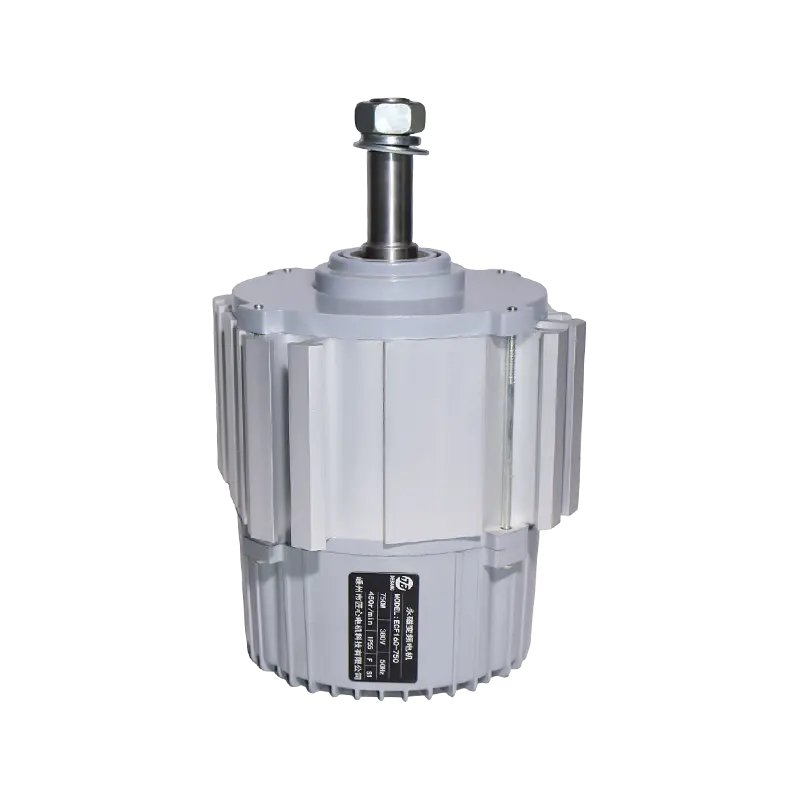
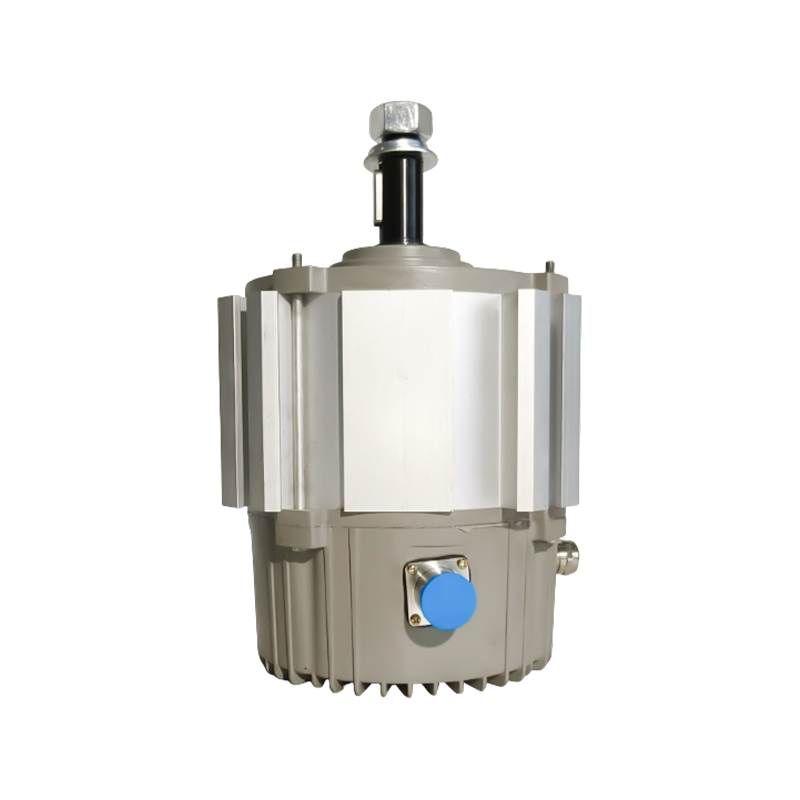
Um Motor CE (Motor comutado eletronicamente) é um motor de ímã permanente sem escovas que funciona internamente com alimentação CC, mas aceita alimentação CA monofásica ou trifásica da rede elétrica por meio de um inversor integrado e circuito retificador embutido na carcaça do motor. A designação "comutada eletronicamente" refere-se ao fato de que a comutação da corrente através dos enrolamentos do motor é controlada pela eletrônica integrada, e não pelo mecanismo físico de escova e comutador usado nos motores CC tradicionais. Os motores EC proporcionam eficiências de 85 a 95% , em comparação com 55 a 75% para motores de indução CA padrão e 70 a 85% para motores CC escovados convencionais na mesma faixa de potência. A diferença entre os motores de ventilador DC e EC é que um motor DC convencional usa escovas físicas de carbono e um comutador mecânico para comutar a corrente através dos enrolamentos do rotor, enquanto um motor EC usa comutação eletrônica (um inversor integrado) para comutar um rotor de ímã permanente sem escovas, eliminando totalmente o desgaste das escovas e permitindo operação contínua de velocidade variável com eficiência muito alta em todos os pontos da faixa de velocidade. Este guia cobre todas as dimensões técnicas e práticas dos motores EC.
O que é um motor EC: definição, terminologia e contexto de mercado
O que é um Motor CE e por que a terminologia é importante? EC significa Electronically Commutated, uma descrição de como a direção da corrente nos enrolamentos do motor é comutada. Em um motor CC com escovas convencional, a comutação (comutação de corrente) é realizada mecanicamente por escovas de carbono que deslizam sobre um anel comutador de cobre. Em um motor EC, esta função é executada por chaves semicondutoras (normalmente MOSFETs ou IGBTs) na eletrônica de acionamento integrada do motor. O resultado é um motor que não possui escovas, comutador, anéis coletores e nenhum elemento de comutação mecânica de qualquer tipo no caminho da corrente, proporcionando confiabilidade, eficiência e características de controle fundamentalmente diferentes em comparação com qualquer motor baseado em escovas.
Motor CEs are also known by several other names in the industry, and understanding these synonyms prevents confusion when reading technical specifications or procurement documents:
- Motor BLDC (motor DC sem escova): Exatamente sinônimo de motor EC no uso em engenharia. Ambos os termos descrevem um motor de ímã permanente com comutação eletrônica. O BLDC é mais comumente usado na América do Norte e em contextos de engenharia eletrônica.
- Motor CE: O termo preferido pelos fabricantes europeus (particularmente EBM-Papst, Ziehl-Abegg e Ebara), especialmente em aplicações de ventiladores e ventilação HVAC, onde o motor EC é agora o termo padrão da indústria de facto em padrões internacionais e catálogos de produtos.
- Motor de ímã permanente sem escova (BPML): Usado na literatura acadêmica e em algumas aplicações industriais de bombas e compressores. Enfatiza a construção do rotor de ímã permanente como característica definidora.
- PMSM (motor síncrono de ímã permanente): Usado em aplicações de servoacionamento e tração de alto desempenho. Esta é efetivamente a mesma tecnologia de motor de um motor EC, mas opera com formas de onda de corrente senoidal em vez de trapezoidal e com um algoritmo de controle diferente (controle orientado ao campo em vez de comutação de bloco).
Por que os motores EC se tornaram a escolha padrão para aplicações de ventiladores e ventilação
A adoção de motores EC na indústria de HVAC, refrigeração e ventilação tem sido impulsionada por uma combinação de legislação energética, pressão dos custos de energia e o colapso no custo da eletrónica de potência que torna possíveis os motores EC. Três fatores explicam o domínio dos motores EC nas aplicações modernas de ventiladores:
- Diretiva ErP e classificações de eficiência IE: A Diretiva de Produtos Relacionados à Energia (ErP) da União Europeia e o sistema de classificação de eficiência IEC 60034 (IE1 a IE5) têm exigido progressivamente níveis mínimos de eficiência do motor. Os motores de indução CA padrão (normalmente IE1 ou IE2) não podem atender aos limites IE4 e IE5 exigidos para ventiladores e motores vendidos na UE desde 2021. Os motores EC atingem rotineiramente os níveis IE4 e IE5, tornando-os a única tecnologia viável para muitas categorias de produtos regulamentados.
- Economia de energia segundo a lei dos ventiladores em carga parcial: O consumo de energia do ventilador é proporcional ao cubo da velocidade do ventilador (a lei do cubo do ventilador). Operar um ventilador a 80% da velocidade total requer apenas 51,2% de potência em velocidade máxima (0,8³ = 0,512). Operar a 60% da velocidade requer apenas 21,6% de potência em velocidade total. Como a maioria dos sistemas HVAC e de ventilação operam em carga parcial durante a maior parte de suas horas de funcionamento, os motores EC de velocidade variável proporcionam economias drásticas de energia em comparação com motores CA de velocidade fixa com controle liga/desliga ou controle de palhetas guia de entrada.
- O drive integrado elimina o VFD separado: Um motor de indução CA convencional requer um inversor de frequência variável (VFD) separado para obter operação em velocidade variável. Um motor EC possui a eletrônica de acionamento integrada à carcaça do motor, reduzindo o custo e a complexidade da instalação, eliminando a necessidade de um painel elétrico separado com componentes VFD e melhorando a confiabilidade geral do sistema, reduzindo o número de componentes separados.
Construção do Motor EC: Os Quatro Componentes Principais
Um EC motor consists of four integrated subsystems that work together as a single package:
- Rotor de ímã permanente: O elemento rotativo carrega uma série de ímãs permanentes de alta energia (normalmente neodímio, ferro, boro, NdFeB, grau N35 a N52) dispostos para criar pólos Norte e Sul alternados ao redor da circunferência do rotor. Os ímãs são montados ou embutidos no núcleo do rotor e criam um campo magnético forte e constante sem qualquer fornecimento elétrico ao rotor. Esta é a diferença fundamental de um motor de indução, onde o campo do rotor é criado por correntes induzidas e é, portanto, inerentemente menos eficiente.
- Estator com enrolamentos de cobre: O elemento estacionário externo (ou interno, em projetos de rotor externo) contém os enrolamentos da bobina de cobre distribuídos em torno do núcleo de aço laminado. A corrente flui através desses enrolamentos em sequências controladas para criar um campo magnético rotativo que coloca o rotor de ímã permanente em rotação.
- Sensor de posição do rotor (sensores de efeito Hall): Três sensores de efeito Hall são montados no estator em intervalos de 120 graus ao redor da circunferência. Cada sensor emite um sinal digital alto ou baixo, dependendo se um pólo Norte ou Sul do ímã do rotor está passando por ele. Os três sinais do sensor juntos criam um padrão de 6 bits que muda a cada 60 graus elétricos de rotação do rotor, fornecendo à eletrônica do inversor informações precisas em tempo real sobre a posição do rotor para o tempo de comutação.
- Inversor integrado (eletrônica de acionamento): Uma placa de circuito impresso montada na carcaça do motor contém o retificador (conversão CA para CC), capacitor de barramento CC intermediário, seis interruptores semicondutores formando a ponte inversora trifásica, circuitos de acionamento de porta, microcontrolador para comutação e controle de velocidade e eletrônica de interface de entrada/saída para sinais de controle e comunicação. Essa integração é o que torna um motor EC um dispositivo independente e diretamente conectável, em vez de um motor que requer um drive externo separado.
Como funcionam os motores EC: princípios operacionais da entrada de energia à saída mecânica
Compreensão como funcionam os motores EC requer seguir o caminho da energia elétrica através do motor, desde a entrada de energia CA nos terminais do cabo até a rotação mecânica do eixo de saída ou impulsor do ventilador. O processo envolve cinco etapas distintas que ocorrem contínua e simultaneamente durante a operação do motor.
Estágio 1: Conversão AC para DC (Retificação)
A eletricidade da rede elétrica entra no motor EC como CA monofásica (230 V, 50 Hz na Europa; 120 V ou 240 V, 60 Hz na América do Norte) ou CA trifásica (380 a 480 V, 50 ou 60 Hz em aplicações industriais). O primeiro estágio da eletrônica de acionamento integrada é um circuito retificador que converte esta tensão CA em CC. Na maioria dos motores EC, isso é conseguido usando uma ponte retificadora de diodo de onda completa:
- Para entrada monofásica de 230 Vca: O retificador de ponte de onda completa converte a CA senoidal em CC pulsante com uma tensão de pico de aproximadamente 325 V (230 V × √2). A CC pulsante é então suavizada por um grande capacitor eletrolítico no barramento CC, fornecendo uma tensão de barramento CC relativamente estável de aproximadamente 300 a 320 V sob carga.
- Para entrada trifásica de 400 Vca: Uma ponte de diodo trifásica produz uma tensão de barramento CC muito mais suave, com apenas uma pequena ondulação, com uma tensão de barramento CC de aproximadamente 560 V (400 V × √2). O barramento CC mais suave da entrada trifásica reduz a capacitância necessária no estágio de filtro e melhora a eficiência do inversor.
O capacitor do barramento CC desempenha duas funções críticas: suaviza a tensão retificada para fornecer uma alimentação CC estável ao inversor e atua como um buffer de armazenamento de energia que absorve os breves pulsos de corrente extraídos pelo inversor quando ele comuta a corrente para os enrolamentos do motor.
Estágio 2: Detecção da Posição do Rotor
Antes que o inversor possa comutar a corrente para o enrolamento correto, o microcontrolador de controle deve conhecer a posição angular instantânea do rotor. É aqui que os sensores de efeito Hall desempenham o seu papel essencial. Três sensores de efeito Hall, posicionados em Intervalos mecânicos de 120 graus (ou intervalos de 60 graus em um motor com um grande número de pares de pólos) ao redor do furo do estator, cada um emite um sinal lógico alto (normalmente 5 V) quando um ímã do pólo Norte passa por eles e um sinal lógico baixo (0 V) quando um ímã do pólo Sul passa. Os três sensores produzem um código binário de 3 bits que muda continuamente à medida que o rotor gira, com o código mudando a cada 60 graus elétricos. Para um motor com rotor de par de 4 pólos (8 pólos), o código completa uma sequência completa de 6 etapas para cada 90 graus de rotação mecânica (360 graus mecânicos ÷ 4 pares de pólos = 90 graus mecânicos por revolução elétrica). O microcontrolador lê esse código de 3 bits em alta velocidade (normalmente milhares de vezes por segundo) e o utiliza para determinar qual par de enrolamentos deve ser energizado a qualquer momento.
Alguns motores EC avançados usam controle sem sensor em vez de sensores de efeito Hall. Na comutação sem sensor, o algoritmo de controle detecta o back-EMF (força eletromotriz traseira) gerado no enrolamento não energizado à medida que o rotor de ímã permanente passa por ele e usa essa tensão para inferir a posição do rotor. Projetos sem sensor reduzem a contagem de componentes e eliminam a fiação do sensor Hall como um potencial ponto de falha, mas exigem uma breve sequência de inicialização em baixa tensão, onde o back-EMF é muito pequeno para ser detectado de forma confiável.
Etapa 3: Comutação Eletrônica pelo Inversor
O inversor é o núcleo do que torna um motor EC “comutado eletronicamente”. Consiste em seis chaves semicondutoras de potência (normalmente MOSFETs para motores de até aproximadamente 2 kW e IGBTs para motores de maior potência) dispostas em três pares de meia ponte, um par para cada um dos três enrolamentos do estator (fases U, V e W). Os interruptores são identificados como:
- Interruptores do lado superior (Q1, Q3, Q5): Conecte o trilho positivo do barramento CC a cada terminal de fase do motor quando ligado.
- Interruptores do lado inferior (Q2, Q4, Q6): Conecte cada terminal de fase do motor ao barramento negativo do barramento CC (terra) quando ligado.
Em qualquer momento durante a operação normal, exatamente dois dos seis interruptores estão conduzindo: um no lado alto e outro no lado baixo, de fases diferentes. Isso cria um caminho de corrente do terminal positivo do barramento CC, através de um enrolamento de fase, através do estator, através de outro enrolamento de fase e de volta ao terminal negativo do barramento CC. O fluxo de corrente resultante nos dois enrolamentos energizados cria um campo magnético na folga do estator que puxa o rotor do ímã permanente em direção ao alinhamento com o campo. O microcontrolador muda para o próximo par de chaves (a próxima etapa de comutação) antes que o rotor atinja o alinhamento perfeito, garantindo a rotação contínua na direção desejada.
Para um esquema de comutação trifásico padrão de 6 etapas (trapezoidal), a sequência completa de estados de comutação para uma revolução elétrica completa é:
- Q1 (U alto) e Q4 (V baixo): A corrente flui de U para V
- Q1 (U alto) e Q6 (W baixo): A corrente flui de U para W
- Q3 (V alto) e Q6 (W baixo): A corrente flui de V para W
- Q3 (V alto) e Q2 (U baixo): A corrente flui de V para U
- Q5 (W alto) e Q2 (U baixo): A corrente flui de W para U
- Q5 (W alto) e Q4 (V baixo): A corrente flui de W para V
Esta sequência de 6 etapas se repete continuamente, com cada etapa ocupando exatamente 60 graus elétricos de deslocamento do rotor. A frequência de comutação entre as etapas aumenta em proporção direta à velocidade do motor, portanto, em velocidades mais altas, o microcontrolador deve comutar mais rapidamente.
Estágio 4: Controle de velocidade PWM
A sequência de comutação descrita acima aciona o motor a uma velocidade determinada pela tensão do barramento CC e pelas características de contra-EMF do motor. Para controlar a velocidade independentemente da tensão de alimentação, modulação por largura de pulso (PWM) é sobreposto à comutação de comutação. Em vez de manter as chaves ativas continuamente ligadas durante cada etapa de comutação, as chaves são ligadas e desligadas rapidamente em alta frequência (normalmente 8 a 20 kHz ) com um ciclo de trabalho variável (a relação entre o tempo de ativação e o período total de comutação). A tensão média aplicada ao enrolamento durante cada etapa de comutação é igual à tensão do barramento CC multiplicada pelo ciclo de trabalho:
V_average = V_DC_bus × Ciclo de trabalho
Um ciclo de trabalho de 100% aplica toda a tensão do barramento CC ao enrolamento, acionando o motor na velocidade máxima para uma determinada carga. Um ciclo de trabalho de 50% aplica metade da tensão do barramento, resultando em aproximadamente metade da velocidade máxima. Um ciclo de trabalho de 10% aplica um décimo da tensão do barramento para a velocidade controlável mais baixa. A frequência portadora PWM de 8 a 20 kHz está bem acima da faixa audível da audição humana (20 Hz a 20 kHz), de modo que o motor emite ruído elétrico mínimo durante a comutação, embora o perfil de ruído audível específico do motor e do impulsor do ventilador em diferentes velocidades seja um critério de seleção importante para aplicações de HVAC e refrigeração comercial.
Estágio 5: Controle de Feedback de Velocidade e Corrente
O microcontrolador em um motor EC executa continuamente um algoritmo de controle de malha fechada que mantém a velocidade alvo (ou torque, em alguns modos de controle) independentemente das alterações de carga. A malha de controle funciona da seguinte forma:
- Medição de velocidade: A velocidade real do motor é medida contando a taxa de etapas de comutação (derivadas dos sinais do sensor Hall) e convertendo-a para RPM. Esta medição é atualizada milhares de vezes por segundo.
- Cálculo do erro de velocidade: A diferença entre a velocidade alvo (o ponto de ajuste recebido do sinal de entrada de controle) e a velocidade real medida é o erro de velocidade.
- Ajuste do ciclo de trabalho PWM: O algoritmo de controle (normalmente um algoritmo integral proporcional ou PI) ajusta o ciclo de trabalho PWM em resposta ao erro de velocidade. Se o motor estiver funcionando mais lentamente que o alvo (erro de velocidade positivo), o ciclo de trabalho será aumentado para aplicar mais tensão. Se o motor estiver funcionando mais rápido que o alvo (erro de velocidade negativo), o ciclo de trabalho será reduzido. Este ciclo de feedback normalmente responde em milissegundos, mantendo a precisão da velocidade de ±1% a ±3% do ponto de ajuste em uma ampla faixa de condições de carga.
- Monitoramento atual para proteção: Sensores de corrente de fase (normalmente resistores shunt nas pernas da chave do lado inferior) medem a corrente instantânea consumida por cada enrolamento. O microcontrolador monitora essas correntes quanto a condições de sobrecorrente (parada do motor, curto-circuito no enrolamento ou impulsor do ventilador sobrecarregado) e desliga os interruptores em microssegundos se um limite de proteção for excedido, evitando danos aos semicondutores ou aos enrolamentos do motor.
Qual é a diferença entre motores de ventilador DC e EC: uma comparação técnica completa
A questão de qual é a diferença entre motores de ventilador DC e EC é a comparação mais importante na prática para engenheiros e compradores que selecionam motores de ventilador para aplicações de HVAC, refrigeração e ventilação industrial. Ambos os tipos de motores operam em corrente contínua no ponto de conversão eletromagnética real, mas diferem fundamentalmente em sua construção, método de comutação, perfil de eficiência, características de controle e requisitos de manutenção.
A diferença estrutural fundamental: construção do rotor
Em um motor DC convencional (escovado), o rotor carrega os enrolamentos . A corrente da fonte externa flui para as bobinas do rotor através de escovas de carbono que pressionam o comutador: um conjunto de anel de cobre segmentado montado no eixo do rotor. À medida que o rotor gira, diferentes segmentos do comutador passam sob as escovas, conectando diferentes grupos de bobinas à alimentação em sequência. O estator contém ímãs permanentes ou enrolamentos de campo que criam o campo magnético estacionário. O torque eletromagnético é produzido pela interação entre o campo do estator e os condutores condutores de corrente do rotor.
Em um motor EC, as funções rotor-estator são trocadas. O rotor carrega ímãs permanentes sem enrolamentos e sem conexões elétricas. O estator carrega os enrolamentos . A corrente flui através das bobinas do estator a partir da eletrônica estacionária através de conexões metálicas diretas, sem escovas ou contatos deslizantes. O torque eletromagnético é produzido pela interação entre o campo magnético do rotor rotativo e o campo do estator comutado eletronicamente. Esta diferença fundamental na construção é a origem de todas as vantagens de desempenho do motor EC em relação ao motor CC convencional.
Comutação: Mecânica vs. Eletrônica
O processo de comutação é onde reside a diferença mais importante entre os motores DC e EC:
- Motor DC (comutação mecânica): As escovas de carbono pressionam os segmentos de cobre do comutador sob tensão da mola. À medida que o rotor gira, cada escova desliza de um segmento para o seguinte, criando e interrompendo o circuito elétrico para sucessivas bobinas do rotor. Este contato deslizante gera calor (perdas resistivas na interface do contato), cria arco elétrico à medida que os contatos quebram sob corrente de carga e causa desgaste progressivo tanto no material da escova (carbono) quanto no comutador (cobre). A substituição da escova é necessária em intervalos de 1.000 a 5.000 horas em aplicações típicas de ventiladores, com substituição mais frequente em cargas de corrente mais altas ou em ambientes úmidos onde o desgaste das escovas se acelera.
- Motor CE (electronic commutation): Os interruptores MOSFET ou IGBT na eletrônica do inversor ligam e desligam sob o comando do microcontrolador, direcionando a corrente através dos enrolamentos do estator na sequência correta para rotação contínua. Não há contato deslizante, desgaste mecânico no mecanismo de comutação, formação de arco e geração de pó de carbono. A vida útil esperada dos componentes de comutação eletrônica é 30.000 a 100.000 horas ou mais, limitado principalmente pelos capacitores eletrolíticos no barramento CC (que se degradam gradualmente ao longo do tempo devido à evaporação do eletrólito) e pela vida útil do rolamento, em vez do desgaste por comutação.
Comparação de eficiência: onde a EC Motors mostra sua maior vantagem
A eficiência é a diferença quantitativa mais convincente entre os motores de ventilador DC e EC. A comparação de eficiência revela por que os motores EC substituíram os motores CC com escovas em praticamente todas as novas aplicações comerciais de ventiladores HVAC:
| Ponto Operacional | Eficiência do motor DC convencional | Eficiência do motor CE | Vantagem de eficiência |
|---|---|---|---|
| 100% de velocidade (carga total) | 70 a 82% | 87 a 95% | 10 a 15 pontos percentuais |
| 75% de velocidade | 65 a 78% | 85 a 93% | 15 a 18 pontos percentuais |
| 50% de velocidade | 55 a 70% | 80 a 90% | 18 a 25 pontos percentuais |
| 25% de velocidade | 35 a 55% | 72 a 85% | 25 a 37 pontos percentuais |
A vantagem de eficiência dos motores EC em relação aos motores CC convencionais é maior em condições de carga parcial, que é precisamente onde os ventiladores passam a maior parte das horas de operação. Um ventilador funcionando a 50% da velocidade em um sistema HVAC de volume de ar variável ou um condensador de refrigeração em condições ambientais de carga parcial pode consumir 25 a 35% menos energia por hora com um motor EC do que com um motor DC com escovas, fornecendo a mesma potência mecânica. Ao longo de um ano de operação contínua, esta diferença representa uma redução muito significativa nos custos de eletricidade e nas emissões de carbono.
Por que os motores CC convencionais são menos eficientes: a análise de perdas
Compreensão the sources of efficiency loss in a conventional brushed DC motor explains why the EC motor's design eliminates or reduces each loss category:
- Perdas de resistência de contato da escova: A interface de contato carbono-cobre tem uma resistência de contato tipicamente 0,1 a 0,5 ohms por escova , e com duas escovas no caminho da corrente, essa resistência provoca queda de tensão e perda de potência (I²R) proporcional ao quadrado da corrente. Em corrente de plena carga de, por exemplo, 5A, uma resistência total da escova de 0,4 ohms dissipa 5² × 0,4 = 10 watts como calor no contato da escova, representando aproximadamente 5 a 10% da potência total de entrada do motor em motores pequenos. Os motores EC têm resistência de contato de escova zero.
- Perdas de cobre do rotor: Em um motor CC, a corrente flui através dos enrolamentos do rotor, que apresentam resistência significativa devido à pequena bitola do fio e ao longo comprimento do enrolamento necessário para se ajustar às restrições de massa rotativa. Essas perdas I²R no rotor são uma fonte primária de calor e um mecanismo de perda de eficiência. Em um motor EC, o rotor transporta apenas ímãs permanentes sem corrente e, portanto, tem zero perdas no rotor I²R. Todas as perdas no cobre ocorrem apenas no estator, onde a dissipação de calor para o ambiente externo é muito mais efetiva devido ao contato do estator com a carcaça do motor.
- Perdas do núcleo do rotor (perdas de ferro): À medida que o rotor de um motor DC gira dentro do campo magnético estacionário, o núcleo do rotor experimenta um fluxo magnético em constante mudança, causando correntes parasitas e perdas por histerese nas laminações do rotor. Em um motor EC com rotor de ímã permanente, o rotor experimenta um fluxo magnético relativamente constante (o fluxo de seus próprios ímãs permanentes) durante a operação em estado estacionário, reduzindo drasticamente as perdas no núcleo do rotor em comparação com o rotor do motor CC.
- Perdas por fricção e vento das escovas: O atrito mecânico das escovas de carvão pressionando contra o comutador sob tensão de mola consome energia mecânica diretamente e gera calor na interface de contato. Embora individualmente pequeno (normalmente 1 a 3% da potência nominal), esse atrito também contribui para o desgaste da superfície do comutador e para a geração de pó de carbono que pode contaminar os componentes internos do motor e os lubrificantes dos rolamentos. Os motores EC não apresentam atrito no mecanismo de comutação.
Comparação de controle de velocidade: como os motores DC e EC são controlados
O controle de velocidade é a segunda grande diferença prática entre os motores de ventilador DC e EC:
- Controle convencional de velocidade do motor DC: A velocidade do motor CC escovado é controlada variando a tensão de alimentação CC aplicada aos terminais do motor. Os métodos incluem saída variável do transformador (reostato), regulador de tensão linear (desperdício), controle de tensão PWM usando um circuito chopper externo ou enfraquecimento de campo reduzindo a corrente de campo em motores CC de campo enrolado. Todos esses métodos requerem hardware de controle externo, acrescentam complexidade ao sistema e, no caso de controle resistivo ou linear, desperdiçam a energia reduzida na forma de calor, em vez de devolvê-la à fonte. Ventiladores CC escovados de velocidade variável também normalmente exigem controladores personalizados combinados com cada motor específico, reduzindo a intercambialidade.
- Motor CE speed control: Motor CEs accept standard industry control signals directly at the motor's input terminals without any external variable-speed drive hardware. Common control interfaces include: Sinal analógico de 0 a 10V (0V = velocidade mínima, 10V = velocidade máxima); Sinal de loop de corrente de 4 a 20 mA (4 mA = velocidade mínima, 20 mA = velocidade máxima); Sinal de entrada PWM (ciclo de trabalho de 10% a 90% controla a velocidade proporcionalmente); Controle digital Modbus RTU ou RS-485 para integração de sistemas de gestão predial; e entrada do potenciômetro para ajuste manual de velocidade. O microcontrolador interno do motor aceita esses sinais diretamente e ajusta o ciclo de trabalho PWM do inversor de acordo, não necessitando de componentes eletrônicos de potência externos.
Confiabilidade e manutenção: a diferença na vida útil
A vida útil e os requisitos de manutenção dos motores de ventilador DC e EC diferem dramaticamente porque o mecanismo de desgaste primário do motor DC (desgaste da escova e do comutador) está completamente ausente no motor EC:
- Manutenção convencional de motores DC: As escovas de carvão devem ser inspecionadas em intervalos regulares (normalmente a cada 500 a 2.000 horas para motores de ventilador em serviço contínuo) e substituídos quando desgastados até a especificação de comprimento mínimo. Os anéis do comutador devem ser limpos para remover o acúmulo de pó de carbono e ocasionalmente ligados em um torno para restaurar uma superfície plana e concêntrica após anos de desgaste das escovas. Motores que funcionam em ambientes úmidos ou contaminados requerem manutenção mais frequente. A substituição total das escovas mais o custo de manutenção do comutador ao longo de uma vida útil de 10 anos pode igualar ou exceder o preço original de compra do motor para ventiladores de serviço contínuo.
- Motor CE maintenance: A única manutenção de rotina necessária para um motor de ventilador EC é a inspeção e lubrificação periódica (ou substituição) dos mancais do eixo, idêntica ao cronograma de manutenção de qualquer outro tipo de motor. Os componentes eletrônicos não possuem componentes que possam ser reparados pelo usuário e foram projetados para durar toda a vida útil do motor. O MTBF (tempo médio entre falhas) publicado para motores EC dos principais fabricantes varia de 40.000 a mais de 100.000 horas , equivalente a 4,5 a 11 anos de operação contínua. Isso se compara aos intervalos de manutenção efetivos de 1.000 a 5.000 horas entre eventos de manutenção de escovas para motores CC.
| Parâmetro | Motor DC Convencional (escovado) | Motor EC (comutado eletronicamente) |
|---|---|---|
| Método de comutação | Mecânica (escovas e comutador) | Eletrônico (interruptores MOSFET/IGBT) |
| Construção do rotor | Enrolamentos de cobre no rotor | Ímãs permanentes no rotor |
| Eficiência típica (carga total) | 70 a 82% | 87 a 95% |
| Eficiência em carga parcial | Cai significativamente abaixo da carga total | Permanece alto em toda a faixa de velocidade |
| Manutenção de escova de carbono | Necessário a cada 1.000 a 5.000 horas | Não aplicável (sem pincéis) |
| MTBF | 5.000 a 15.000 horas | 40.000 a 100.000 horas |
| Entrada de controle de velocidade | Tensão CC variável (é necessário controle externo) | 0 a 10 V, 4 a 20 mA, PWM, Modbus (integrado) |
| Fonte de alimentação necessária | Alimentação CC (requer retificador externo para CA) | Rede CA direta (retificador integrado) |
| Geração de poeira de carbono | Sim (devido ao desgaste da escova) | Nenhum |
| Classe de eficiência IE (IEC 60034) | IE1 a IE2 (típico) | IE4 a IE5 (típico) |
| Ruído acústico | Maior (ruído de comutação da escova) | Inferior (sem comutação mecânica) |
| Custo inicial | Inferior | Maior (normalmente 1,5 a 3× motor DC) |
| Custo total de propriedade (TCO) | Superior (energia e manutenção) | Inferior (energy savings dominate) |
Características de desempenho do motor EC: torque, faixa de velocidade e interfaces de controle
Compreensão EC motor performance characteristics is essential for selecting the correct motor for a fan or blower application and for configuring the speed control interface to work with the building management or refrigeration control system.
Característica Torque-Velocidade dos Motores EC
Um EC motor's torque-speed characteristic is determined by its permanent magnet design, winding parameters, and control algorithm. Key features of the EC motor torque-speed curve:
- Torque constante abaixo da velocidade base: Até a velocidade base (a velocidade na qual o back-EMF do motor é igual à tensão do barramento CC disponível no ciclo de trabalho máximo), o motor EC pode fornecer seu torque nominal em qualquer velocidade. Esta região de torque constante é onde ocorre principalmente a operação do ventilador com velocidade variável.
- Enfraquecimento do campo acima da velocidade base: Acima da velocidade base, alguns acionamentos de motores EC utilizam o enfraquecimento de campo (técnicas de avanço de fase no tempo de comutação) para estender a faixa de velocidade além do máximo natural, ao mesmo tempo que aceitam uma redução no torque. Isto permite que o motor atinja uma faixa de velocidade de até 3:1 a 5:1 acima da velocidade base com torque reduzido.
- Faixa de velocidade (taxa de turndown): A maioria dos motores de ventiladores EC fornecem uma faixa de velocidade utilizável de aproximadamente 10 a 15% da velocidade máxima até 100%, proporcionando uma taxa de rejeição de 6:1 a 10:1 . Alguns projetos avançados atingem uma abertura de 20:1 ou superior com ondulação de torque aceitável e estabilidade de controle em toda a faixa.
Rotor Externo vs. Motores EC de Rotor Interno
Motor CEs used in fan applications come in two main physical configurations that determine their suitability for different fan types:
- Rotor externo (outrunner) Motor EC: O rotor é o cilindro externo que envolve e gira em torno do estator estacionário interno. O impulsor do ventilador é montado diretamente na carcaça externa do rotor, eliminando totalmente o eixo e a vedação do eixo. Esta configuração é ideal para ventiladores axiais e ventiladores centrífugos onde o impulsor pode ser conectado diretamente ao aro externo do rotor, proporcionando um conjunto compacto e discreto com excelente dissipação de calor (o invólucro externo giratório atua como uma aleta de resfriamento). Os motores EC de rotor externo dominam os mercados de fan coil HVAC, ventilador de condensador de refrigeração e ventilador de evaporador. A faixa de tamanho típica é 15 W a 2.000 W e velocidades de 200 a 1.500 RPM para ventiladores de acionamento direto.
- Rotor interno (inrunner) Motor EC: A configuração convencional onde o rotor é um cilindro interno que gira dentro do estator externo. O eixo de saída se projeta de uma ou ambas as extremidades do motor para acoplamento a um impulsor de ventilador, roda de soprador ou polia de transmissão por correia. Os motores EC de rotor interno são usados em sopradores centrífugos, unidades de tratamento de ar acionadas por correia e aplicações onde o motor deve ser separado do ventilador por um acoplamento ou transmissão. Eles alcançam velocidades mais altas do que projetos de rotor externo, normalmente 1.500 a 10.000 RPM , e estão disponíveis em classificações de potência mais altas até 30 kW e acima.
Interfaces de controle padrão para motores de ventilador EC
A especificação prática mais importante para um motor EC em uma aplicação de controle predial ou de processo é sua interface de controle. Os motores EC aceitam vários sinais de controle diferentes, e a interface selecionada deve corresponder à saída do sistema de gerenciamento predial (BMS), controlador de refrigeração ou sistema de controle de processo:
- 0 a 10V analógico: A interface de controle mais comum para motores de ventiladores HVAC EC comerciais. Um sinal de 0V comanda a velocidade mínima (ou parada do motor, dependendo da configuração do motor) e 10V comanda a velocidade máxima. A velocidade varia linearmente entre esses pontos. Esta interface funciona com praticamente todos os controladores HVAC e saídas BMS modernos.
- Loop de corrente de 4 a 20 mA: Preferido em aplicações industriais e de processo onde estão envolvidos cabos longos. Os sinais de loop de corrente são imunes à queda de tensão ao longo do cabo e fornecem uma detecção integrada de quebra de fio (0 mA indica um fio de sinal quebrado, diferente do comando mínimo de 4 mA). A interface de 4 a 20 mA é padrão para motores EC usados em refrigeração industrial, ventilação de processos e grandes unidades de tratamento de ar.
- Entrada de sinal PWM: Um sinal de onda quadrada (normalmente de 0 a 5 V ou amplitude de 0 a 10 V) a uma frequência de 100 Hz a 1.000 Hz onde o ciclo de trabalho (porcentagem de pontualidade) controla a velocidade. Essa interface é usada em aplicações de ventiladores EC para veículos automotivos e comerciais e em ventiladores de resfriamento de eletrônicos, onde o controlador emite um sinal de controle de ventilador PWM.
- Modbus RTU sobre RS-485: Protocolo de comunicação serial digital amplamente utilizado em automação predial e controle de processos industriais. Os motores EC compatíveis com Modbus podem receber comandos de velocidade, reportar a velocidade real, reportar a temperatura do motor, reportar códigos de falha e aceitar alterações de configuração através de uma rede RS-485 padrão de 2 fios, permitindo que um único controlador BMS gerencie muitos ventiladores em um cabo de comunicação.
- Entrada do potenciômetro: Alguns motores EC aceitam um resistor variável simples (potenciômetro) conectado aos terminais de controle para ajuste manual de velocidade sem qualquer controlador eletrônico. Isso é usado em aplicações simples de exaustores, substituições de retrofit e equipamentos de laboratório onde uma velocidade controlada por botão é adequada.
Aplicações de motores EC, economia de energia e retorno do investimento
Motor CEs are deployed across an exceptionally wide range of applications wherever fan or blower efficiency, variable speed control, and low maintenance are required. The energy savings and return on investment from switching to EC motors are well-documented and typically compelling.
Principais áreas de aplicação para motores de ventilador EC
- Unidades ventilo-convectoras HVAC: Motor CEs are now standard in virtually all new commercial fan coil units for hotel rooms, office buildings, and hospitals. A typical 4-pipe fan coil unit with an EC motor consumes 15 a 35W na velocidade mínima, em comparação com 45 a 80W para o fan coil com motor CA de velocidade fixa equivalente, com os ocupantes passando a maior parte do tempo em salas onde o ventilador funciona em baixa velocidade para maior conforto. Ao longo de um ano de operação de quartos de hotel ou escritórios, esta diferença representa US$ 15 a US$ 40 por unidade por ano na economia de eletricidade com tarifas comerciais típicas de eletricidade.
- Condensadores de refrigeração comercial e ventiladores evaporadores: Ventiladores de evaporadores de vitrines de supermercados, ventiladores de condensadores de câmaras frigoríficas e ventiladores de refrigeradores e freezers comerciais são um dos maiores mercados para motores EC. Um supermercado de médio porte pode ter 200 a 400 pequenos ventiladores do evaporador EC em suas vitrines refrigeradas, cada um economizando 15 a 30W em comparação com os motores CA de pólo sombreado que eles substituem. Num supermercado cheio, isto representa uma poupança total de 3 a 12 kW continuamente ou aproximadamente US$ 3.000 a US$ 10.000 por ano aos preços comerciais da eletricidade.
- Unidades de tratamento de ar (AHU): Os conjuntos de motor-ventilador centrífugo EC em AHUs de volume de ar variável alcançam eficiências de sistema que não podem ser alcançadas por motores CA com VFDs externos ou com motores tradicionais de mudança de pólo de múltiplas velocidades. O conjunto motor-ventilador EC integrado para aplicações AHU está disponível em faixas de potência de 200W a 30 kW , abrangendo tudo, desde pequenos ventiladores até grandes unidades centrais de tratamento de ar.
- HVAC residencial (sistemas split e bombas de calor): Os ventiladores das unidades internas e externas em sistemas de ar condicionado split e bombas de calor usam motores EC para atingir as altas classificações de eficiência sazonal (SEER e HSPF) exigidas pelos padrões de energia na América do Norte, Europa e Ásia. O ventilador interno EC de velocidade variável também permite fluxo de ar modulado para controle de umidade e conforto em condições de resfriamento de carga parcial.
- Resfriamento de salas de servidores e data centers: Ventiladores com motor EC em racks de servidores, resfriadores em linha e unidades CRAC (Ar Condicionado para Sala de Computadores) de piso elevado fornecem o fluxo de ar preciso e variável necessário para responder às mudanças dinâmicas na carga de TI, mantendo sempre a mais alta eficiência possível. As métricas de PUE (Power Usage Effectiveness) do data center são significativamente melhoradas pela adoção do motor EC em sistemas de refrigeração.
Cálculo do retorno do investimento para substituição de motor EC
Um cálculo de ROI simples, mas eficaz, para substituir um motor convencional por um motor EC requer quatro valores de entrada:
- Umnual running hours: Para um ventilador de refrigeração comercial em funcionamento contínuo, isso normalmente é 8.760 horas por ano (24 horas × 365 dias). Para um ventilador HVAC que funciona apenas durante horas ocupadas, pode ser 2.500 a 4.000 horas por ano .
- Economia de energia por unidade: A diferença no consumo de energia entre o motor antigo e o motor EC em condições operacionais típicas. Por exemplo, substituir um motor de polos sombreados de 75 W por um motor EC de 25 W economiza 50W por unidade .
- Custo de eletricidade: O custo total da eletricidade por kWh, incluindo encargos de energia, encargos de demanda e impostos. Os custos comerciais da eletricidade em muitos países variam de US$ 0,10 a US$ 0,30 por kWh .
- Motor CE premium cost: O custo adicional do motor EC em comparação com o motor convencional, incluindo diferenças nos custos de mão de obra de instalação.
Exemplo de cálculo para substituição de ventilador de evaporador de supermercado:
- Consumo de energia do motor antigo: 75W (motor CA com pólo sombreado)
- Motor CE power consumption: 22W
- Economia de energia: 53W por ventilador
- Umnual energy saving: 53W × 8,760 hours = 464 kWh por ventilador por ano
- Umnual cost saving at $0.18 per kWh: US$ 83,50 por fã por ano
- Motor CE plus installation premium over conventional motor: US$ 120 por fã
- Período de retorno simples: $ 120 ÷ $ 83,50 = 1,44 anos (aproximadamente 17 meses)
Este cálculo não inclui o valor da eliminação de mão-de-obra de substituição de escovas e custos de peças, redução da carga de resfriamento no sistema de refrigeração devido à menor rejeição de calor do motor (economia de energia secundária) ou quaisquer descontos de serviços públicos para instalação de motores de alta eficiência. A inclusão desses fatores normalmente reduz o período de retorno efetivo ainda mais para 12 a 18 meses para aplicações de refrigeração de serviço contínuo.
Perguntas frequentes sobre motores EC
1. O que é um motor EC e o que significa EC?
O que é um EC motor ? EC significa Comutado eletronicamente. Um motor EC é um motor de ímã permanente sem escovas que tem sua comutação (a comutação de corrente através dos enrolamentos para manter a rotação contínua) realizada por componentes eletrônicos semicondutores integrados, em vez da escova de carbono física e do mecanismo comutador usado em motores CC convencionais. Os motores EC aceitam alimentação CA padrão e contêm um retificador e inversor integrados que convertem isso em pulsos de corrente CC controlados necessários para acionar o rotor de ímã permanente. Eles alcançam eficiências de 85 a 95% , equivalente à classe de eficiência IE4 ou IE5, excedendo significativamente os motores CC escovados convencionais ou os motores de indução CA.
2. Como funcionam os motores EC no nível básico?
Como funcionam os motores EC em termos simples? A energia CA entra no motor e é convertida em CC por um retificador integrado e um capacitor de suavização. A energia do barramento CC é então cortada por seis interruptores eletrônicos (MOSFETs) em uma sequência de comutação específica que cria um campo magnético rotativo nos enrolamentos do estator. O rotor de ímã permanente segue esse campo rotativo, produzindo rotação mecânica. Sensores de efeito Hall montados no estator detectam a cada momento a posição angular do rotor e informam ao microcontrolador de controle qual par de chaves deve estar ligado, garantindo que a corrente esteja sempre no enrolamento correto para produzir torque máximo na direção desejada. A velocidade é controlada variando o ciclo de trabalho PWM dos interruptores.
3. Qual é a diferença entre motores de ventilador DC e EC?
O núcleo diferença entre motores de ventilador DC e EC é o método de comutação e construção do rotor. Um motor CC convencional possui enrolamentos de cobre no rotor e usa escovas físicas de carbono que deslizam em um anel comutador para comutar a corrente para as bobinas corretas do rotor conforme o motor gira. Um motor EC possui ímãs permanentes no rotor (sem enrolamentos do rotor) e usa interruptores eletrônicos para comutar a corrente nos enrolamentos estacionários do estator. O design sem escovas do motor EC elimina o desgaste das escovas (sem manutenção), perdas de resistência de contato das escovas (maior eficiência de 87 a 95% vs. 70 a 82%), geração de pó de carbono e arco de comutação. Os motores EC também possuem controle de velocidade integrado que aceita sinais de controle padrão de 0 a 10 V ou 4 a 20 mA, enquanto os motores CC com escova requerem hardware de controle de velocidade externo separado.
4. Os motores EC são iguais aos motores BLDC?
Sim. Os motores EC e os motores BLDC (Brushless DC) são a mesma tecnologia descrita por terminologias diferentes. Ambos são motores de ímã permanente com comutação eletrônica e sem escovas. BLDC é o termo mais comum nos contextos de engenharia eletrônica e automotiva da América do Norte, enquanto motor EC é o termo preferido em aplicações europeias de HVAC e ventiladores de refrigeração comercial, particularmente quando usado pelos principais fabricantes europeus. A principal diferença prática nos produtos vendidos sob esses nomes é que os motores EC vendidos para HVAC comercial normalmente incluem retificação de entrada de rede CA na eletrônica integrada e aceitam sinais de controle de 0 a 10 V ou 4 a 20 mA, enquanto os motores BLDC em alguns contextos referem-se a motores que requerem uma fonte CC separada.
5. Que nível de eficiência os motores EC alcançam em comparação com os motores AC padrão?
Motor CEs typically achieve motor-only efficiencies of 87 a 95% em toda a sua faixa de velocidade nominal, correspondente às classes de eficiência IE4 (Super Premium) ou IE5 (Ultra Premium) sob a classificação IEC 60034. Motores de indução CA monofásicos padrão (pólo sombreado, operação com capacitor) alcançam eficiências de 25 a 65% nas pequenas faixas de potência comuns para aplicações de ventiladores. Mesmo os motores de indução CA trifásicos da classe IE2 ou IE3 normalmente alcançam apenas 75 a 90% em plena carga, caindo para eficiências significativamente mais baixas em velocidades de carga parcial. A vantagem de eficiência dos motores EC é maior na operação com carga parcial, que é onde a maioria dos ventiladores opera durante a maior parte de suas horas de funcionamento.
6. Como é controlada a velocidade de um motor EC?
Um EC motor's speed is controlled by changing the PWM duty cycle of the internal inverter switches, which varies the average voltage applied to the motor windings. This duty cycle is set by the motor's internal microcontroller in response to the external control signal. EC fan motors typically accept: a Sinal de tensão analógico de 0 a 10 V (mais comum para HVAC), um Sinal de loop de corrente de 4 a 20 mA (para aplicações industriais e cabos longos), um Sinal de ciclo de trabalho PWM (para aplicações automotivas e eletrônicas), ou um Sinal de comunicação digital Modbus (para sistemas integrados com BMS). Nenhum inversor de frequência variável ou controlador de motor separado é necessário porque a eletrônica de controle de velocidade está totalmente integrada na carcaça do motor.
7. Quanto tempo duram os motores EC em comparação com os motores DC convencionais?
Motor CEs have published MTBF values of 40.000 a mais de 100.000 horas dos principais fabricantes, representando 4,5 a 11 anos de operação contínua. Os motores de ventilador CC escovados convencionais exigem a substituição das escovas a cada 1.000 a 5.000 horas e manutenção periódica do comutador, com vida útil geral limitada pelo desgaste cumulativo desses componentes. Em aplicações de serviço contínuo, como refrigeração comercial, um motor EC pode operar por 10 anos ou mais sem qualquer manutenção além da lubrificação do rolamento, enquanto o motor CC com escova equivalente exigiria a substituição da escova 8 a 20 vezes durante o mesmo período.
8. Os motores EC requerem um inversor de frequência variável (VFD) separado?
Não. Um motor EC é um motor de velocidade variável totalmente independente com todos os componentes eletrônicos de acionamento integrados na carcaça do motor. Conecta-se diretamente à rede elétrica CA (monofásica 230V ou trifásica 380 a 480V dependendo do modelo) e à fonte de sinal de controle (BMS, termostato, controlador). Não é necessário nenhum VFD externo, partida de motor ou controlador de velocidade. Esta integração é uma das principais vantagens práticas dos motores EC em relação aos motores de indução CA, que requerem um gabinete de inversor de frequência variável separado (e muitas vezes caro) para operação em velocidade variável. A integração do motor EC simplifica o projeto do painel elétrico, reduz o custo de instalação e elimina um ponto potencial de falha do sistema.
9. Quais são as principais aplicações onde os motores EC são utilizados?
As principais áreas de aplicação para motores EC incluem: unidades comerciais de fan coil HVAC, unidades de tratamento de ar com volume de ar variável e ventiladores de ar condicionado de sistema split; evaporadores e ventiladores condensadores para refrigeração comercial e de supermercados; ventiladores de refrigeração para data centers e salas de servidores; bomba de calor residencial e ventiladores de sistema HVAC; ventilação e exaustores de processos industriais; exaustores residenciais e ventiladores; ventiladores de resfriamento de equipamentos médicos; e ventiladores de resfriamento auxiliares automotivos. Em todas essas aplicações, a combinação do motor EC de alta eficiência em velocidades variáveis, baixa manutenção, integração compacta e interfaces de controle padrão torna-o a tecnologia preferida em relação aos motores CC convencionais com escovas e aos motores de indução CA padrão.
10. Quais são as limitações dos motores EC?
Motor CEs have three main limitations compared to conventional alternatives. First, custo inicial de compra mais alto : um motor EC normalmente custa 1,5 a 3 vezes mais do que um motor CA ou CC convencional equivalente no ponto de compra, embora isso seja recuperado através da economia de energia e da redução da manutenção durante a vida útil do motor. Em segundo lugar, sensibilidade eletrônica : os componentes eletrônicos integrados do inversor são suscetíveis a distúrbios na fonte de alimentação, incluindo picos de tensão, fontes de alimentação ricas em harmônicos e eventos de sobretensão. A proteção adequada contra surtos e a qualidade estável da fonte de alimentação são importantes para a longevidade do motor EC. Terceiro, complexidade de reparo : ao contrário de um motor convencional, onde as escovas e os rolamentos podem ser substituídos no campo por um técnico, uma placa de acionamento do motor EC com falha requer conhecimento especializado em eletrônica ou devolução da fábrica para reparo. Na prática, a maioria dos motores EC com falha são substituídos como uma unidade completa, em vez de reparados.
 Pronto para personalizar
Seus produtos motorizados?
Somos fabricantes profissionais de motores, fornecendo energia potente, estável e eficiente núcleos para todas as indústrias através de artesanato de precisão e inovação.
Contate-nos
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Endereço da empresa
Direitos de autor© by Shengzhou Jiangxin Motor Technology Co., Ltd. Todos os direitos reservados.
Fabricantes por atacado de motores de ventiladores industriais